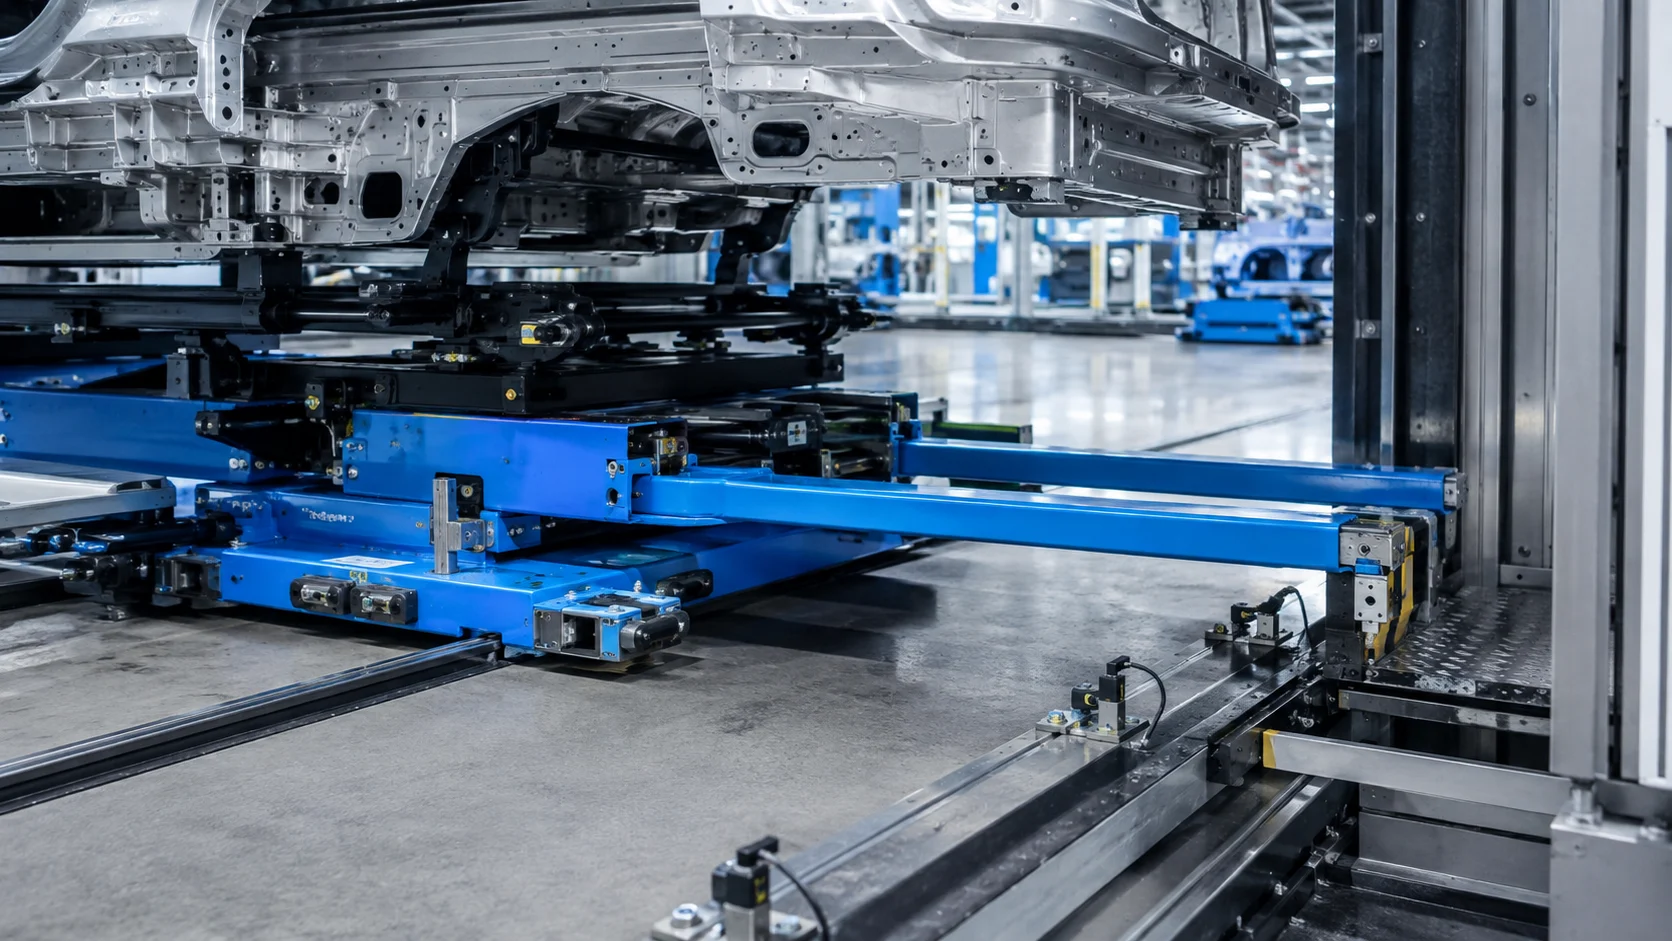
Проєктуйте автоматичні транспортні пристрої та телескопічні штанги, спільно враховуючи вантаж, зону руху й перевірку положення. Передавання виробу між станціями залежить як від механічної сумісності, так і від інтерфейсу керування.
Вантаж, що переміщується, — відправна точка проєктування
Маса виробу, центр ваги, точки контакту та різноманітність моделей визначають вибір транспортного пристрою. Для телескопічного механізму оцінюють не лише довжину в складеному стані, а й габаритну зону руху під час висування. У цій зоні слід врахувати сусіднє обладнання, прокладання кабелів і доступ для технічного обслуговування. Цільовий час циклу розглядають разом із механічними можливостями, прискоренням і характеристиками зупинки.
Перевіряйте положення відповідно до завдання
Сам факт руху транспортного пристрою не підтверджує, що вантаж досяг правильного положення передавання. Необхідні перевірки визначають для початкового, проміжних і кінцевого положень. Датчик або метод вимірювання положення вибирають відповідно до механічних допусків та умов експлуатації. Поведінка системи в разі суперечності сигналів, які мають взаємно підтверджуватися, повинна бути чітко визначена. Екран має зрозуміло показувати очікуване положення та відсутній сигнал зворотного зв’язку.
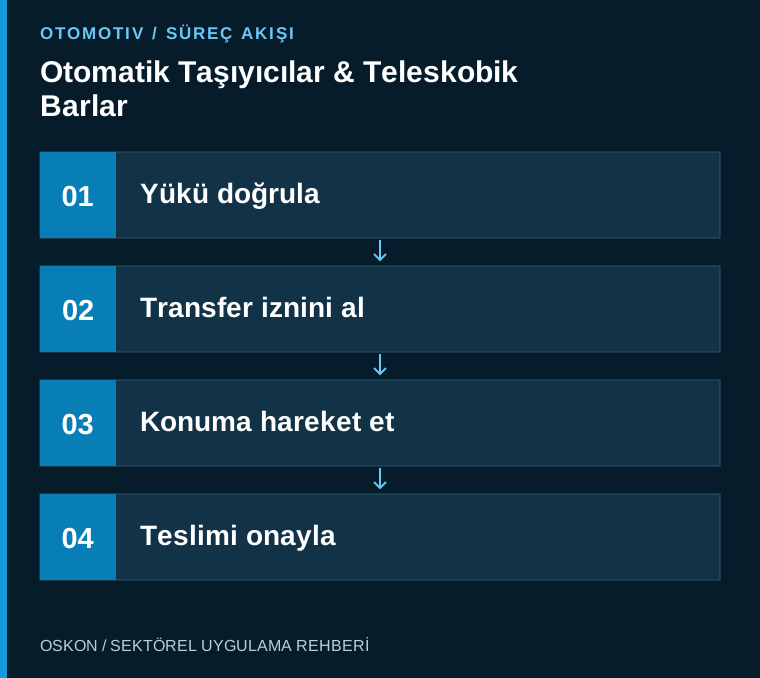
Передавання — двостороння операція
Окрім готовності станції-відправника, потрібна здатність приймальної станції прийняти вантаж. Наявністю вантажу, механічною підтримкою та сигналом завершення передавання керують у спільній послідовності. Для затримки або переривання зв’язку передбачають тайм-аут і алгоритм повторної спроби. Повторний запуск незавершеного передавання оцінюють з огляду на такі сценарії, як подвійне переміщення вантажу або залишення його без опори.
Розмежовуйте режими руху
Операції під час автоматичного виробництва, налагодження, технічного обслуговування та усунення несправностей відрізняються. Права доступу й дозволи на рух визначають відповідно до оцінки ризиків цих завдань. Підтвердження на звичайному екрані PLC не замінює необхідної функції безпеки. Для втрати живлення, втрати даних про положення та механічного заклинювання розробляють спосіб відновлення роботи, узгоджений із конструкцією обладнання.
Тенденції механічних параметрів дають дані для обслуговування
Збільшення часу циклу, зміна навантаження привода або повторювані попередження в певних положеннях можуть спрямувати пошук причин під час технічного обслуговування. Самі по собі ці сигнали не є точним діагнозом несправності: їх тлумачать разом із результатами механічного огляду. Записи про обслуговування штанг, підшипників і контактних елементів можна зіставляти з даними руху. Після втручання перевірку положення та передавання виконують повторно.
Проводьте приймання з реальним вантажем і варіантами виробу
Випробування руху без вантажу демонструє базову функціональність, але потрібні також випробування з реальним розподілом навантаження та різними виробами. Перевіряють сценарії очікування за неготовності сусідньої станції, контрольованого переривання під час руху та повторного запуску. Протокол приймання містить дані про використаний вантаж і перевірені допуски. Так умови, з якими система зіткнеться у виробництві, досліджують ширше, ніж лише в межах номінального циклу.
Основні дані для моніторингу в системі автоматизації
| Контрольна точка | Відстежувані дані |
|---|---|
| Зворотний зв’язок за положенням | Перевірка точок руху та передавання |
| Стан вантажу | Наявність виробу та відстеження передавання |
| Дані привода | Тенденції часу циклу та навантаження |
Три запитання на початку проєкту
- Чи перевірено габаритну зону руху розсунутого механізму?
- Чи узгоджене підтвердження передавання на обох станціях?
- Чи випробувано відновлення роботи після переривання з реальним вантажем?
Ознайомтеся з пов’язаними застосуваннями
Буферна зона та Підвісні системи — у цих статтях можна ознайомитися з пов’язаними процесами. До всіх статей про автомобільну галузь або до сторінки галузевих рішень можна перейти.