Керування рухом — це більше, ніж просто запуск і зупинка двигуна. Положення, швидкість, крутний момент, синхронізація, електронний кулачок, кінематика, безпечний рух і тривалість циклу узгоджуються в межах спільних завдань машини. Сучасний підхід Siemens об’єднує контролери SIMATIC, приводи SINAMICS, двигуни SIMOTICS, обмін даними PROFINET та інженерні засоби TIA Portal у масштабовану систему. Правильне рішення починається не з вибору найпотужнішого контролера, а з кількісного визначення механічного навантаження й профілю руху та зіставлення завдання кожної осі з відповідним класом обладнання.
Складіть профіль руху до формування переліку обладнання
Першим документом під час вибору сервоосі має бути профіль руху, а не каталог двигунів. Визначають початкове й цільове положення, час переміщення, максимальну швидкість, прискорення та уповільнення, час очікування, кількість повторень у циклі й очікувану зупинку в аварійній ситуації. Для обертових осей враховують діаметр і передатне відношення; для лінійних — крок гвинта, передатне відношення пасової передачі або характеристики лінійного двигуна. Самої маси навантаження недостатньо: момент інерції навантаження відносно осі, тертя, неврівноважена сила, вплив сили тяжіння та зовнішня технологічна сила змінюють потребу в крутному моменті.
Поширена помилка — плутати номінальний крутний момент із каталогу з короткочасним піковим моментом. Вісь, яка потребує високого моменту під час прискорення, решту циклу може працювати з малим навантаженням; проте теплова модель привода й двигуна має враховувати весь цикл. Так само енкодер із високою роздільною здатністю сам по собі не усуває нещільності механічних з’єднань, пружності паса чи великого люфту редуктора. Критерії приймання слід визначати не за значеннями на валу двигуна, а за точністю положення та часу в реальній точці обробки виробу.
Стандартне, розширене та вдосконалене керування рухом
Сучасний підхід Siemens до вибору контролерів SIMATIC розглядає вимоги до руху на трьох рівнях. Стандартний Motion Control охоплює такі завдання, як керування швидкістю, позиціонування, вимірювальний вхід, кулачковий вихід і базова синхронізація. Розширені функції призначені для електронного кулачка та складніших синхронних рухів, а вдосконалений рівень — для таких вимог, як синхронізація між CPU та багатоосьова кінематика. Цю класифікацію слід використовувати не як маркетингове позначення, а як проєктне рішення, що визначає технологічні об’єкти, кількість осей, циклічне навантаження та потреби в ліцензіях.
| Завдання руху | Типова потреба | Підхід Siemens для розгляду | Обмеження, які потрібно перевірити |
|---|---|---|---|
| Вісь керування швидкістю або простого позиціонування | Одна вісь, швидкість за рецептурою, рух від точки до точки | Стандартний Motion Control SIMATIC і відповідний привод SINAMICS | Технологічні ресурси CPU, цикл привода та фактична точність позиціонування |
| Синхронна вісь | Електронна передача, друкарська мітка, різання синхронно з виробом | Технологічні об’єкти S7-1500 або T-CPU та PROFINET IRT | Джерело ведучого значення, цикл обміну даними, джитер і архітектура енкодерів |
| Електронний кулачок | Профіль стеження, що змінюється залежно від швидкості, зміна формату виробу | Розширений Motion Control SIMATIC S7-1500 T-CPU | Роздільна здатність таблиці кулачка, перерахунок і ресурси CPU |
| Кінематика | Координований рух декартової, дельта- або подібної кінематичної системи | T-CPU відповідного класу продуктивності та кінематичний об’єкт TIA Portal | Кількість осей, робоча зона, сингулярності та механічне калібрування |
| Безпечний рух | Безпечне вимкнення крутного моменту, безпечна зупинка або безпечно обмежена швидкість | Контролер F/TF, PROFIsafe та підтримувані функції SINAMICS Safety Integrated | Аналіз ризиків, вибрана ліцензія привода, структура датчиків і валідація |
| Наявна установка SIMOTION | Забезпечення подальшої роботи встановленої машини або планова модернізація | План життєвого циклу та цільова архітектура SIMATIC T-CPU | Програмні функції, бібліотеки, польова мережа та графік забезпечення запасними частинами |
SIMATIC S7-1500 T-CPU: керування машиною та рухом в одному проєкті
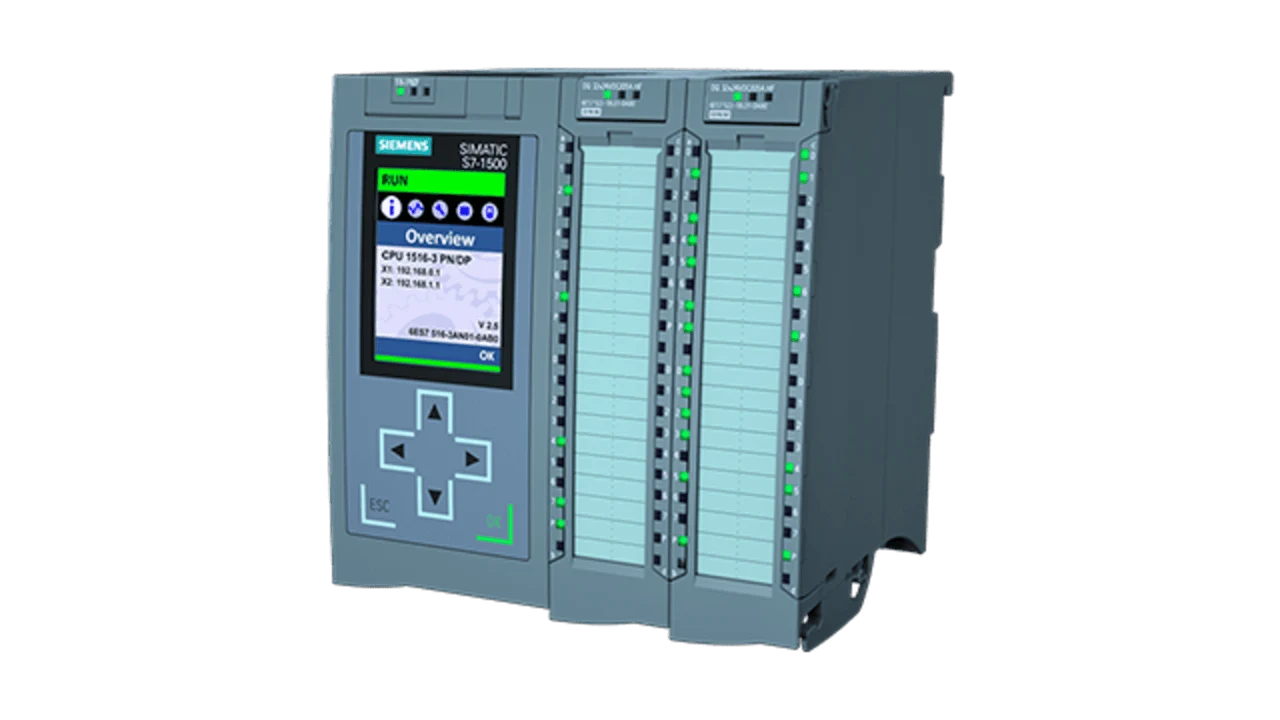
Сімейство SIMATIC S7-1500 T-CPU поєднує платформу керування S7-1500 з розширеними функціями руху. Окрім централізованого T-CPU для монтажу в шафі, доступні розподілені варіанти на базі ET 200SP, варіанти на базі PC та інтегровані в привод. Це різноманіття дає змогу не використовувати той самий CPU в кожному проєкті, а вибирати виконання контролера відповідно до компонування машини, обчислювального навантаження, щільності осей і стандарту технічного обслуговування. Варіанти TF розглядають для об’єднання функцій fail-safe на тій самій платформі керування.
Технологічні об’єкти в TIA Portal звільняють користувацьку програму від прямого керування кожною низькорівневою деталлю привода. Такі об’єкти, як вісь швидкості, вісь позиціонування, синхронна вісь, зовнішній енкодер, кулачок і кінематика, упорядковують параметри, слова стану та командні інтерфейси. Проте технологічний об’єкт не замінює правильних механічних параметрів. Масштабування осі, передатне відношення, межі переміщення, динамічні обмеження та поведінку під час встановлення референтної позиції слід звірити з кресленням машини.
Не вибирайте CPU лише за кількістю осей
Навіть за однакової кількості осей у двох машинах навантаження на контролер може відрізнятися. Десять осей із простим позиціонуванням і десять осей, що використовують електронний кулачок, синхронізацію між CPU та кінематику, споживають різний обсяг технологічних ресурсів. У функціональних посібниках Siemens публікуються ресурси Motion Control для CPU та споживання ресурсів кожним технологічним об’єктом залежно від версії. Під час розрахунку для вибору слід разом враховувати типи осей, енкодери, кулачки, вимірювальні входи, кінематичні об’єкти та резерв для майбутнього розширення.
Цикл програми та цикл виконання сервокерування також слід розглядати окремо. Інтенсивне використання CPU функціями HMI, рецептур, шлюзу або збирання даних не повинно впливати на завдання руху. Під час введення в експлуатацію контролюють час виконання програмних блоків, комунікаційне навантаження та поведінку технологічних переривань. Якщо залишити в CPU лише стільки ресурсів, скільки потрібно для поточної машини, додавання формату або осі може спричинити зайву заміну обладнання.
PROFINET IRT та обмін даними з приводами
Для синхронного руху команда має надходити не лише з правильним значенням, а й у передбачуваний момент часу. PROFINET IRT використовується для детермінованого обміну даними керування рухом із відповідними контролерами, мережевими компонентами та приводами. Проте самого позначення «IRT» поруч із назвою мережі недостатньо. У проєкті TIA Portal слід перевірити топологію, підтримуваний пристроями цикл, побудову домену синхронізації, вибір комутаторів і спільний мережевий трафік. Не слід припускати, що стандартний офісний Ethernet забезпечить такі самі фізичні характеристики.
Прокладання кабелів, екранування, зрівнювання потенціалів і якість роз’ємів також впливають на якість руху. Періодичні помилки обміну даними можуть проявлятися як випадкові зупинки або втрата синхронізації осей під час виробництва. Діагностику керованих комутаторів, статистику портів і діагностичні дані пристроїв PROFINET слід виводити в аварійні повідомлення HMI, а не обмежуватися загальним повідомленням на кшталт «несправність привода».
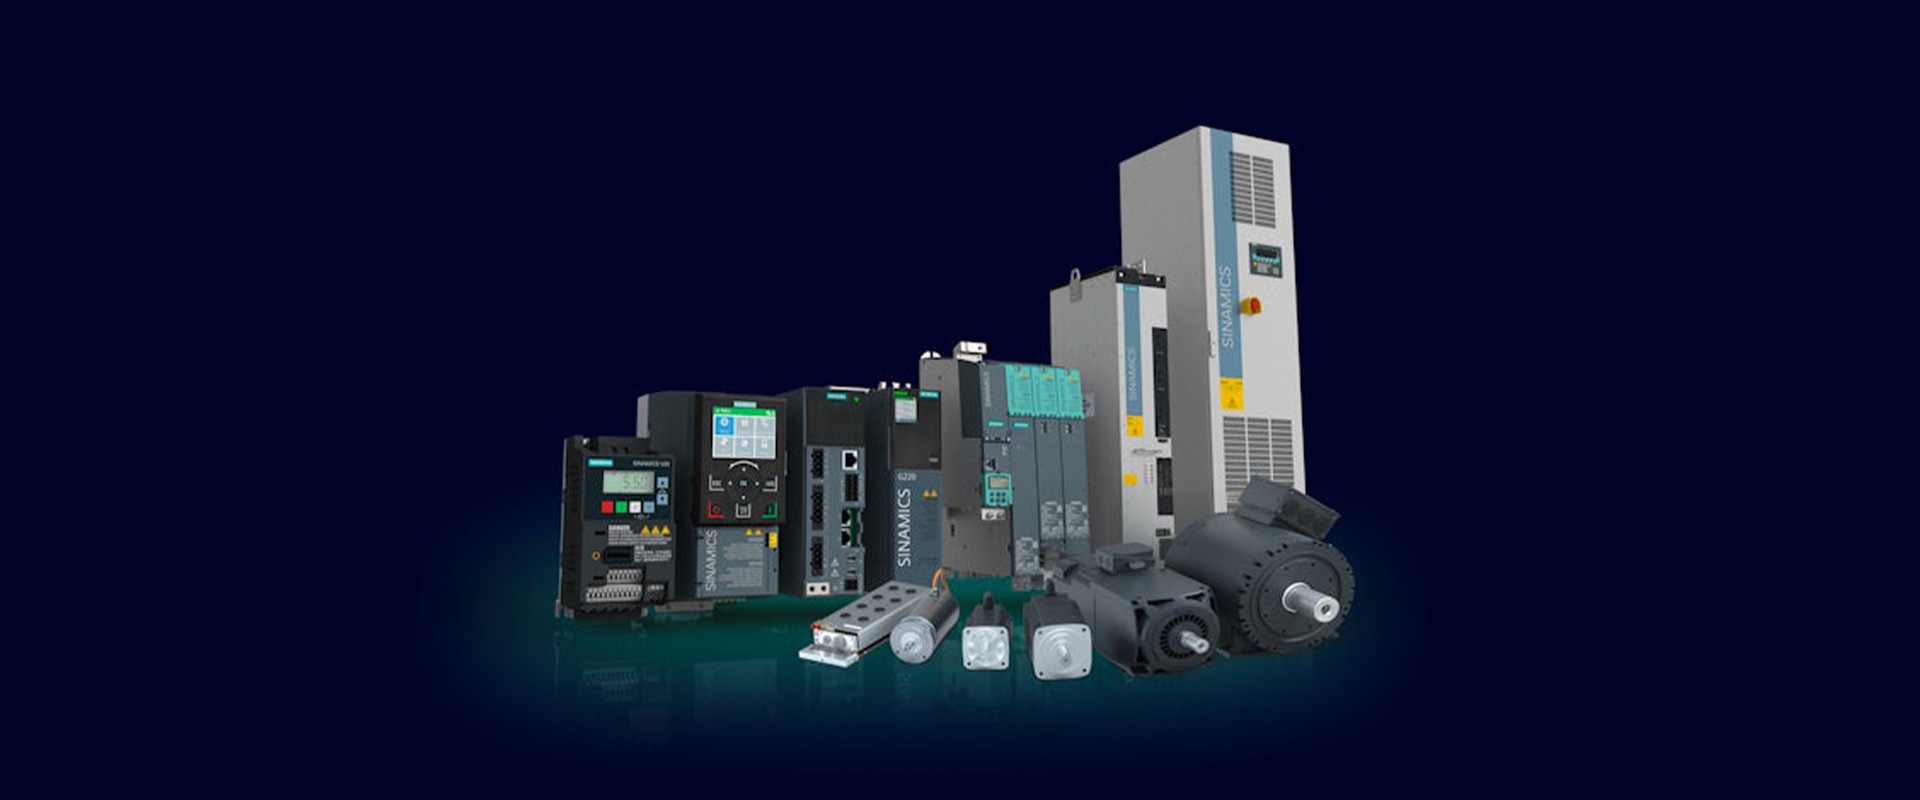
SINAMICS S210: системний підхід до динамічної сервоосі
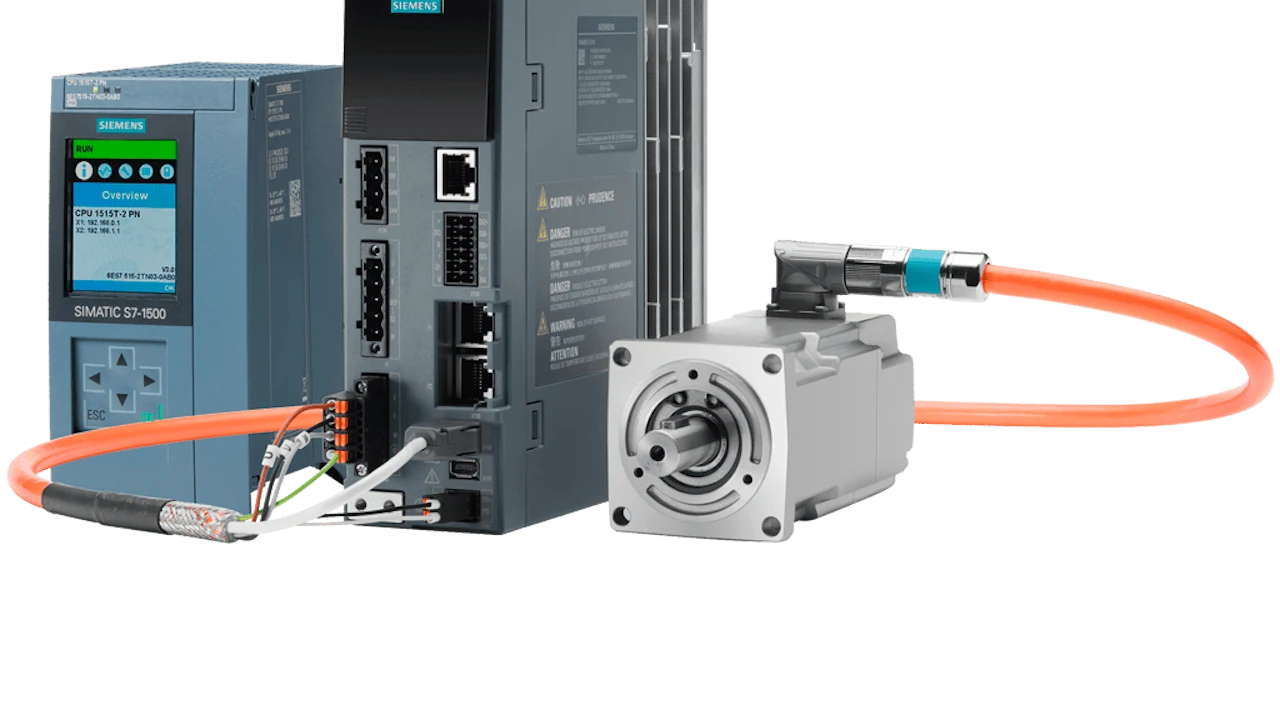
На актуальній офіційній сторінці Siemens SINAMICS S210 описано як сервоприводну систему для складних і динамічних завдань руху в діапазоні від 0,1 kW до 7 kW. Вона може підключатися до системи керування SIMATIC через PROFINET IRT; згідно з актуальною інформацією для V6.3, у підтримуваних конфігураціях також доступна опція EtherNet/IP. Клас потужності, напругу мережі, сімейство двигунів і варіант обміну даними слід узгоджувати за повним кодом замовлення; не варто припускати, що всі характеристики сімейства наявні в кожному варіанті.
Для S210 можна розглядати двигуни SIMOTICS S-1FK2, S-1FT2 або S-1FS2 у гігієнічному виконанні. Однокабельне підключення OCC спрощує силове підключення та підключення енкодера за умови використання відповідних системних компонентів. Це не скасовує вимог до довжини кабелю, класу кабелю для рухомого прокладання, орієнтації роз’єму, лінії гальма та правил EMC. Кабель і двигун слід вибирати не як допоміжне приладдя привода, а як складові схваленої сервосистеми.
Safety Integrated: перелік можливостей — це ще не функція безпеки
Сімейство SINAMICS S210 пропонує різні функції Safety Integrated для безпечного вимкнення крутного моменту (STO), безпечної зупинки та безпечного контролю руху. Siemens прямо зазначає, що деякі розширені функції активуються за допомогою додаткової ліцензії. Наявність функції в сімействі продуктів не означає, що машина автоматично досягає PL e або SIL 3. Оцінювання ризиків, датчики, F-CPU, обмін даними PROFIsafe, параметри привода, гальмо та механічну зупинку розглядають разом.
Наприклад, STO призначена для безпечного запобігання створенню крутного моменту двигуном; вона не утримує вертикальне навантаження механічно й не зупиняє обертову масу за керованою рампою уповільнення. Якщо потрібна безпечно обмежена швидкість (SLS), слід визначити джерело інформації про швидкість, реакцію на перевищення межі та взаємодію із захисними дверима. Приймальне випробування не повинно зводитися лише до натискання кнопки безпеки та перевірки зупинки двигуна; також слід перевірити одиничну відмову, втрату зворотного зв’язку, повторний запуск і час зупинки.
Узгодьте двигун SIMOTICS з інерцією навантаження та механікою
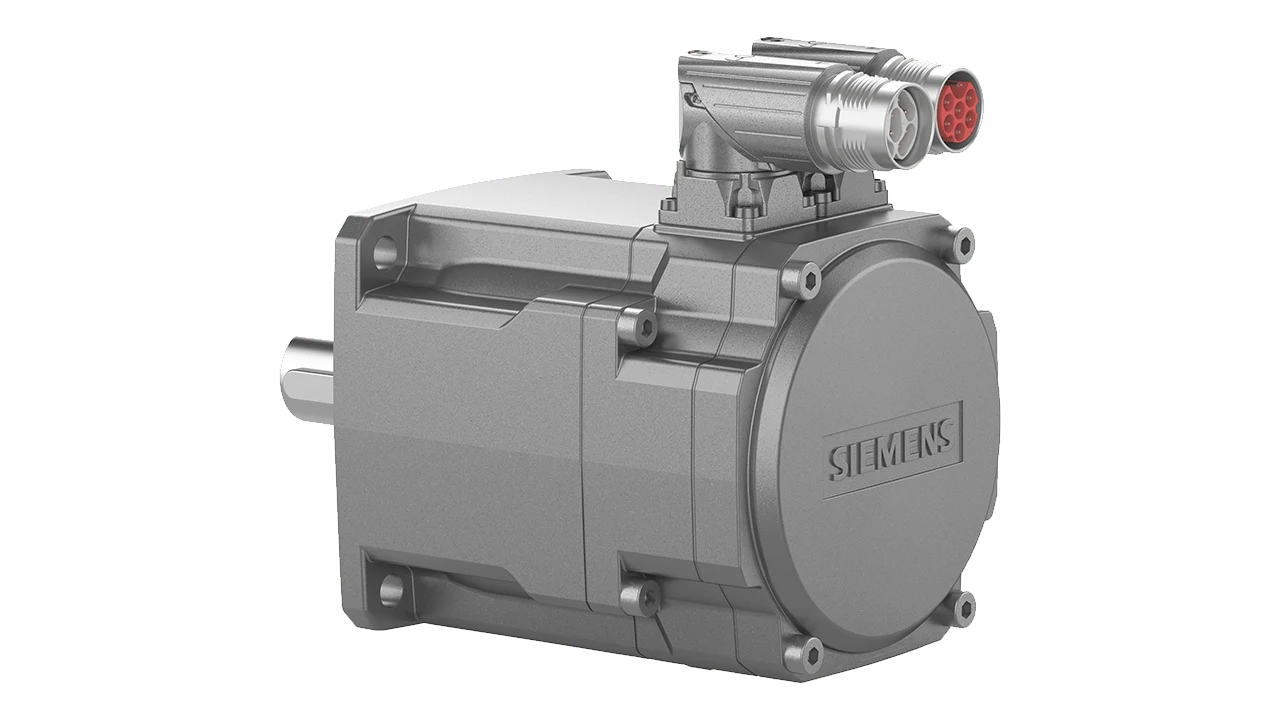
SIMOTICS S-1FK2 позиціонується як компактний динамічний серводвигун, а S-1FT2 — як рішення для застосувань, що потребують ширшого вибору крутного моменту та інерції. Поточний портфель Siemens підтримує узгодження навантаження й двигуна завдяки класам із низькою, середньою та високою інерцією. Низька інерція ротора може бути перевагою для швидкого прискорення; у механізмі зі змінною або великою інерцією навантаження вища інерція ротора може покращити стійкість. «Найшвидший двигун» не завжди є найкращим вибором.
Під час розрахунку та вибору двигуна перевіряють крутний момент RMS, піковий момент, максимальну швидкість, теплову сталу часу, температуру довкілля, висоту над рівнем моря, спосіб монтажу й потребу в гальмі. Якщо додається редуктор, у розрахунок системи включають передатне відношення, ККД, люфт, допустиму вхідну швидкість і навантаження на вихідні підшипники. Роздільна здатність енкодера та механічна точність — різні величини. Теплову модель слід перевіряти за даними двигуна в приводі та реальним технологічним циклом; для осей, що тривалий час потребують високого моменту на низькій швидкості, особливу увагу слід приділити умовам охолодження.
Електронний кулачок, синхронізація та кінематика
Електронна передача встановлює залежність положення веденої осі від положення ведучої осі з постійним передатним відношенням. Електронний кулачок визначає цю залежність кривою, що змінюється відповідно до циклу виробу. Типові приклади — летюча пилка, ротаційний ніж, корекція за друкарською міткою, механізми наповнення, закупорювання та пакування. Під час побудови кулачкової кривої аналізують не лише геометричне положення, а й неперервність швидкості та прискорення; різкі переходи можуть збільшувати крутний момент привода й механічні вібрації.
Кінематичний об’єкт перетворює ціль, задану в декартових координатах, на рух кількох шарнірних або лінійних осей. Використовуваний тип кінематики, робочу зону, межі осей і поведінку в сингулярностях перевіряють відповідно до вибраної технологічної версії T-CPU. Те, що цифрова модель виглядає правильно, не означає завершення механічного калібрування. Центральну точку інструмента, нульові точки, механічні зміщення та фактичні координати деталі вимірюють і вводять у систему.
TIA Portal, моніторинг і віртуальне введення в експлуатацію
Інженерне опрацювання контролера, привода й технологічних об’єктів в одному проєкті TIA Portal спрощує керування іменами пристроїв, телеграмами, параметрами осей і діагностикою в спільному контексті. Функції моніторингу та трасування можна використовувати для порівняння заданого положення, фактичного положення, швидкості, крутного моменту й похибки стеження на спільній часовій осі. Результат трасування слід зберігати як графік і додавати до протоколу приймання разом із використаною рецептурою, навантаженням, версією програмного забезпечення та умовами дискретизації.
S7-PLCSIM Advanced можна використовувати для перевірки поведінки підтримуваних контролерів SIMATIC без фізичного CPU та їх інтеграції в ширші сценарії віртуального введення в експлуатацію. Інструменти DriveSim також підтримують додавання приводного ланцюга до моделі машини. Моделювання допомагає завчасно виявляти механічні зіткнення та помилки послідовності операцій; воно не замінює перевірки теплової поведінки реального двигуна, EMC кабелів, утримувальної здатності гальма або вимірювань безпеки на об’єкті. Тому обсяги віртуального FAT і реального SAT слід визначати окремо.
Рішення щодо життєвого циклу встановлених систем SIMOTION
SIMOTION — це система Siemens, яку вже багато років використовують у виробничих машинах з інтенсивним керуванням рухом. В актуальній заяві Siemens щодо життєвого циклу зазначено, що система SIMOTION доступна до 2026 року; після оголошення про зняття виробів SIMOTION D з виробництва їх планують постачати як запасні частини до 2035 року, а сучасним рішенням-наступником є SIMATIC T-CPU. Ця інформація не означає, що кожну діючу машину з SIMOTION потрібно негайно замінити. Наявність запасних частин, програмних інструментів, фахових компетенцій і виробничі ризики слід оцінювати комплексно.
У проєкті модернізації не обмежуються зіставленням кодів апаратного забезпечення. Інвентаризують технологічні об’єкти, користувацькі бібліотеки, синхронізацію, кулачкові таблиці, телеграми приводів, програму безпеки, теги HMI та з’єднання із системами верхнього рівня. На наявній машині записують еталонні трасування та дані циклу. Новий проєкт T-CPU порівнюють із цими еталонами на тих самих рецептурах виробів. «Міграція один до одного», яку не відпрацювали в межах планового технічного обслуговування, створює виробничий ризик.
Послідовність введення в експлуатацію
- Перевірте механіку: Перевіряють вільний хід, напрямок руху, передатне число редуктора, гальмо, обмеження ходу та механічні заклинювання.
- Завершіть перевірку електробезпеки: Виконують вимірювання мережі живлення, захисту, заземлення, екранування, кабелів двигуна та енкодера.
- Запустіть окрему вісь: Перевіряють дані двигуна, напрямок обертання, енкодер, роботу на низькій швидкості та поведінку під час аварійної зупинки.
- Налаштуйте регулювання: Регулятор налаштовують із відповідним навантаженням; вібрації та похибку стеження аналізують за даними трасування.
- Додайте координацію: Синхронні осі, електронні кулачки та кінематичні системи вводять в експлуатацію зі зниженими динамічними параметрами.
- Перевірте функціональну безпеку: Для кожного режиму та стану несправності результати перевірки функцій безпеки фіксують в окремому протоколі випробувань.
- Проведіть приймальні випробування з продукцією: Комплексно випробовують легкі, номінальні та важкі вироби, холодну й прогріту машину та максимальну продуктивність.
Дані, необхідні для підготовки пропозиції та проєктування
- Перелік осей, механічні креслення, довжини переміщень і фактична циклограма
- Маса та момент інерції навантаження, зовнішні сили, тертя, дані про вертикальну вісь і врівноваження
- Номінальна/пікова швидкість, прискорення, RMS/піковий крутний момент і цільова точність
- Завдання окремої осі, синхронних осей, електронного кулачка, роботи за друкованою міткою або кінематики
- Архітектура контролера, клас продуктивності CPU, розрахунок технологічних ресурсів і резерв для розширення
- Варіанти привода SINAMICS, двигуна SIMOTICS, енкодера, гальма, редуктора та кабелів
- Топологія PROFINET, цільовий час циклу, потреба в IRT і синхронізація часу
- Оцінювання ризиків, функції безпечного руху, цільовий PL/SIL і час зупинки
- Сумісність TIA Portal, мікропрограми CPU, версії технології та програмного забезпечення привода
- Очікування щодо моделювання, FAT/SAT, записів трасування, резервного копіювання та життєвого циклу
Успішна система керування рухом ґрунтується не на швидкодії окремого виробу, а на узгодженому підборі механічної моделі, контролера, привода, двигуна, комунікації та засобів безпеки відповідно до спільних вимог. Портфель Siemens пропонує широкий спектр архітектур — від простого позиціювання до багатоосьової кінематики. Інженерне завдання Oskon — підібрати й розрахувати компоненти цього портфеля для кожної осі, перевірити проєкт TIA Portal на відповідність механіці на об’єкті та перетворити цільові параметри циклу на вимірювані результати приймання.
Офіційні ресурси Siemens
- Siemens — SIMATIC Motion Control та інженерне проєктування в TIA Portal
- Siemens — посібник із вибору контролерів SIMATIC та архітектури T-CPU
- Siemens — огляд керування рухом S7-1500/S7-1500T V10.0, STEP 7 V21
- Siemens — сервоприводна система SINAMICS S210
- Siemens — серводвигуни SIMOTICS S-1FK2 та S-1FT2
- Siemens — життєвий цикл продукції SIMOTION і перехід на SIMATIC T-CPU
- Siemens — віртуальний контролер S7-PLCSIM Advanced