Що таке STRP? Автоматизація складу з доставкою контейнера до оператора
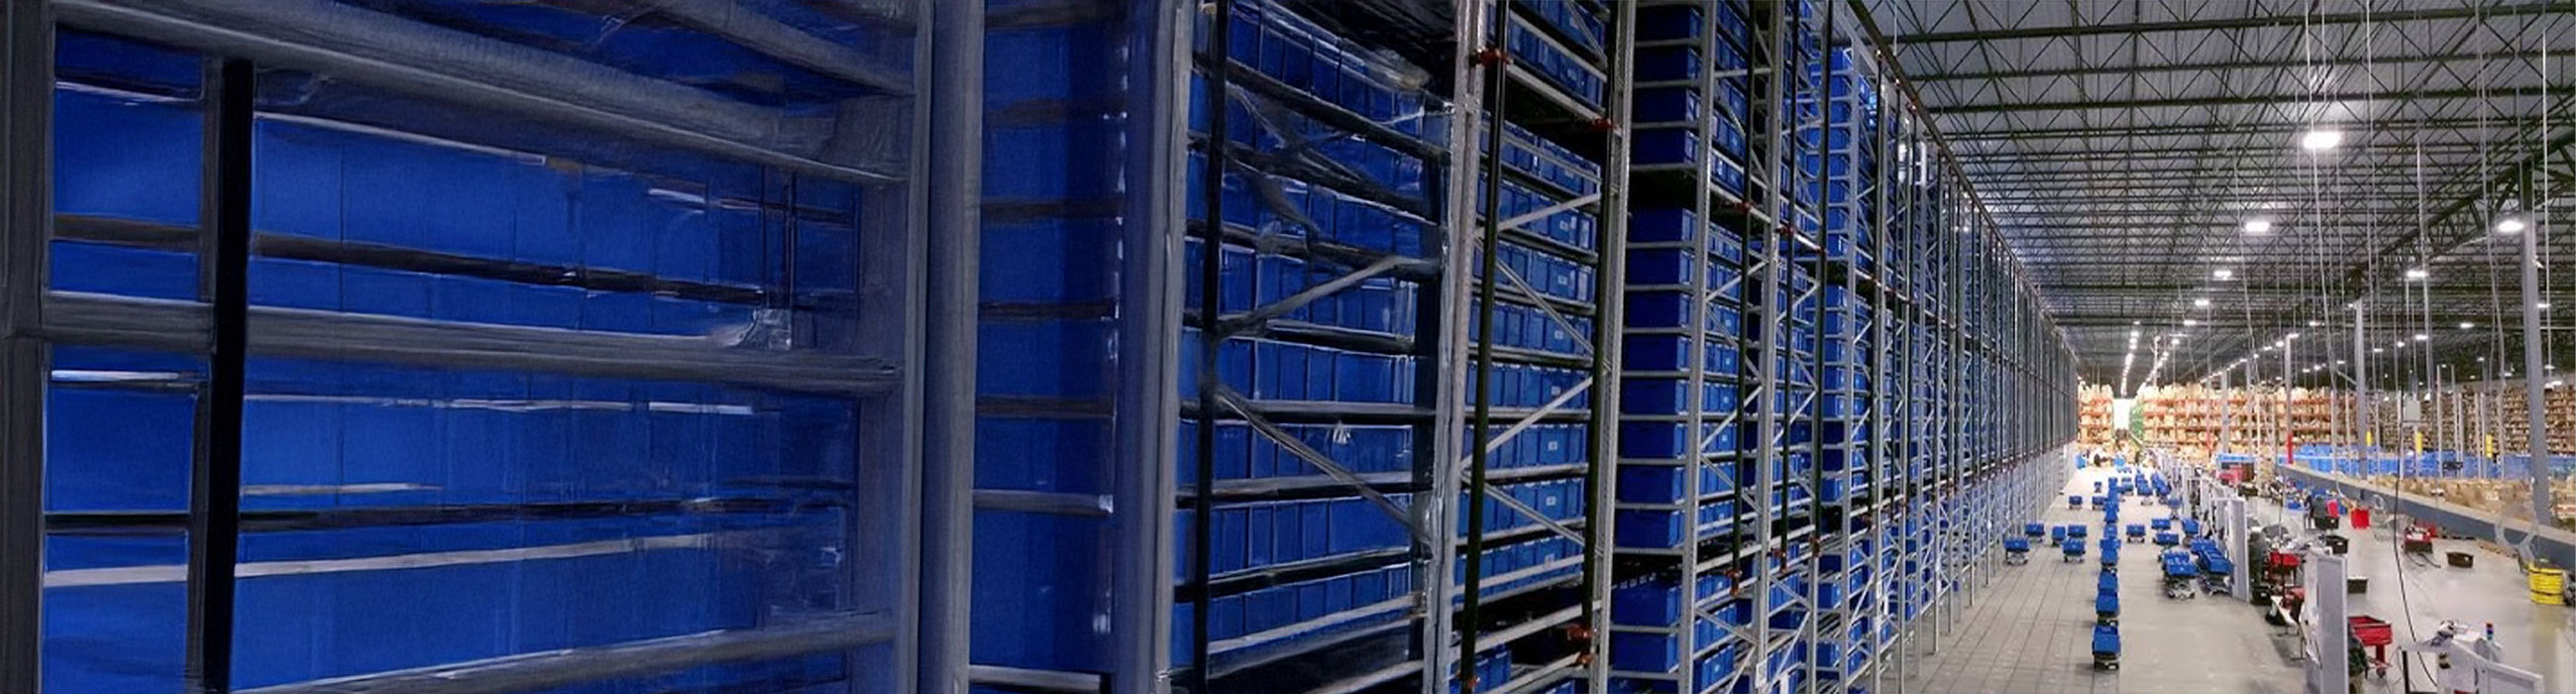
STRP (Super Tote-Relay-Pick) — розроблене Hikrobot рішення для високощільного зберігання контейнерів і комплектування замовлень за принципом «контейнер до оператора» . Контейнери з товарами забирають зі стелажів і доставляють на станцію, де працює оператор. Завдяки цьому замість переміщення працівників між стелажами для кожного замовлення відбір відбувається у визначеній робочій зоні.
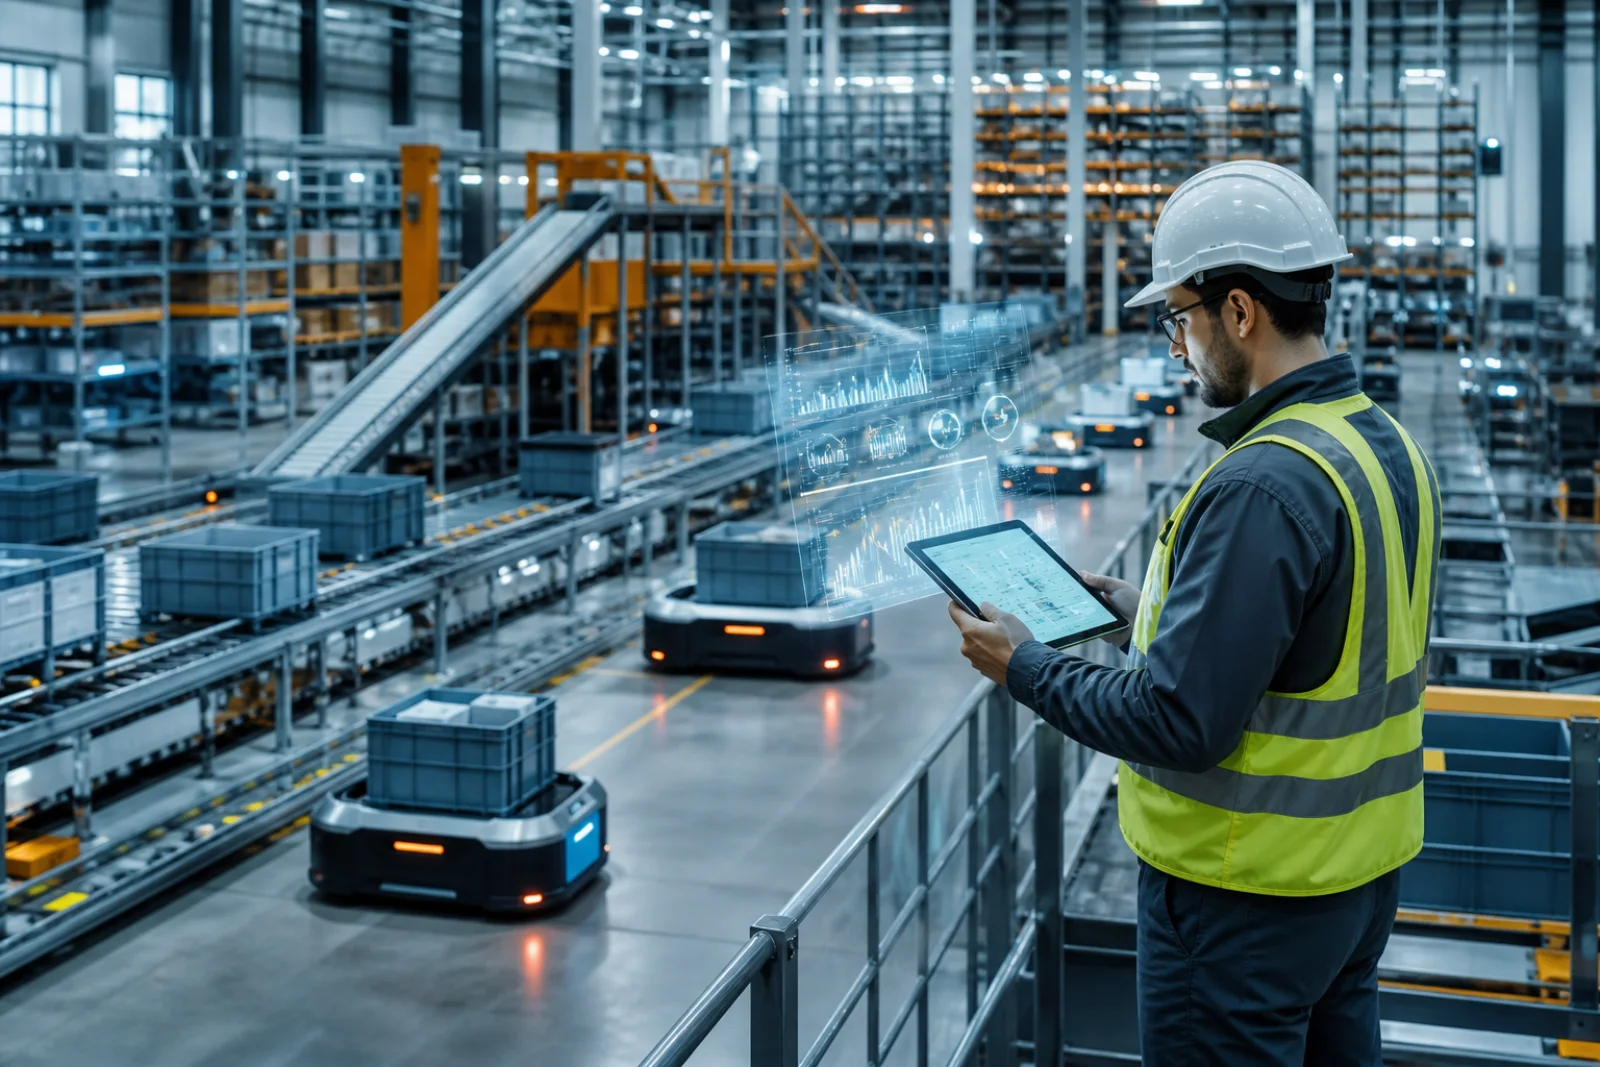
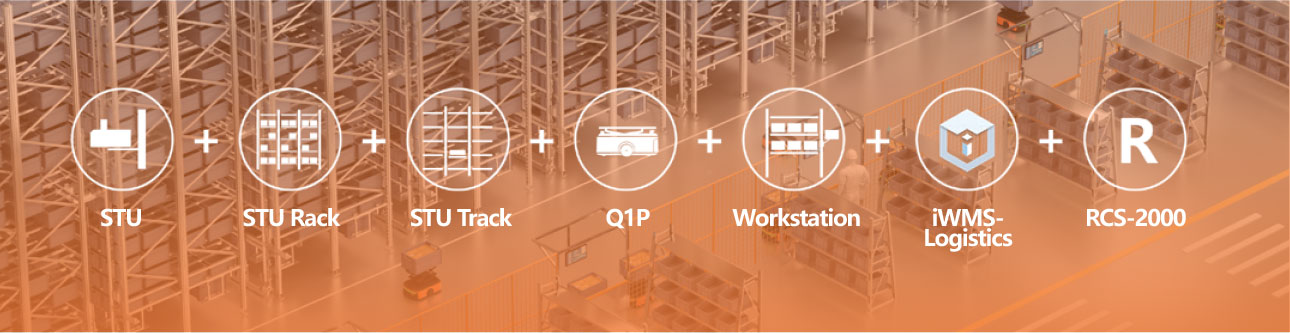
Основу рішення становлять стелажні роботи STU, транспортні роботи Q1P ToteRunner, проміжні буферні зони та станції комплектування. Програмний рівень координує запаси, завдання та переміщення роботів. Основні операції, які автоматизує STRP, — зберігання та транспортування контейнерів; відбір товарів із контейнера залежно від конструкції станції може виконувати оператор.
Як організовано потік між стелажем і станцією комплектування?
- Замовлення зіставляється із запасами. На основі товарів у замовленні, їхньої кількості та розташування відповідних контейнерів формуються транспортні завдання.
- STU забирає контейнер зі стелажа. Виконуючи горизонтальні та вертикальні переміщення всередині стелажа, робот доставляє контейнер до точки передачі або буферної зони на рівні підлоги.
- Q1P перебирає на себе горизонтальне транспортування. Він доставляє контейнер із буферної зони до відповідної станції комплектування. Розподіл завдань між STU та Q1P дає змогу окремо планувати потоки зберігання та доставки до станцій.
- Виконується відбір і перевірка товарів. Оператор відбирає потрібний товар; перевірку за штрихкодом, екранні підказки та інші етапи перевірки налаштовують відповідно до обсягу проєкту.
- Контейнер спрямовується на наступне завдання. Залежно від решти замовлень його відправляють до іншої станції, у буферну зону або повертають на зберігання.
STU, Q1P і робоча станція
Інтелектуальна маршрутизація та планування завдань: iWMS підтримує складські робочі процеси, а RCS — координацію завдань і руху роботів. Розподіл контейнерів між станціями планують з урахуванням пріоритету замовлень, розташування запасів, завантаження завданнями та доступності станцій. Деталі інтеграції визначають відповідно до наявної WMS і правил виконання операцій.
Можна обрати безпосередній доступ робота до станції, підключення через конвеєр або буферні стелажі. Вибір слід робити з урахуванням ергономіки робочого місця оператора, кількості контейнерів у черзі та подальшого потоку пакування чи відвантаження.
Як оцінювати технічні характеристики?
У матеріалах Hikrobot до технічної презентації на LogiMAT 2025 для STU зазначено швидкість горизонтального переміщення до 3 m/s, вертикального підйому до 2 m/s і робочу висоту до 12 метрів. У тій самій презентації для Q1P наведено максимальну швидкість 4 m/s і вантажопідйомність 50 kg. Ці значення слід перевіряти з урахуванням обраної для проєкту моделі та умов експлуатації.
Максимальна швидкість робота та погодинна продуктивність складу за замовленнями — різні показники. Фактичну продуктивність спільно визначають розміри та маса контейнерів, глибина стелажів, довжина маршрутів, одночасні завдання, кількість станцій і час відбору оператором. Тому на етапі підготовки пропозиції потрібно визначити не лише кількість роботів, а й кількість рядків замовлень, які потрібно обробити в пікову годину і потік контейнерів на кожну станцію.
Для яких складів можна розглядати це рішення?
STRP можна розглядати для операцій із широким асортиментом товарів у контейнерах, інтенсивним поштучним відбором і потребою використати доступну висоту приміщення. Перш ніж оцінювати застосування в електронній комерції, роздрібній дистрибуції, роботі із запасними частинами та подачі матеріалів у виробництво, слід перевірити придатність товарів до транспортування в контейнерах.
У реальному прикладі впровадження проєкт Hikrobot для CR Pharma об’єднує процеси зберігання контейнерів, поповнення, комплектування та контролю за допомогою STU, Q1P, конвеєрів і робочих станцій. Цей приклад показує, що продуктивність проєктують не лише шляхом вибору роботів, а й з урахуванням усього складського потоку.
Для транспортування важких вантажів на палетах мобільні роботи-навантажувачі або системи палетного зберігання задовольняють інші потреби. Вибір між STRP і рішеннями CTU для транспортування контейнерів також слід робити з урахуванням наявної будівлі, характеристик контейнерів і цільової продуктивності.
Інтеграція iWMS, RCS і наявних ERP/WMS
Під час проєктування інтеграції потрібно чітко визначити, з якої системи надходить замовлення, де зберігаються дані про запаси та до якої системи передається повідомлення про завершення транспортного завдання. Чіткий розподіл відповідальності за завдання між ERP, WMS, iWMS і RCS допомагає запобігти дублюванню завдань або розбіжностям між обліковими даними про запаси та фізичним розташуванням контейнерів.
- Основні дані: Ідентифікатори товарів і контейнерів, розміри контейнерів, маса, місця розташування та кількість запасів.
- Робочі процеси: Приймання товарів, розміщення на стелажах, поповнення, комплектування замовлень, повернення, інвентаризація та керування порожніми контейнерами.
- Виняткові ситуації: Дії оператора в разі нечитабельного штрихкоду, нестачі товару, недоступності станції або скасування замовлення.
- Моніторинг: Єдиний підхід до відстеження стану завдань, черг, часу очікування та журналів помилок.
Які дані потрібні для планування проєкту STRP?
Для попереднього опрацювання підготуйте не лише середньодобові показники, а й дані за пікові години. На проєктування системи впливають кількість товарних позицій, кількість рядків у замовленні, коефіцієнт заповнення контейнерів, частота спільного замовлення товарів і сезонні зміни інтенсивності роботи.
- Виміряйте поточні показники: Зафіксуйте відстань переміщень працівників, час відбору, частоту помилок, місткість зберігання та навантаження на поповнення.
- Оцініть планування: Перевірте корисну висоту будівлі, колони, підлогу, протипожежні проходи, доступ для технічного обслуговування та наявні конвеєрні підключення.
- Змоделюйте потік: Порівняйте сценарії звичайного дня, пікового дня та виходу з ладу однієї станції.
- Визначте критерії приймання: Визначте методику вимірювання погодинної кількості переміщених контейнерів, виконаних рядків замовлень, точності та доступності системи.
- Розділіть введення в експлуатацію на етапи: Заплануйте інтеграційні випробування, навчання операторів, контрольований запуск і нарощування продуктивності.
Поширені запитання
Чи відбирає STRP товари з контейнера самостійно?
У стандартному процесі «контейнер до оператора» система доставляє контейнер оператору. Відбір товару з контейнера може виконувати людина. Якщо потрібен роботизований відбір товарів, захват, машинний зір і різноманітність товарів оцінюють окремо.
Чи можна встановити систему на наявному складі?
Придатність визначають за характеристиками будівлі, розташуванням стелажів, стандартом контейнерів і операційними даними. Замість переобладнання всієї наявної площі можна також розглянути поетапне впровадження для окремої товарної групи або зони комплектування.
Чи можна згодом збільшити продуктивність?
Збільшення кількості роботів, стелажів і станцій можна передбачити в початковому проєкті. Однак під час нарощування продуктивності слід також перевіряти обмеження програмного забезпечення, буферної зони, пакування та відвантаження; саме лише збільшення кількості роботів не завжди забезпечує пропорційне зростання продуктивності.
Разом визначимо відповідну конфігурацію STRP для вашого складу
З Oskon рішення для вертикального зберігання контейнерів та застосування інтралогістики доступні для ознайомлення. Надайте план наявного складу, розміри контейнерів і дані про замовлення в пікові години та замовте технічну оцінку вашого проєкту.