Сервопневматичне позиціювання поєднує здатність стисненого повітря створювати рух простими й надійними засобами з вимірюванням і керуванням у замкненому контурі. Мета полягає не лише в переміщенні стандартного циліндра між двома кінцевими положеннями, а й у переміщенні навантаження до заданих проміжних положень, керуванні профілем руху або, у відповідних застосуваннях, регулюванні зусилля. Успішне рішення розглядає привод, вимірювання переміщення, пропорційний пневморозподільник, контролер осі, механічні напрямні та підготовку повітря як єдину систему. Цей посібник за каталогом, спираючись на актуальний асортимент сервопневматичних виробів Festo, пропонує простежуваний шлях від визначення завдання до вибору компонентів, від введення в експлуатацію до приймальних випробувань.
Що змінює сервопневматична система?
У класичній пневматичній схемі розподільник подає тиск в одну з двох порожнин, а кінцеве положення переважно визначається механічним упором. У сервопневматичній системі положення привода вимірюється безперервно; контролер оцінює різницю між заданим і виміряним значеннями та відповідно керує золотником пропорційного клапана. Клапан плавно змінює потік, що надходить до порожнин циліндра та виходить із них. Таким чином, прискорення, гальмування та наближення до заданого положення регулюються не лише постійними дроселями, а й контуром керування зі зворотним зв’язком.
Стисливість повітря є водночас перевагою системи та її інженерним обмеженням. Під час механічного контакту можна отримати м’якшу поведінку, однак зміни навантаження, тиску, об’єму магістралей і тертя впливають на якість керування. Тому сервопневматичний привод не слід підбирати як пряму заміну електричної осі. Потрібно порівняти вимоги застосування до точності, жорсткості, поведінки під час витримки, енергоспоживання та безпеки, а придатність рішення підтвердити на основі фактичного профілю руху.
Попереднє рішення: для яких завдань варто розглядати цю технологію?
Переміщення з великим ходом до змінних проміжних положень, упори з налаштуванням під різну висоту виробів, контрольоване притискання або стискання, динамічне переміщення вантажів і точне наближення до кінцевого положення — це завдання, для яких можна розглядати сервопневматику. В актуальній інформації про цю категорію Festo визначає технологію як придатну для завдань із керуванням положенням і зусиллям, а також зазначає, що вона може бути економічно привабливою в застосуваннях із великими рухомими масами. Саме по собі це твердження не є правилом вибору. Цикл, хід, точність, параметри заводської пневмомережі та сукупну вартість володіння потрібно розраховувати заново для кожного проєкту.
Якщо потрібні дуже висока статична жорсткість, тривале утримання положення з дуже низьким енергоспоживанням, самостійне утримання навантаження в разі втрати тиску або точність процесу на мікрометровому рівні, слід також порівняти альтернативні приводні технології. Для вертикальної осі окремо розглядають сценарії втрати енергопостачання, розриву шланга та відмови клапана. Здатність контролера виконувати позиціювання сама по собі не означає, що він забезпечує функцію безпечної зупинки машини або утримання навантаження.
Архітектура системи: привод, клапан і контролер
- Привод із вимірювальною системою: Створює механічний рух і передає контролеру фактичне положення каретки або поршня.
- Пропорційний пневморозподільник: Плавно змінює наповнення та спорожнення двох робочих порожнин відповідно до команди керування.
- Контролер осі: Обробляє задане положення або зусилля, оцінює зворотний зв’язок, керує профілем руху та діагностикою.
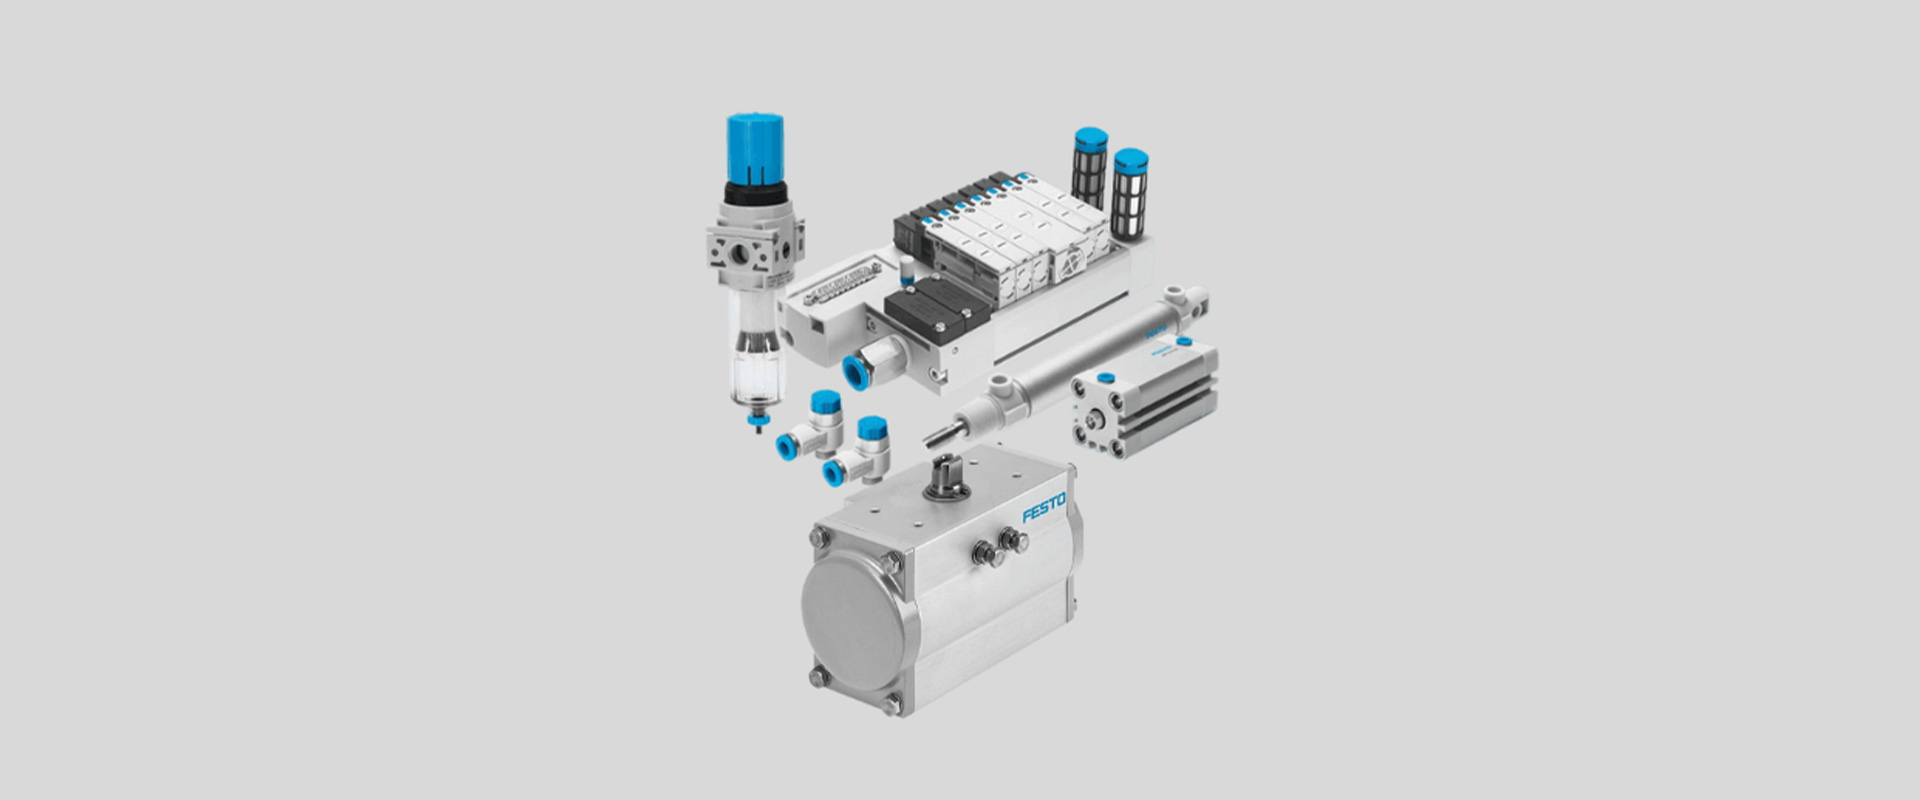
- Пневматична інфраструктура: Забезпечує відтворювані умови роботи завдяки підготовці повітря, достатньому прохідному перерізу лінії живлення, відповідним шлангам і вільному вихлопу.
- Механічне та електричне оточення: Охоплює несучу конструкцію, напрямну, з’єднувальні кабелі, датчики, гальмо або затискний модуль та інтерфейс системи керування верхнього рівня.
Недостатньо оцінювати номінальні характеристики лише одного з цих компонентів. Якщо до великого привода під’єднати малий клапан, досягти заданого часу руху буде складно; великий клапан і довгі шланги також можуть збільшити об’єм повітря, яким потрібно керувати. Навіть за високої роздільної здатності вимірювання недостатньо жорстка рама, з’єднання з люфтами або змінне тертя обмежують фактичну точність процесу. Розрахунок системи має одночасно враховувати механічні та пневматичні сталі часу.
DGCI: як вимірювальна система інтегрується з приводом?
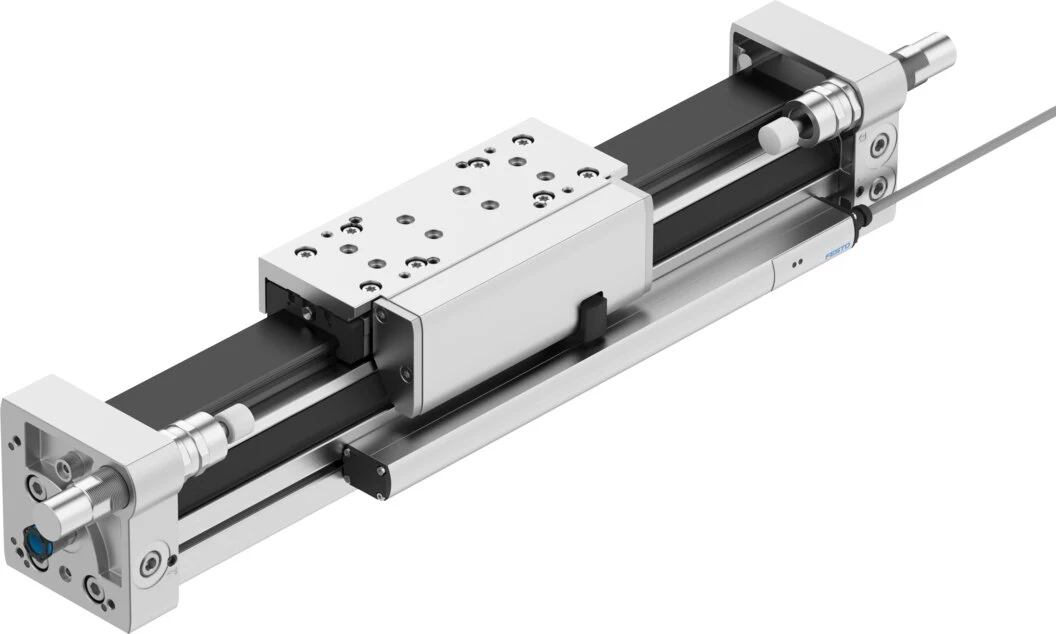
DGCI — це сімейство безштокових лінійних приводів з інтегрованим вимірюванням переміщення. На актуальній сторінці виробу Festo виділено абсолютний безконтактний датчик переміщення, конструкцію з напрямною та придатність до сервопневматичного застосування з CPX-CMAX або CPX-CMPX. Безштокова конструкція допомагає зменшити загальну довжину машини за великого ходу. Однак сили й моменти, що діють на несучу плиту, потрібно перевіряти з урахуванням навантажувальної здатності напрямної та точності монтажної поверхні.
В актуальній технічній документації DGCI версії 2026 варіанти типорозмірів і ходу для цього сімейства наведено в окремих таблицях; ці значення не однакові для всіх комбінацій. Тому підбір типорозміру не можна виконувати лише за назвою «DGCI». У конфігурації необхідно остаточно визначити хід, діаметр поршня, варіант напрямної, вимірювальний інтерфейс, орієнтацію пневматичних приєднань і приладдя. До переміщуваної маси слід включати захват, адаптер, кабельно-шланговий пакет і виріб у його найважчому виконанні.
VPWP: дозоване керування потоком замість простого відкривання та закривання
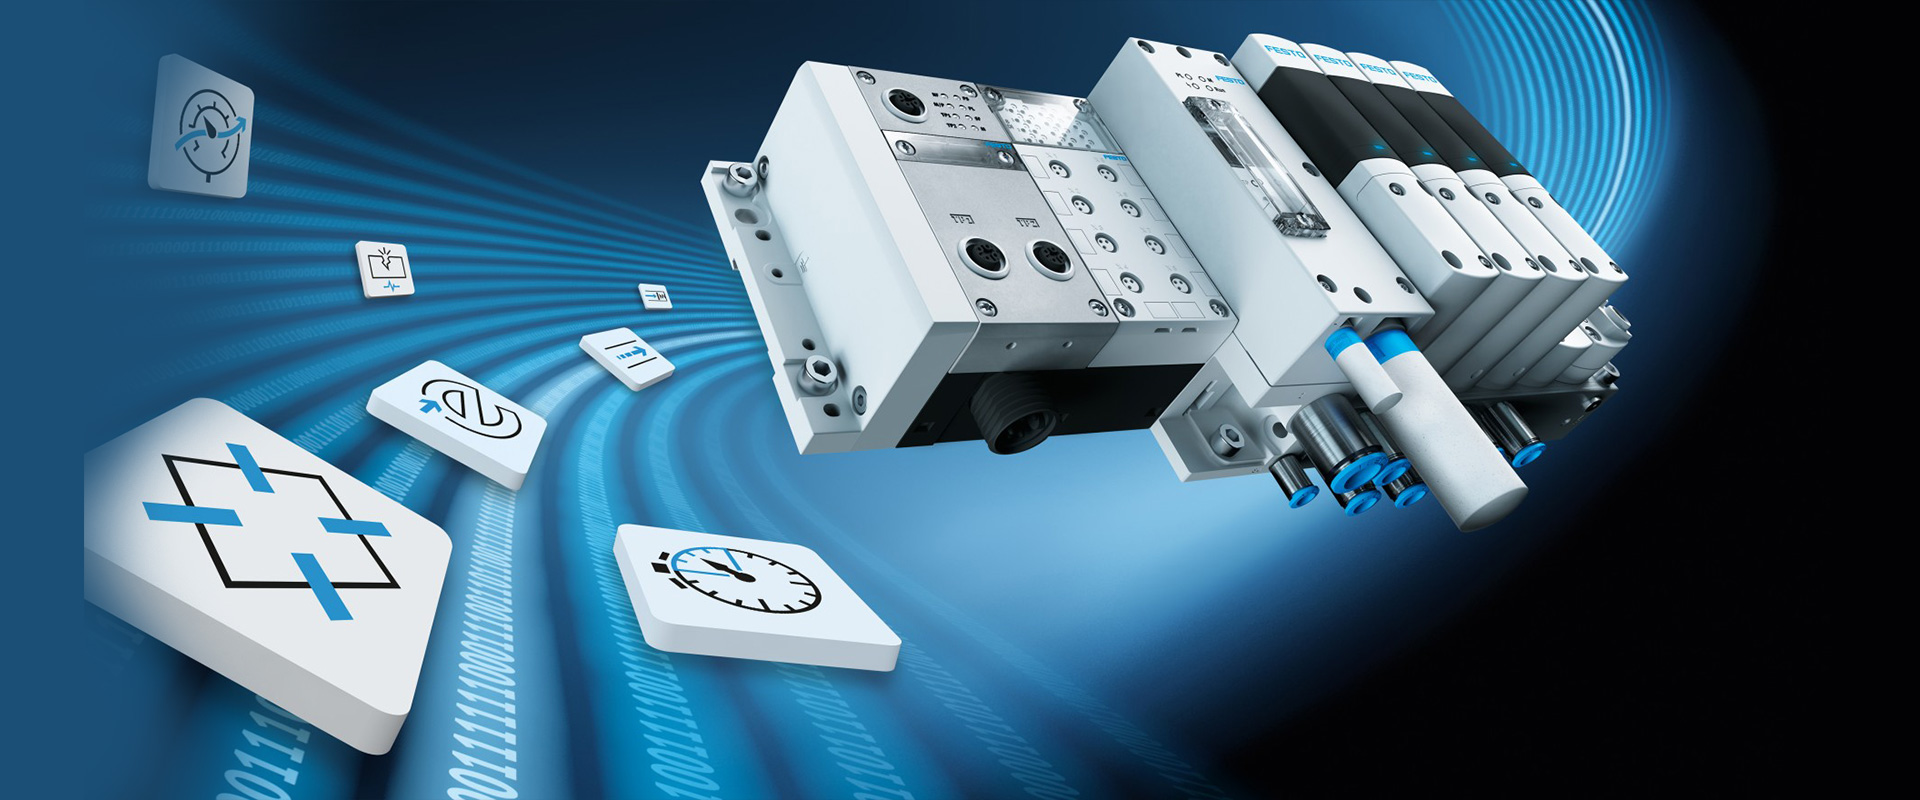
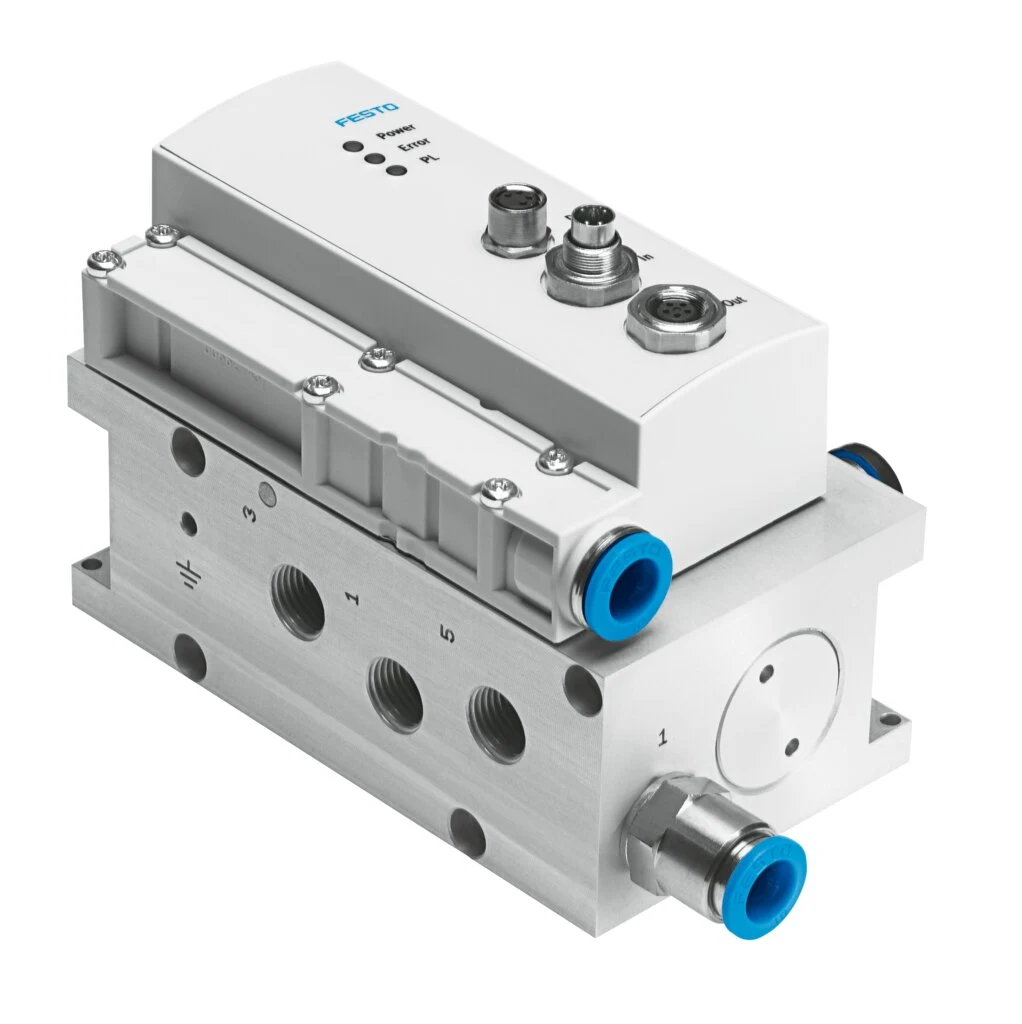
VPWP — пропорційний пневморозподільник із цифровим керуванням і регульованим поршневим золотником. На актуальній сторінці Festo серед характеристик виробу зазначено вбудовані датчики тиску, автоматичну ідентифікацію, діагностичну функцію та цифровий вихід, який можна використовувати, наприклад, для затискного або гальмівного модуля. Прямо зазначено, що в сервопневматичних застосуваннях клапан поєднується з контролером осі CPX-CMAX і контролером кінцевих положень CPX-CMPX.
Типорозмір клапана не вибирають лише за різьбою приєднання привода. На необхідну номінальну витрату впливають рухома маса, об’єм циліндра, задане прискорення, хід, тиск живлення та довжина шлангів. В актуальному переліку виробів Festo є варіанти VPWP з різною номінальною витратою; відповідний варіант визначають розрахунком конфігурації. Оптимальне розміщення клапана відносно привода може зменшити зайвий об’єм магістралей і затримки. Протитиск, який створює вихлопний глушник через забруднення або малий прохідний переріз, також може порушувати характеристики циклу.
CPX-CMAX: координація керування положенням і зусиллям
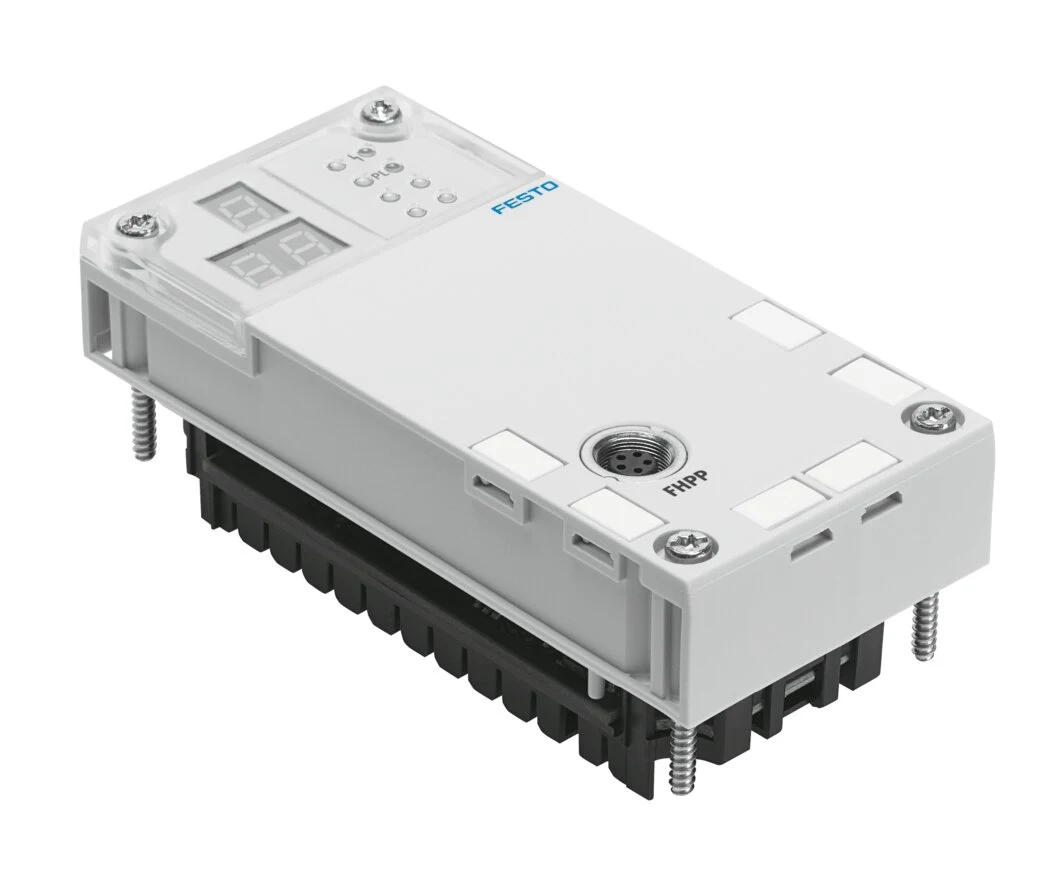
CPX-CMAX — контролер осі, що працює у складі модульного електричного термінала CPX. В актуальній інформації про виріб зазначено підтримку штокових, безштокових і неповноповоротних пневматичних приводів, керування положенням і зусиллям, введення в експлуатацію з автоматичною ідентифікацією та діагностики через Festo Configuration Tool. Це означає, що керування віссю можна інтегрувати в розподілену структуру автоматизації, а не реалізовувати окремим блоком, відокремленим від польових I/O.
Комунікаційні можливості контролера не усувають завдань програми PLC верхнього рівня. Стан машини, вибір рецепта, обмеження заданих значень, наявність деталі, стан дверей та умови безпеки визначають в інтерфейсі між PLC і віссю. Номер помилки слід не лише показувати на екрані, а й зберігати для технічного обслуговування разом із часовою міткою, станом осі, заданим і фактичним значеннями та параметрами тиску. До плану резервного копіювання також включають набір параметрів і версію використовуваного програмного забезпечення.
Фактичний профіль навантаження, необхідний для підбору типорозмірів
| Вхідні дані | Чому це потрібно? | Поширена неповнота вихідних даних на практиці |
|---|---|---|
| Загальна рухома маса | Визначає прискорення, витрату клапана, гальмування та навантаження на несучу конструкцію. | Урахування лише виробу без каретки, захвата та кабелів |
| Хід і задані положення | Визначають довжину привода, об’єм магістралей і послідовність циклу. | Зазначення лише максимального ходу без часто використовуваних коротких переміщень |
| Час руху та витримки | Впливає на профіль прискорення/гальмування та потребу в енергії. | Ототожнення загального циклу машини з часом руху однієї осі |
| Орієнтація монтажу та зовнішня сила | Змінюють вплив сили тяжіння, технологічного зусилля та сценарій відмови. | Відсутність опису поведінки вертикального навантаження в разі втрати енергопостачання |
| Точність і повторюваність | Узгоджують цільові показники керування з механічним ланцюгом допусків. | Зазначення роздільної здатності вимірювання як точності процесу |
| Джерело стисненого повітря | Динамічний тиск, витрата та якість повітря впливають на стабільність керування. | Прийняття тиску компресора за мінімальний тиск на вході клапана |
Розрізняйте керування положенням і керування зусиллям
Під час керування положенням основна мета — перемістити рухомий елемент у задане положення та утримувати його в межах визначеного допуску. Під час керування зусиллям цільовою величиною є зусилля, що виникає після контакту з об’єктом обробки. Обидва завдання можуть виконуватися на різних етапах одного циклу: наближення — з керуванням положенням, а операція після контакту — з керуванням зусиллям. Необхідно чітко визначити умову переходу, допустиму швидкість, максимальне зусилля, виявлення контакту та тайм-аут.
Пневматичне зусилля пов’язане з тиском та ефективною площею поршня, однак тертя ущільнень, тиск у протилежній порожнині, орієнтація монтажу й механічні втрати змінюють фактичне значення. Використання контролером зворотного зв’язку за тиском не означає, що технологічне зусилля за будь-яких умов вимірюється безпосередньо та з метрологічною простежуваністю. Необхідну для реєстрації показників якості невизначеність вимірювання слід визначати окремо; за потреби потрібно використовувати незалежний датчик сили.
Чому підготовка повітря та трубопроводи є параметрами керування?
Тиск живлення не зводиться до статичного показання манометра. Необхідно виміряти найнижчий динамічний тиск на вході клапана під час прискорення осі. Ураховують сумарний опір потоку в основній магістралі, фільтрі-регуляторі, розподільному блоці, клапані та шлангах. Якщо від тієї самої магістралі працюють інші споживачі з великою витратою, випробування проводять за найнесприятливішого поєднання одночасної роботи. Необґрунтоване підвищення тиску замість усунення недостатнього прохідного перерізу може збільшити витрати на енергію та механічні навантаження.
Внутрішній діаметр і довжина шлангів, а також кількість з’єднань впливають на час наповнення та спорожнення обох порожнин. Магістралі різної довжини можуть спричиняти асиметричну поведінку під час руху. Перетискання шланга, неправильний діаметр швидкорознімного з’єднання, засмічений глушник і забруднення фільтра з часом можуть змінювати налаштування керування. Якість повітря має відповідати актуальним технічним вимогам компонентів Festo; рішення щодо змащування потрібно послідовно застосовувати до всієї встановленої системи.
Механічний монтаж і вимірювальний ланцюг
Привод закріплюють без монтажних напружень, використовуючи дозволені виробником кріпильні елементи. За великого ходу оцінюють опори профілю, прогин рами та теплове розширення. Що далі центр ваги переміщуваного навантаження розташований від каретки, то більший момент; перевірки лише осьової сили недостатньо. У конструкціях із паралельними напрямними вимірюють монтажні допуски, оскільки неспіввісність може спричинити заклинювання та змінне тертя.
Датчик переміщення та з’єднувальний кабель захищають від електромагнітних і механічних впливів. Кабель прокладають у кабельному ланцюзі відповідно до вимог виробника щодо згинання, не допускаючи розтягувального навантаження біля роз’єму. Якщо вимірювальна та технологічна системи відліку не збігаються, задають зміщення інструмента. Точку контакту з деталлю, пружну деформацію адаптера та люфт захвата враховують у фактичному цільовому показнику приймальних випробувань.
Послідовність введення в експлуатацію
- Перевірте механічні з’єднання, зону переміщення в межах ходу, пневматичні порти, кабелі та напрямок руху в умовах обмеженої енергії.
- За повними кодами замовлення перевірте в документації Festo сумісність комбінації привода, клапана та контролера.
- Контрольовано подайте тиск у пневмомагістраль; перевірте витоки, стан фільтра й вільний вихлоп, виміряйте динамічний тиск живлення.
- На низькій швидкості перевірте, чи відповідає виміряне значення напрямку механічного руху та фактичному ходу.
- Виконайте автоматичну ідентифікацію та базове параметрування відповідно до інструкції виробника з введення в експлуатацію; збережіть отримані значення.
- Окремо перевірте всі задані положення, короткі та довгі переміщення за мінімального, номінального й максимального навантаження.
- Якщо передбачено режим керування зусиллям, перевірте сценарії контакту, переходу між режимами, досягнення граничних значень, тайм-ауту та відсутності деталі.
- Перевірте поведінку системи в разі падіння тиску, несправності датчика, втрати зв’язку та після аварійного зупинення відповідно до оцінки ризиків.
Проводьте приймання за належними показниками ефективності
Самого переміщення осі до заданої точки недостатньо для приймання у виробництво. Похибку позиціонування слід вимірювати окремо під час підходу з одного та з протилежного напрямку; повторюваність слід оцінювати за різних навантажень, температур і тиску живлення. Реєструють час усталення, перерегулювання, тривалість циклу, витрати стисненого повітря та частоту відмов. Якщо процес передбачає контакт, додатково відстежують криву зусилля та швидкість контакту. Під час тривалого очікування спостерігають за впливом коригувань положення або тиску на енергоспоживання й температуру.
Випробування не повинні обмежуватися лише номінальним виробом. Порівнюють найважчий і найлегший вироби, допустимі зміни тертя, умови на початку зміни та в термічно усталеному стані. Заданий допуск вимірюють відносно механічної бази машини; внутрішнє значення положення на екрані контролера не замінює незалежного вимірювання. Визначення критеріїв приймання, методу вимірювання та кількості зразків на етапі укладання договору зменшує кількість суперечок під час введення в експлуатацію.
Безпека, втрата енергопостачання та повторний запуск
Сервопневматичне керування є функцією нормальної експлуатації; функцію безпеки реалізують лише на основі оцінки ризиків, необхідного рівня ефективності та затвердженої архітектури компонентів. Для вертикальної осі або осі із запасеною потенціальною енергією розраховують наслідки втрати тиску. Залежно від застосування обирають такі заходи, як механічне утримання, гальмо, урівноваження, контрольоване скидання повітря або переміщення вантажу в безпечну зону. Здатність цифрового виходу VPWP керувати гальмом або затискним вузлом сама по собі не є підтвердженням повноти безпеки.
Після відновлення енергопостачання автоматичний рух не повинен дозволятися без перевірки референтної точки осі, її фактичного положення та стану деталі в робочій зоні. Сценарії неочікуваного запуску, заклинювання деталі та втручання оператора враховують у програмному забезпеченні керування. Під час технічного обслуговування подачу повітря та електроживлення безпечно ізолюють; запасену пневматичну енергію скидають, а рухомий вантаж механічно фіксують.
Технічне обслуговування та керування життєвим циклом
Періодичне технічне обслуговування не обмежується пошуком витоків через ущільнення. Комплексно контролюють люфт напрямної, з’єднання профілю, тертя шлангів, ослаблення роз’ємів, засмічення глушника, перепад тиску на фільтрі та тенденцію зміни динамічного тиску живлення. Якщо похибка регулювання зростає, перед зміною програмних налаштувань перевіряють механічне тертя, витоки та умови тиску. Довільна зміна параметрів може приховати першопричину несправності.
Перелік запасних частин має містити повний номер виробу, конфігурацію та версію документа, а не лише назву сімейства. Резервну копію параметрів, опис інтерфейсу PLC, перелік кабелів і пневматичну схему зберігають разом із документацією машини. Перед замовленням перевіряють життєвий цикл виробу та можливу рекомендовану заміну на актуальній сторінці продукції Festo; варіант зі старого каталогу не слід вважати актуальним.
Перелік даних для підготовки комерційної пропозиції
- Напрямок руху, спосіб монтажу, корисний хід, проміжні цільові положення та механічні запаси ходу на кінцях
- Мінімальна/максимальна рухома маса, включно з кареткою, адаптером, захватом, виробом, кабелями та шлангами
- Заданий час переміщення, час очікування, кількість циклів за годину та робочий профіль
- Необхідний допуск позиціонування, повторюваність, час усталення та метод вимірювання
- За наявності — діапазон зусилля, швидкість контакту, технологічний допуск і потреба в незалежному вимірюванні
- Динамічний тиск у пневмомережі підприємства, якість повітря, доступна об’ємна витрата та одночасно задіяні споживачі
- Температура навколишнього середовища, пил, вологість, миття, вібрація та вимоги до захисту
- PLC, промислова мережа, запланована конфігурація CPX, реєстрація помилок і керування рецептами
- Оцінка ризиків, вертикальне навантаження, сценарії втрати енергопостачання та повторного запуску
- Приймальні випробування, документація, навчання, запасні частини та цілі технічного обслуговування
Правильний сервопневматичний проєкт ґрунтується не на одному каталожному коді, а на сумісній комбінації компонентів системи та вимірюваних критеріях приймання. DGCI забезпечує рух і зворотний зв’язок, VPWP — керований потік повітря, а CPX-CMAX — контур регулювання положення/зусилля та діагностику. За підходом Oskon цю трійку перевіряють разом із фактичним профілем навантаження, пневматичною інфраструктурою, безпекою машини та автоматизацією вищого рівня. Остаточний вибір завжди підтверджують за актуальною конфігурацією Festo та технічною документацією конкретного варіанта, що замовляється.
Офіційні джерела Festo
- Festo — категорія продукції «Сервопневматика»
- Festo — лінійний привод DGCI з вимірюванням переміщення
- Festo — пропорційний пневморозподільник VPWP
- Festo — контролер осі CPX-CMAX
- Festo — технічна документація DGCI (версія 2026)
- Festo — технічна документація VPWP
- Festo — технічна документація CPX-CMAX