Система маніпулювання — це більше, ніж осі, які лише переміщують деталь із точки A до точки B. Рухома маса, робоча зона, час циклу, захоплювач, кабельний ланцюг, двигун, привод, система керування та рама машини є ланками єдиного ланцюга, що визначає продуктивність. Актуальний портфель декартових систем Festo пропонує готові до монтажу платформи: від одноосьового переміщення до двовимірних лінійних порталів і тривимірних портальних конструкцій. Цей посібник допоможе вибрати правильну кінематику, об’єктивно визначити обмеження системи та зробити приймальні випробування практично здійсненними вже на етапі комерційної пропозиції.
Спочатку визначте завдання переміщення, а потім тип робота
Вибір, який починається з назви виробу, часто призводить до надмірного ускладнення системи. Спочатку слід визначити початкове й кінцеве положення деталі, проміжні точки, через які вона має пройти, її орієнтацію та заборонені просторові зони. Якщо достатньо переміщення в одному напрямку, додавання другої або третьої осі збільшує вартість, рухому масу та потребу в технічному обслуговуванні. Для захоплення й укладання у вертикальній площині розглядають двоосьовий лінійний портал; якщо потрібен доступ до різних точок X-Y у горизонтальній площині та до різних висот — тривимірний портал.
Осі декартових систем безпосередньо пов’язані з координатами машини. Це може спростити програмування та прогнозування робочої зони. Натомість для завдань із постійною зміною орієнтації деталі, рухом криволінійними траєкторіями навколо перешкод або доступом під кутом до суттєво різних станцій можуть знадобитися додаткові поворотні осі чи інші кінематичні схеми роботів. Правильне рішення полягає не у збільшенні кількості осей, а в коректному визначенні ступенів свободи процесу.
Відмінності завдань для архітектур 1D, 2D і 3D
| Архітектура | Основний рух | Типове завдання | Критичний чинник вибору |
|---|---|---|---|
| Одноосьова система | Позиціонування в одному напрямку | Переміщення між станціями, штовхання й витягування, індексування | Хід, напрямок переміщення, рухома маса та жорсткість монтажу |
| Лінійний портал | Двовимірний рух у вертикальній робочій площині | Захоплення з конвеєра, завантаження машини, сортування | Динамічне узгодження основної горизонтальної та вертикальної осей |
| Тривимірний портал | Просторове переміщення в напрямках X, Y і Z | Палетування, укладання в лотки, завантаження кількох станцій | Геометрія поперечної балки, синхронізація, прогин і зона досяжності |
Класи в таблиці є лише відправною точкою. Якщо захоплювач має власну вісь обертання або нахилу, загальну кількість ступенів свободи зазначають окремо. Відстеження руху конвеєра потребує іншого керування, ніж переміщення до нерухомих точок. Захоплення довільно розташованих деталей за допомогою машинного зору також потребує калібрування системи координат камери відносно системи координат робота. Ці додаткові функції процесу слід включити до форми підбору системи маніпулювання.
YXCS: побудова одноосьового переміщення за принципом готової системи
YXCS — одноосьова система, яку конфігурують для довгих одновимірних переміщень. На актуальній сторінці продукту Festo це рішення описано як готову до встановлення конструкцію, що охоплює кабельний ланцюг і відповідний комплект двигуна та сервопривода. У чинній технічній документації максимальний робочий хід для сімейства становить 3000 mm; фактичний доступний хід перевіряють відповідно до вибраного типорозміру осі, динамічного профілю та конфігурації. Система призначена для горизонтального монтажу.
Основна помилка в одноосьових системах переміщення — враховувати лише масу виробу, що транспортується. До загальної маси входять рухома каретка, адаптер, захоплювач, клапанний острів, датчик, виріб і рухома частина кабельного ланцюга. Якщо центр мас навантаження віддалений від поверхні каретки, перевіряють не лише допустиме зусилля, а й допустимий момент. За великого ходу прогин і вібрація рами машини можуть мати більший вплив, ніж власна точність осі, зазначена в каталозі.
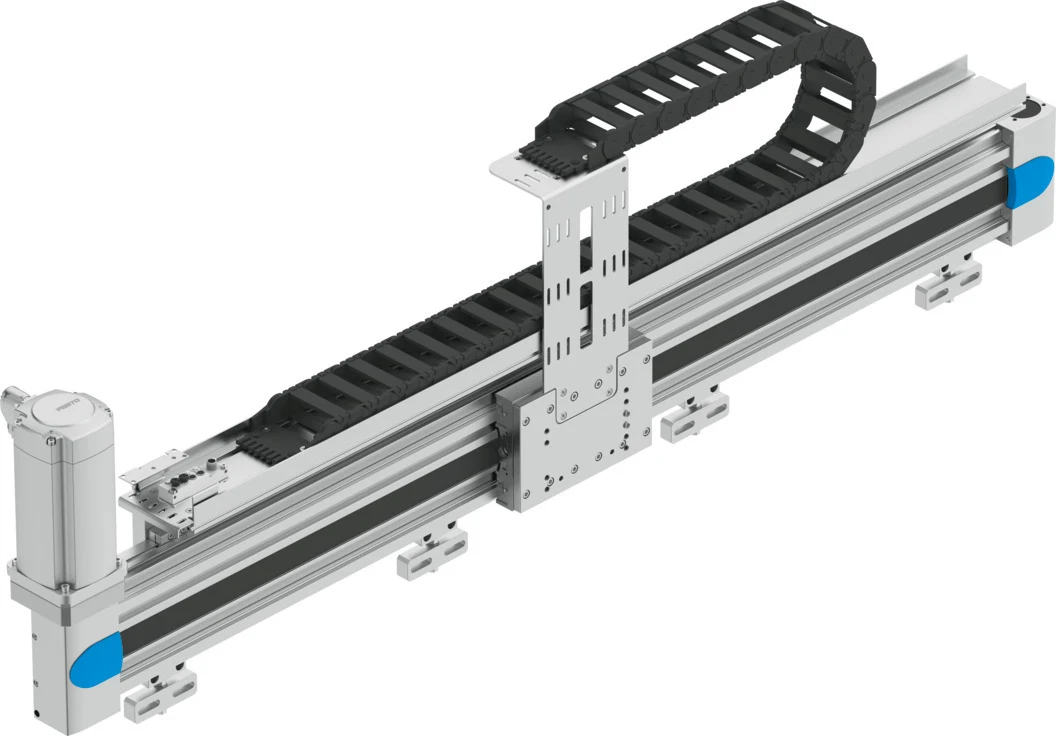
YXCL: двовимірний рух у вертикальній робочій площині
Лінійний портал YXCL — двовимірна система маніпулювання, у якій горизонтальну та вертикальну осі об’єднано послідовною кінематичною схемою. В актуальній інформації про продукт Festo наголошено на масштабованих ходах у напрямках Y і Z, можливості вибору пневматичної або електричної вертикальної осі, кабельному ланцюзі та відповідному комплекті двигуна й сервопривода. Сімейство виробів містить варіанти з довгим ходом у напрямку Y до 3000 mm; цю верхню межу не можна автоматично вважати чинною для всіх поєднань навантаження та динаміки.
Вибір вертикальної осі — це не лише порівняння швидкості. Разом оцінюють потребу переміщення виробу на різні проміжні висоти, його утримання в разі зникнення живлення, точність установлення, кількість циклів та інфраструктуру стисненого повітря. Пневматична вісь Z може бути придатною для швидких переміщень між визначеними кінцевими положеннями; електрична вісь Z може забезпечити переваги завдяки кільком проміжним положенням і програмованому профілю руху. Остаточне рішення слід ухвалювати на основі конфігурації в Handling Guide Online та актуальної технічної документації.
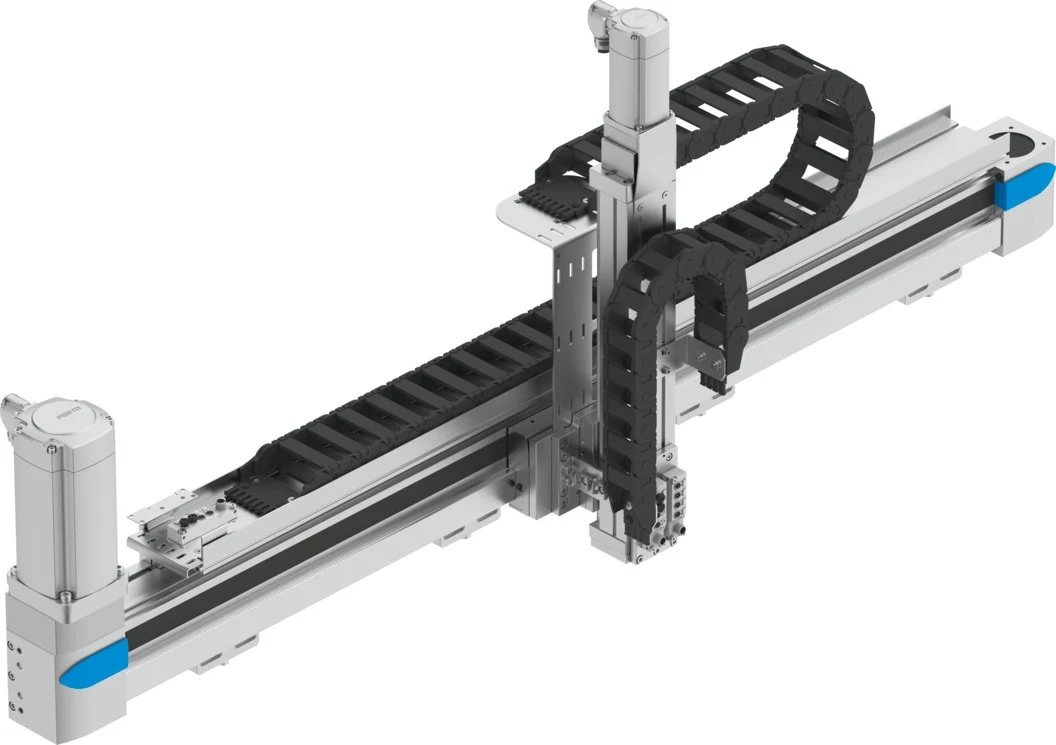
YXCR: тривимірний робочий простір
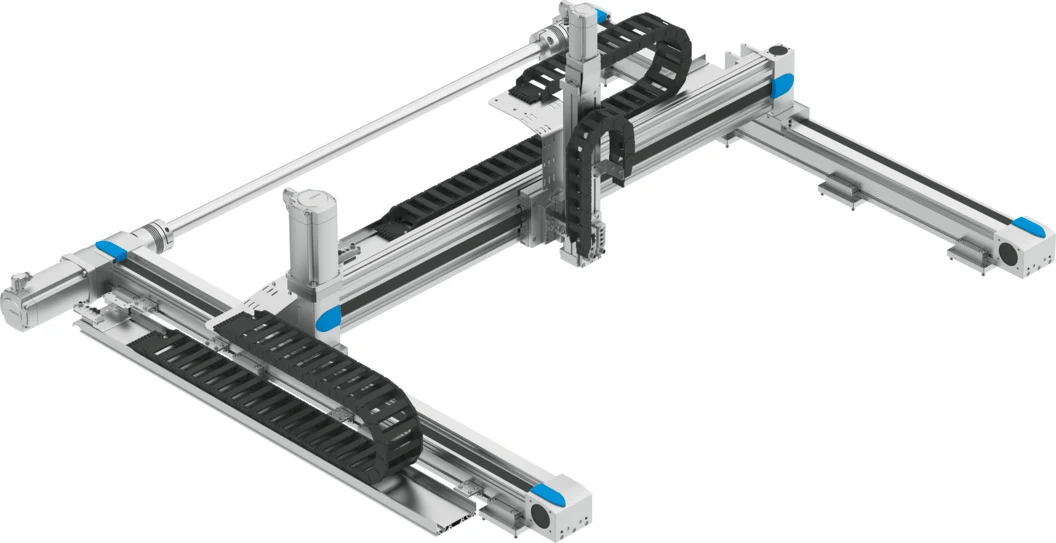
YXCR — сімейство тривимірних порталів, які забезпечують рух у напрямках X, Y і Z завдяки поєднанню кількох осьових модулів. На актуальній сторінці Festo особливо зазначено універсальне застосування з довгими ходами та великими навантаженнями; сімейство містить конфігурації з ходом у напрямку X до 3000 mm. Технічна документація 2026 року окремо показує YXCR, варіанти YXCR-B з іншою механічною конструкцією та комбінації осей. Тому не слід визначати тип балки, напрямної або осі лише за зображенням сімейства.
У тривимірній системі важливі паралельність балок X, маса, яку несе вісь Y, і момент на осі Z у висунутому положенні. Великий хід Z може посилити коливання в робочій точці захоплювача. Якщо після швидкого горизонтального переміщення потрібне точне встановлення, вимірюють не лише максимальну швидкість, а й час усталення. Привод вибирають з урахуванням ходу, навантаження, прискорення, циклу, відносної тривалості роботи та динамічного впливу пакета кабелів і шлангів.
Як описати робочу зону?
Досяжність робота — це не лише відстань між двома точками. На кресленні слід показати координати положень захоплення та укладання, мінімальну й максимальну висоту виробу, напрямок підходу інструмента, перешкоди, а також межі конвеєра, пристосувань і дверей. До моделі зіткнень також додають об’єм, який займають корпус захоплювача та з’єднання для енергопостачання. Для технічного обслуговування залишають простір доступу до кришки осі, роз’єму двигуна та кабельного ланцюга.
Запас ходу не збільшують довільно. Зайвий хід може збільшити габарити машини, вартість осі та час переміщення. Натомість виробничі допуски, варіанти виробу, заміну інструмента та запас для регулювання визначають окремо. Програмні обмеження, механічний хід і безпечну відстань не плутають між собою. Фактичний гальмівний шлях після аварійної зупинки перевіряють шляхом оцінювання ризиків і вимірювань.
Правильно розкладіть час циклу на складові
Повний цикл складається з етапів виявлення, ухвалення рішення, захоплення, підтвердження вакууму або затискання, піднімання, горизонтального переміщення, установлення, відпускання та повернення. Використання теоретичного часу руху робота як повного часу циклу вводить в оману. Якщо осі можуть рухатися одночасно, це мають допускати план траєкторії та габаритна зона можливих зіткнень. Для переміщень на короткі відстані прискорення та гальмування можуть бути важливішими за максимальну швидкість.
Якщо профіль навантаження охоплює кілька виробів, найважчий виріб обмежує вантажопідйомність, а найлегший іноді визначає межі регулювання та стабільності захоплення. Рухи з вантажем і зворотні рухи без вантажу можна оцінювати окремо. До моделювання додають змінний темп надходження виробів на виробничу лінію, очікування та роботу буфера. Під час приймальних випробувань, крім середнього часу циклу, реєструють найгірший випадок, процентильний розподіл і час відновлення після зупинки.
Навантаження, момент і механічна жорсткість
Каталожне значення «вантажопідйомність» не використовують окремо без динамічного розрахунку для конкретного застосування. Загальна переміщувана маса, прискорення та напрямок осі визначають зусилля на напрямних. Віддалення захоплювача від центра осі створює момент; із висуванням осі Z важільний ефект зростає. Одночасне прискорення кількох осей створює комбіновані умови навантаження. Інструмент конфігурування слід використовувати з урахуванням цих вхідних даних, а міцність і жорсткість рами машини перевіряти окремо.
Недостатньо жорстка основа, непаралельні приєднувальні поверхні або надмірне затягування кріплень можуть спричинити напруження та зношування осі. Для довгої балки враховують точки опори, рівність підлоги та температурні зміни. Під час точного встановлення енкодер двигуна повідомляє лише положення з боку привода; деформація та люфт на кінці інструмента впливають на результат процесу. За потреби положення центральної точки інструмента перевіряють незалежним вимірюванням.
Проєктуйте захоплювач і систему маніпулювання разом
Надійність перенесення деталей системою маніпулювання залежить від надійності захоплювача. Поверхня деталі, пористість, наявність оливи, температура, допуски, центр мас і допустима площа контакту визначають вибір захоплювача. Якщо використовується вакуум, до циклу додають час відкачування, витоки, об’єм шлангів і контроль вакууму. Якщо використовується механічний захоплювач, зазначають геометрію пальців, силу захоплення, хід розкриття та виявлення наявності деталі.
Якщо клапани захоплювача та вакуумний генератор перенести на рухому вісь, об’єм шлангів може зменшитися, але рухома маса зросте. За централізованого розміщення маса зменшується, проте час відгуку та кількість ліній у кабельному ланцюзі можуть збільшитися. Оптимальне розміщення визначають за динамічним розрахунком і доступністю для технічного обслуговування. Спосіб запобігання падінню деталі в разі зникнення живлення оцінюють не лише за силою захоплення в нормальному режимі.
Двигун, привод і архітектура керування
Системи маніпулювання Festo можна конфігурувати з відповідним комплектом двигуна та сервопривода. Перевага цього підходу полягає у спільному опрацюванні механічної осі, узгодження моментів інерції з двигуном, кабелів і параметрів привода. Водночас напругу мережі, рекуперативну енергію, гальмівний резистор, температуру в шафі, польову мережу та функції безпеки перевіряють для конкретного проєкту. Якщо планується використання двигуна стороннього виробника, слід чітко оцінити адаптацію, момент інерції, муфту, зворотний зв’язок і гарантійне покриття.
Обмін сигналами узгодження між PLC і контролером робота має охоплювати автоматичний і ручний режими, вихід у референтне положення, а також стани готовності, руху, досягнення цілі та помилки. Для даних рецептур задають обмеження, а переміщення за недопустимими координатами блокують. Під час повторного запуску перевіряють стан деталі та осей. Якщо використовується машинний зір або стеження за конвеєром, до приймальних випробувань додають перевірку синхронізації часу, затримки запуску та перетворення координат.
Кабельний ланцюг і польові підключення
Наявність кабельного ланцюга в готовій системі не означає, що кожен доданий до нього кабель або шланг автоматично є придатним. Перевіряють заповнення, мінімальний радіус згину, придатність до роботи в русі, роздільники та точки кріплення. Силові кабелі, кабелі енкодера й датчиків та пневматичні лінії прокладають за правилами виробника. На виході з ланцюга кабель не повинен зазнавати розтягувального навантаження; довжину регулюють так, щоб на всьому ході він не натягувався й не накопичувався в надлишку.
У тривимірних системах лінії, прокладені в одному ланцюзі, можуть переходити до другого рухомого ланцюга. Особливу увагу приділяють згину та скручуванню в точці переходу. Перетискання вакуумних і пневматичних ліній не лише зменшує потік, а й може впливати на надійність утримання. Під час періодичного огляду перевіряють ланки ланцюга, роздільники, зовнішню оболонку кабелів, тертя шлангів і кріплення роз’ємів.
Конфігурування за допомогою Handling Guide Online
На актуальних сторінках систем маніпулювання Festo інструмент Handling Guide Online займає центральне місце в процесі проєктування та замовлення системи. Він допомагає сформувати допустиму комбінацію осі, двигуна та привода на основі вхідних даних про кінематику, робочу зону, навантаження й динаміку. До конфігурації можна прив’язати дані CAD та інформацію, специфічну для неї. Ця зручність не виправляє помилкових або неповних вхідних даних процесу; результат інструмента настільки ж точний, наскільки точний введений профіль навантаження.
Результат конфігурування слід зберігати у файлі проєкту із зазначенням версії та дати. Подальші зміни маси захоплювача, ходу, циклу або монтажної орієнтації потребують повторного розрахунку. Конфігурацію, використану в комерційній пропозиції, звіряють із замовленою та введеною в експлуатацію конфігурацією. Приладдя, датчики, кабелі та монтажні елементи також обліковують у специфікації виробу.
Проєктування безпеки та захисних пристроїв
Декартова конструкція робота сама по собі не робить його безпечним. Під час оцінювання ризиків аналізують масу, швидкість, місця затискання, падіння вантажу та доступні зони. Такі заходи, як захисна огорожа, блокування дверей, світлова завіса, безпечно обмежена швидкість або безпечне вимкнення крутного моменту, проєктують відповідно до необхідного рівня ефективності захисту. Відстань до захисного пристрою перевіряють за результатами вимірювання часу зупинки. Окремо забезпечують безпечну поведінку вертикальної осі та переміщуваної деталі в разі втрати живлення.
Вимоги до зниженої швидкості, роботи з утриманням органа керування, прямої видимості та місцевого керування в ручному режимі визначають відповідно до установки. Для доступу під час технічного обслуговування не покладаються лише на програмну зупинку: забезпечують ізоляцію джерел енергії та усунення накопиченої енергії. Процедура повторного подавання живлення має передбачати безпечне відновлення роботи в разі втрати прив’язки осі до опорної позиції.
Параметри, що вимірюються під час приймальних випробувань
- Фактичний час циклу захоплення та укладання для найлегшого виробу, виробу номінальної маси та найважчого виробу
- Точність позиціювання, повторюваність і час усталення в центральній точці інструмента
- Рух кабелів і шлангів на всій довжині ходу, шум і тертя кабельного ланцюга
- Вібрація рами, прогин довгої балки та механічна поведінка за різних напрямків руху
- Підтвердження утримання, сценарії відсутності деталі, захоплення двох деталей і втрати захоплення
- Зупинка в разі відкривання дверей, аварійного зупинення, втрати живлення та помилки зв’язку
- Етапи прив’язки до опорної позиції, зміни рецепта, ручного відновлення та повторного запуску
- Температура, журнал помилок і розподіл тривалості циклів протягом зміни
План технічного обслуговування та забезпечення запасними частинами
Під час періодичного огляду перевіряють пасовий або гвинтовий привод, стан змащення напрямних, кріпильні болти, датчики опорної позиції, кабелі двигунів і кабельний ланцюг. Тенденції зміни шуму, струму двигуна, похибки стеження та часу циклу можуть завчасно вказувати на механічне зношування. У разі виявлення проблеми замість довільного збільшення коефіцієнтів підсилення регулятора перевіряють механічний люфт, тертя, вирівнювання та зміну навантаження.
У переліку запасних частин не обмежуються загальними описами на кшталт «двигун осі X»: зазначають повний номер виробу, передавальне число, гальмо, енкодер, кабель і прив’язку до конфігурації. Створюють резервні копії параметрів привода, програми робота, перетворень координат і звіту з валідації безпеки. Перед замовленням перевіряють етап життєвого циклу виробу на офіційному сайті Festo; компонент зі старого каталогу не подають як актуальне рішення.
Проєктні дані, необхідні для комерційної пропозиції
- Координати X-Y-Z станцій, висота виробу та необхідні відстані підходу
- Загальна рухома маса, включно з виробом, захоплювачем, адаптером, клапаном і рухомими комунікаціями
- Центр мас, зовнішні сили, моменти та орієнтація захоплювача
- Послідовність рухів, одночасно задіяні осі, цільовий час циклу, паузи та коефіцієнт тривалості роботи
- Допуск позиціювання, повторюваність, час усталення та метод вимірювання параметрів процесу
- Монтажні поверхні рами, допустимий прогин, вібрація та умови навколишнього середовища
- Тип захоплювача, виявлення деталі, витрата вакууму або стисненого повітря та захист від падіння
- PLC, польова мережа, живлення шафи керування, функції безпеки та інтерфейс користувача
- Перелік кабелів і шлангів, лінії для прокладання в кабельному ланцюзі та доступ для технічного обслуговування
- Тривалість приймання, різновиди виробів, навчання, документація та обсяг постачання запасних частин
Якісна система переміщення — це не система з найбільшою кількістю осей або найвищою швидкістю за каталогом, а система, яка проходить потрібну для процесу траєкторію завдяки максимально простій конструкції, характеристики якої можна перевірити. YXCS є актуальною платформою Festo для одновимірних завдань, YXCL — для двовимірних завдань у вертикальній площині, а YXCR — для тривимірних завдань. Oskon оцінює ці платформи з урахуванням робочої зони, фактичного рухомого навантаження, захоплювача, рами, системи керування та даних із безпеки; остаточну конфігурацію визначає за допомогою актуального інструмента Festo та повної документації на виріб.
Офіційні джерела Festo
- Festo — Системи переміщення та промислові роботи
- Festo — Одноосьова система YXCS
- Festo — Лінійний портал YXCL
- Festo — Тривимірний портал YXCR
- Festo — Технічна документація YXCS (2025/01)
- Festo — Технічна документація YXCL/YXML (2026/02)
- Festo — Технічна документація YXCR/YXMR (2026/02)