Автоматизація технологічної арматури не обмежується приєднанням привода до клапана. Властивості робочого середовища, потрібний крутний момент або осьове зусилля, запірний чи регулювальний режим, штатна швидкість спрацювання, зворотний зв’язок, якість стисненого повітря, обмін даними, безпечний стан у разі втрати енергопостачання та класифікація вибухонебезпечних зон об’єкта мають розглядатися в межах єдиної архітектури. Цей каталог-посібник описує портфель Festo для автоматизації технологічних процесів: чвертьобертові та лінійні приводи, позиціонери, блоки кінцевих вимикачів, пілотні клапани й з’єднувальні елементи. Сама назва серії виробів не означає відповідності SIL або ATEX; остаточний вибір слід підтверджувати актуальними документами та сертифікатами для повного коду виробу.
Відправна точка — завдання технологічного процесу, а не виріб
Технологічна арматура може використовуватися для відсікання трубопроводу, перенаправлення продукту, наповнення резервуара, зниження тиску, регулювання температури або аварійного припинення потоку. Через відмінність цих завдань дві одиниці арматури однакового номінального діаметра можуть потребувати різної архітектури автоматизації. Перший крок — внести до опитувального листа технологічні дані: робоче середовище, тиск, температуру, тип і розмір арматури, умови нормального потоку та закриття, допустимий час спрацювання, частоту циклів і стратегію технічного обслуговування.
Далі визначають мету керування. У запірному режимі арматура переміщується між двома стійкими кінцевими положеннями, і зазвичай достатньо зворотного зв’язку «відкрито/закрито». У регулювальному режимі положення арматури безперервно змінюється в контурі регулювання витрати, тиску, рівня або температури. У цьому режимі сама команда «положення 50 відсотків» не гарантує витрати 50 відсотків у процесі: характеристика арматури, перепад тиску, робоче середовище та трубопровід взаємодіють між собою. Тому розрахунок типорозміру регулювального клапана та вибір пневматичного привода й позиціонера — взаємопов’язані, але окремі інженерні етапи.
| Завдання | Базова архітектура | Дані, що визначають вибір |
|---|---|---|
| Відкриття та закриття кульового крана або дискового затвора | Чвертьобертовий привод + пілотний клапан + блок кінцевих вимикачів | Характеристика крутного моменту арматури, рух на 90°, час спрацювання, тиск повітря та безпечне положення |
| Регулювання кульовим краном або дисковим затвором | Чвертьобертовий привод + електропневматичний позиціонер | Керувальний сигнал, зона нечутливості, пропускна здатність за повітрям, динаміка процесу та зворотний зв’язок |
| Сідельний клапан, засувка, ножова засувка або заслінка | Відповідний лінійний привод + зворотний зв’язок/позиціонер | Хід, зусилля штовхання й тяги, з’єднання зі штоком, бічне навантаження, швидкість і поведінка з погляду безпеки |
| Закриття або відкриття, пов’язане з безпекою | Ланцюг fail-safe, перевірений відповідно до аналізу ризиків | Режим запиту, безпечний стан, дані PFD/PFH, діагностика, інтервал випробувань і сертифікати |
Розрізняйте запірний і регулювальний режими
У запірній арматурі керувальний сигнал зазвичай надходить на двопозиційний пілотний клапан. Привод переміщує арматуру в кінцеве положення, а блок кінцевих вимикачів повідомляє системі керування фактично досягнуте механічне положення. Не можна вважати, що арматура відкрилася лише тому, що подано команду: заклинювання, низький тиск повітря, ослаблення з’єднання або механічна несправність можуть спричинити розбіжність між командою та зворотним зв’язком. PLC або DCS має контролювати час відкриття й закриття та реєструвати як несправність відсутність очікуваного сигналу положення в заданий час або суперечливі сигнали положення.
У регулювальному режимі позиціонер порівнює задане значення від системи керування з фактичним положенням привода та регулює пневматичні виходи. Це дає змогу утримувати вузол «привод — арматура» в потрібних проміжних положеннях. Проте точне позиціонування — лише один зі складників якісного керування процесом. Якщо вибрано завеликий типорозмір арматури, невеликі зміни сигналу можуть спричиняти значні зміни витрати; за наявності тертя або люфту можливі коливання положення. Налаштування позиціонера, налаштування контуру регулювання та характеристику арматури слід узгоджувати під час введення в експлуатацію.
Вибір між чвертьобертовим і лінійним рухом
Кульові крани, дискові затвори та деякі типи пробкових кранів переважно використовують чвертьобертовий рух приблизно на 90 градусів. На офіційній сторінці Festo з автоматизації технологічної арматури серію DFPD представлено як чвертьобертові приводи для цих завдань. Рейково-шестеренна конструкція, варіанти подвійної або односторонньої дії та інтерфейс приєднання арматури ISO 5211 забезпечують стандартизовану механічну основу. Однак відповідність розміру фланця не означає достатнього крутного моменту: потрібно враховувати момент арматури під час закриття, перепад тиску та поведінку ущільнення.
У лінійній арматурі шток рухається прямолінійно. Визначають потрібний хід, зусилля штовхання й тяги, тертя штока арматури, тиск процесу та напрямок закриття. Не можна допускати примусової неспіввісності привода й штока арматури; з’єднувальний комплект слід вибирати так, щоб він не створював бічного навантаження. Портфель Festo для технологічних процесів містить лінійні приводи, зокрема DFPC і DFPI. Модель вибирають не лише за довжиною ходу, а й за напрямком зусилля, інтеграцією датчика/позиціонера, захистом від впливу довкілля та допусками конкретного варіанта виробу.
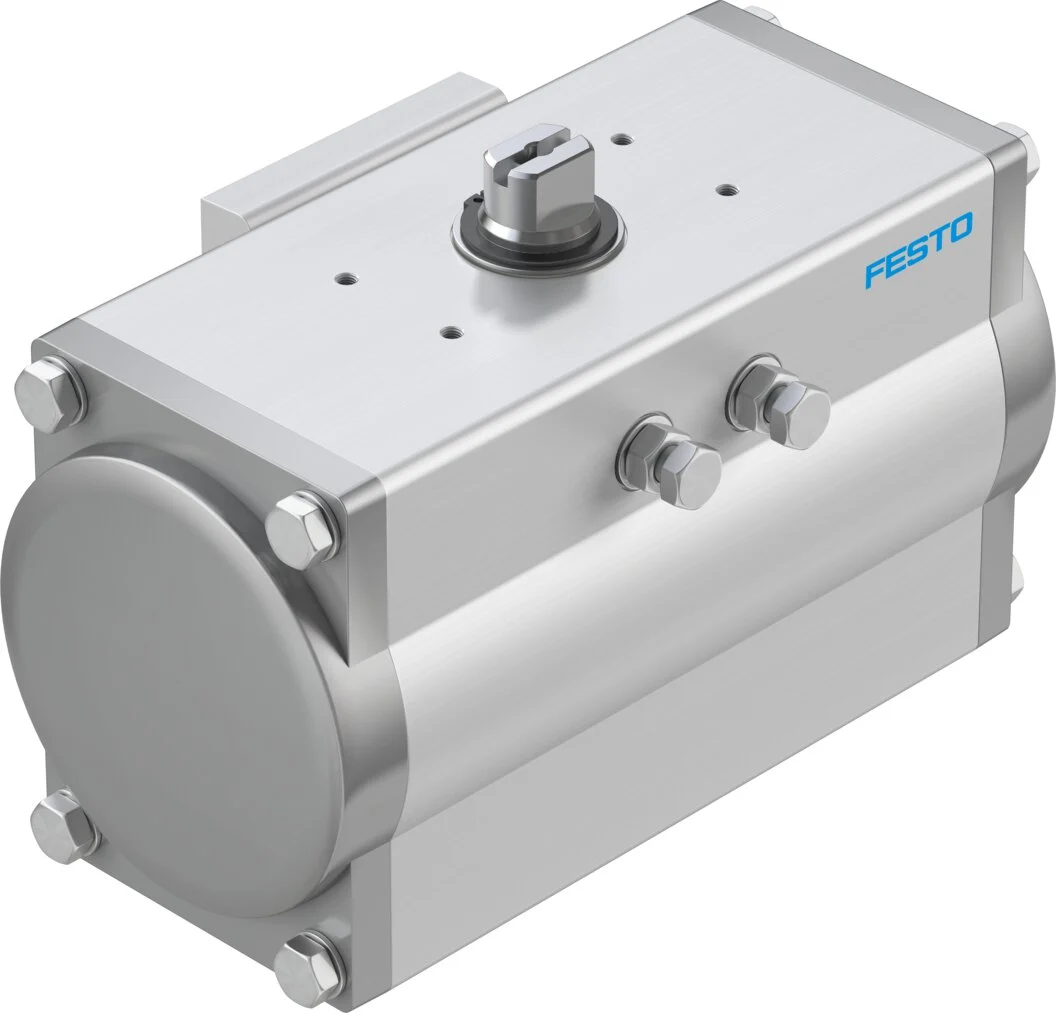
Конкретний приклад серії: DFPD-120, номер виробу 8042188
Технічний паспорт Festo за 2026 рік для конфігурованої серії з номером 8042188 містить рейково-шестеренну конструкцію, односторонню або подвійну дію, монтажний інтерфейс ISO 5211 та приєднання приладдя відповідно до VDI/VDE 3845. Залежно від конфігурації зазначено кут повороту 90–180 градусів і робочий тиск 2–8 bar. У межах тієї самої серії можуть бути різні конфігурації фланців, напрямки закриття та варіанти для вибухонебезпечних середовищ. Ці дані не означають, що всі варіанти DFPD мають однакові сертифікати або значення крутного моменту; слід керуватися даними повного коду виконання.
Під час вибору типорозміру привода у виробника арматури отримують не лише номінальний крутний момент, а й моменти зрушення, руху та посадки на сідло за максимального перепаду тиску. Температура, схильність робочого середовища до утворення відкладень або кристалізації, старіння ущільнень і тривалий простій можуть збільшувати потрібний момент. Використовують гарантований мінімальний тиск повітря на об’єкті, віднімаючи втрати в регуляторі, шлангу, фітингах, пілотному клапані та каналі вихлопу. Відповідний коефіцієнт запасу визначають з урахуванням процесу та рекомендацій виробника арматури. Надмірно великий привод може перевантажувати вал арматури й механічні упори.
Поведінка приводів односторонньої та подвійної дії
Привод подвійної дії використовує стиснене повітря для руху в обох напрямках. Його кінцеве положення в разі втрати повітря або електроживлення залежить від навантаження, витоків, середнього положення пілотного клапана та сил процесу. Тому систему подвійної дії не слід проєктувати з припущенням, що вона «гарантовано залишиться на місці». У приводі односторонньої дії з пружинним поверненням повітря забезпечує рух в одному напрямку, а енергія пружини — визначене повернення в разі втрати живлення. За правильного налаштування напрямку повернення можна забезпечити закриття при відмові (fail-close) або відкриття при відмові (fail-open).
Закриття при відмові (fail-close) не є найбезпечнішим вибором для кожного процесу. Якщо припинення потоку охолодження створює небезпеку, може знадобитися відкриття при відмові (fail-open); натомість у лінії подачі до реактора може бути потрібне закриття. У деяких завданнях перевагу надають збереженню останнього положення або контрольованому спорожненню. Безпечний стан слід визначати за результатами HAZOP, LOPA або відповідного оцінювання ризиків; напрямок дії пружини привода, корпус арматури, пілотний клапан, повітряний ресивер, джерело живлення та логіка керування мають спільно забезпечувати цей результат. Маркетинговий опис окремого компонента не є доказом поведінки системи.
Позиціонер: регулювання та локальний зворотний зв’язок
Електропневматичний позиціонер порівнює сигнал завдання з фактичним положенням вузла «привод — арматура». Залежно від відхилення він подає повітря в пневматичні камери або випускає його з них. Для поворотних і лінійних механізмів потрібні відповідний з’єднувальний комплект і діапазон вимірювання. Тип керувального сигналу — 4–20 mA або 0–10 V, можливість керування приводом подвійної чи односторонньої дії, номінальну пропускну здатність за повітрям і поведінку в разі відмови перевіряють за повним кодом виробу. Зворотне зіставлення шкали DCS із напрямком руху арматури може призвести до серйозної технологічної помилки.
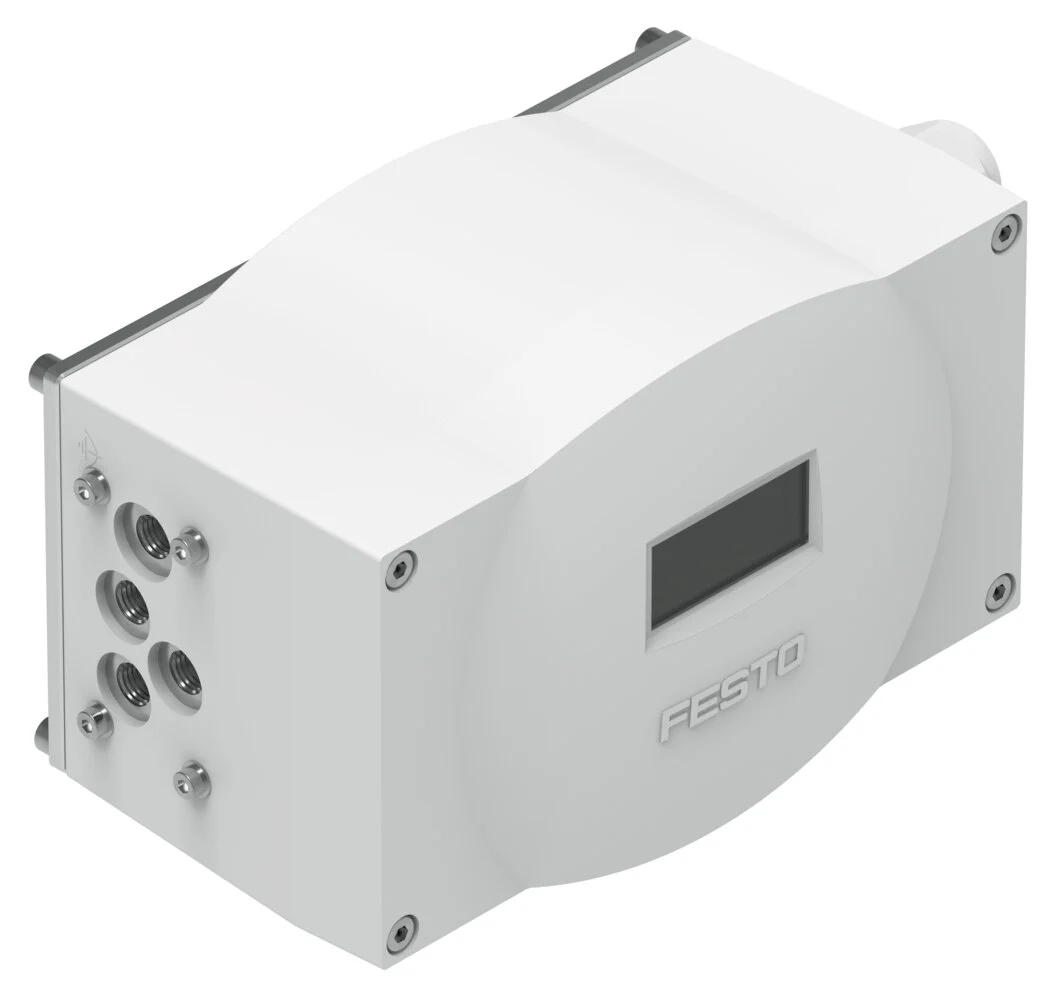
Приклад конкретного варіанта: CMSX-P-S-C-U-F1-D-50-A
У технічному паспорті Festo для варіанта з номером виробу 3929313 зазначено: цифровий електропневматичний позиціонер, подвійна дія та діапазон вимірювання 0–100 градусів. Виріб працює від 24 V DC; для входу завдання підтримує діапазони 0–10 V, 0–20 mA та 4–20 mA. Зазначено стандартну номінальну витрату 50 l/dak, робочий тиск 3–8 bar і пневматичне приєднання G1/8. Ці значення стосуються лише цього повного варіанта; їх не можна поширювати на коди CMSX із витратою 130 l/dak, односторонньою дією або іншими варіантами зворотного зв’язку.
Перед введенням в експлуатацію привод має бути механічно вільним і приєднаним у правильному напрямку. Процедура автоматичного розпізнавання або ініціалізації позиціонера, якщо це допускає процес, може переміщувати арматуру на весь хід; трубопровід необхідно перевести в безпечний стан. Нульову точку та кінцеву точку діапазону перевіряють за фактичними механічними положеннями «відкрито/закрито». Відкриття або закриття арматури зі зростанням керувального сигналу налаштовують відповідно до опису процесу. Надто вузька зона нечутливості може збільшувати зношування та споживання повітря; надто широка — знижувати точність регулювання.
Блок кінцевих вимикачів: підтвердження положення незалежно від команди
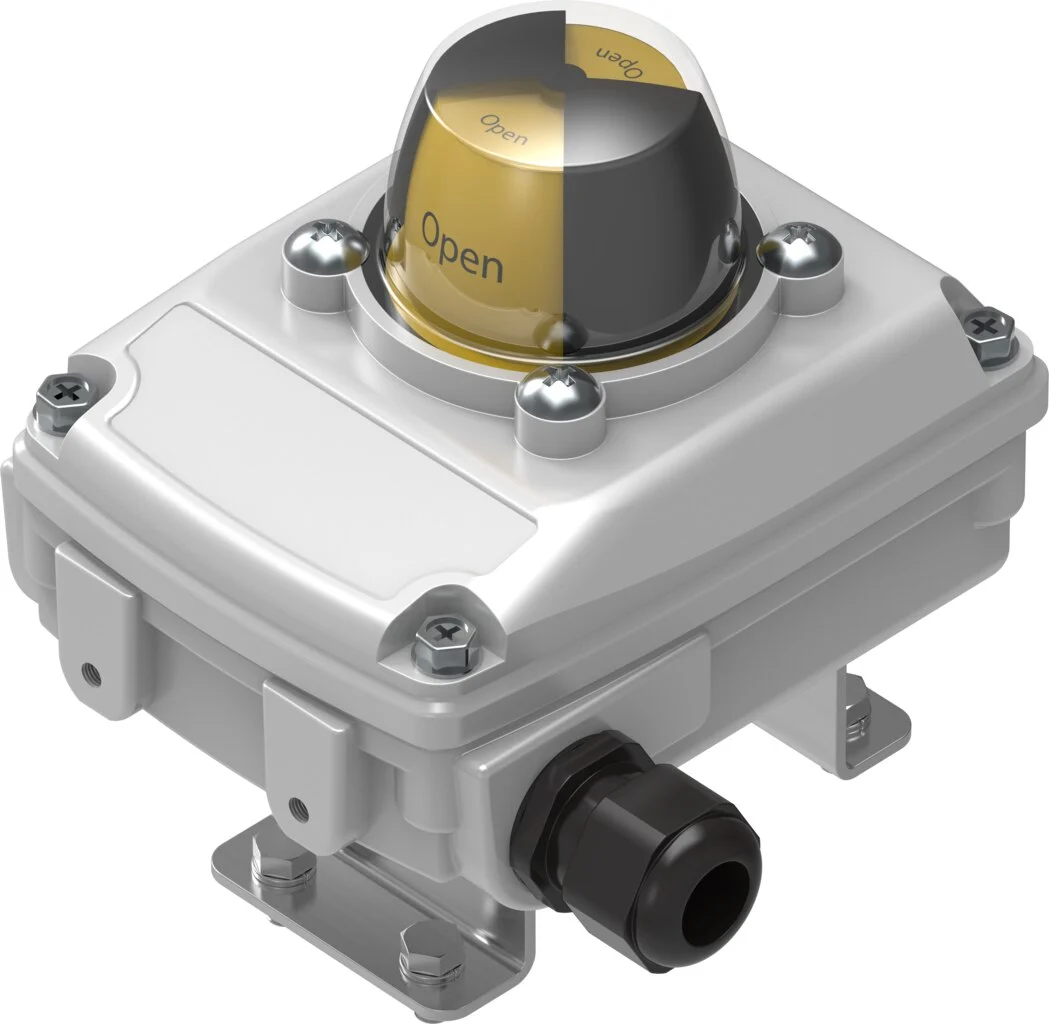
Блок кінцевих вимикачів електрично сигналізує кінцеві положення вала привода, особливо в запірній технологічній арматурі. Візуальний індикатор дає змогу швидко перевірити стан під час обходу; механічний, індуктивний або інший чутливий елемент усередині передає сигнал до DCS/PLC. Відповідність блока інтерфейсу VDI/VDE 3845 може полегшити монтаж, проте все одно потрібно перевірити адаптер вала, висоту кронштейна, напрямок обертання та налаштування кулачків. Неправильне зіставлення датчиків відкритого й закритого положень призведе до відображення протилежного стану в операторській, навіть якщо керування працює правильно.
Правильно трактуйте дані SIL
У технічному паспорті варіанта SRBC з номером виробу 3482808 від 11 серпня 2026 року зазначено індуктивний принцип вимірювання, нормально відкритий вихід PNP та відомості про SIL 3, пов’язані із сертифікатом Eurocert. Цей показник не поширюється автоматично на всю серію SRBC або на весь арматурний вузол, на якому встановлено блок. Повноту безпеки оцінюють за сукупною архітектурою датчика, кабелю, вхідного модуля, логічного пристрою, пілотного клапана, привода, арматури та системи випробувань. Використані інтенсивності відмов, режим роботи, відмови із загальної причини, діагностичне покриття та інтервал періодичних випробувань мають бути задокументовані у специфікації вимог до безпеки.
Крім того, зворотний зв’язок за положенням безпосередньо не підтверджує внутрішню герметичність арматури. Навіть якщо шток досяг закритого положення, через пошкодження ущільнення або сторонні частинки можливий витік. Якщо герметичне перекриття є критично важливим, може знадобитися додаткове підтвердження за тиском, витратою або аналізом процесу. Блок кінцевих вимикачів показує механічне положення; окремо слід визначити, яке вимірювання підтверджуватиме результат у процесі.
Пілотний клапан і пневматична пропускна здатність
Пілотний клапан перетворює електричну або пневматичну команду на потік повітря в камерах привода. Для приводів односторонньої та подвійної дії вибирають відповідну схему розподілу потоків, моностабільну або бістабільну дію, напругу котушки, інтерфейс NAMUR, ручне керування, витрату та схему вихлопу. На сторінці Festo для технологічних процесів у цьому контексті представлено, зокрема, серії VSNC, VOFC, VOFD і VOFI. Однак допуск для вибухонебезпечних зон або можливість застосування в системах SIL потрібно підтверджувати не за назвою серії, а за сертифікатом вибраного повного варіанта та архітектурою застосування.
Час спрацювання привода визначається не лише крутним моментом. Об’єм привода, тиск живлення, витрата через пілотний клапан, діаметр і довжина шланга, фітинги, елементи регулювання швидкості та глушники вихлопу визначають час наповнення й спорожнення. Надто швидке закриття може спричинити гідравлічний удар або зношування арматури; надто повільний рух — перевищити час безпеки процесу. Швидкість слід контрольовано налаштовувати в обох напрямках і вимірювати під час приймальних випробувань за мінімального тиску на об’єкті.
Пружинне повернення пілотного клапана в разі втрати електроживлення, напрямок дії пружини привода в разі втрати подачі повітря та рух арматури після відновлення подачі повітря розглядають окремо. Навіть якщо бістабільний клапан зберігає останню електричну команду, поведінка привода в разі втрати тиску повітря може змінитися. Щоб запобігти неочікуваному автоматичному руху після відновлення живлення, логіку керування, плавне подавання тиску та процедуру дій оператора слід розробляти узгоджено.
Відповідність ATEX залежить від повної конфігурації
Для вибухонебезпечного середовища підприємство спочатку визначає зону, групу газу або пилу, температурний клас, категорію обладнання та температуру довкілля. Потім для кожного електричного й неелектричного компонента вибирають конкретне виконання, що відповідає цій класифікації. Деякі конфігурації сімейства DFPD, деякі блоки кінцевих вимикачів і пілотні клапани можуть мати різні варіанти ATEX або IECEx; це не означає, що стандартне виконання можна використовувати у вибухонебезпечній зоні. Номер сертифіката, маркування, спеціальні умови застосування та дозволені аксесуари необхідно перевірити до постачання виробу.
Ступінь захисту оболонки позиціонера або блока датчиків також не тотожний виду вибухозахисту. Ex i, Ex d або інший вид захисту передбачає різні вимоги до кабельних вводів, бар’єрів, заземлення та технічного обслуговування. Маркування на виробі, декларацію відповідності, додаток до сертифіката та інструкцію з експлуатації слід зберігати в комплекті виконавчої документації. Механічні чинники, зокрема пофарбована поверхня, накопичення статичного заряду, удари, передавання тепла від технологічного середовища та корозійний вплив довкілля, також включають до оцінювання ризиків на об’єкті.
Підготовка повітря, матеріали та довкілля
Для стабільної роботи позиціонера та пілотного клапана необхідно забезпечити стиснене повітря з установленими виробником класами чистоти за вмістом частинок, води й оливи. Пропускна здатність фільтра-регулятора має покривати не лише звичайне споживання, а й пікову витрату арматури, що спрацьовує одночасно. Оцінюють відстань від регулятора до привода, об’єм лінії живлення та ризик утворення конденсату й замерзання за низьких температур. Для корозійно-агресивної атмосфери на рівні конкретного виробу розглядають відповідне покриття корпусу, з’єднання з нержавіючої сталі та такі опції, як зворотне підсмоктування повітря через пілотний клапан.
Матеріал арматури, що контактує з робочим середовищем, і стійкість пневматичного привода до впливу довкілля — різні питання. Зазвичай привод не контактує з технологічним середовищем, проте може зазнавати впливу витоків через сальникове ущільнення арматури, мийних хімікатів, солоного середовища або UV. Температура довкілля має залишатися в межах спільного робочого діапазону привода та електронних аксесуарів. Якщо тепло від технологічного процесу передається через вал і монтажний комплект, може знадобитися термічне розділення або подовжувач.
Цифрова інтеграція та діагностика
Команду положення, фактичне положення, зворотний зв’язок «відкрито-закрито», час переміщення, тиск повітря та стан несправності слід позначати в системі керування як окремі сигнали. Якщо замість одного біта «несправність арматури» окремо визначати низький тиск повітря, перевищення часу відкривання, перевищення часу закривання, суперечливі сигнали кінцевих вимикачів, відхилення положення та втрату зв’язку, це дає змогу швидше визначити потрібні дії з обслуговування. Для аналогових сигналів можна контролювати обрив лінії та вихід значення за межі діапазону; для цифрового зв’язку — ідентифікатор пристрою, код стану та часову мітку.
Тенденція зміни часу переміщення арматури може бути ранньою ознакою зростання тертя, низького тиску повітря, засмічення глушника або зносу привода. Однак ці дані не слід тлумачити без урахування контексту. Тиск у процесі, температура продукту та перше спрацьовування арматури після тривалого простою можуть змінювати результат. Під час формування показника технічного обслуговування слід порівнювати однакові робочі умови та визначити базовий період для зменшення кількості хибних тривог.
Введення в експлуатацію та приймальні випробування
- Перевірка документації: Повні коди арматури, привода, монтажного комплекту, пілотного клапана, позиціонера або блока кінцевих вимикачів звіряють із сертифікатами та схемами.
- Механічна перевірка: Перевіряють напрямок руху, співвісність з’єднання, упори, адаптер вала, моменти затягування болтів і безпечне переміщення вручну.
- Пневматична перевірка: Перевіряють якість повітря, регулятор, підключення до портів, діаметр шлангів, витоки, відведення повітря та час спрацьовування.
- Електрична перевірка: Перевіряють напругу котушки, PNP/NPN, масштабування аналогового сигналу, заземлення, кабельні вводи та бар’єри для вибухонебезпечних зон.
- Функціональне випробування: Команди відкривання-закривання, місцеву індикацію, зворотний зв’язок, напрямок регулювання та контур керування випробовують у реальних умовах.
- Випробування відмов: За безпечною процедурою перевіряють поведінку в разі втрати електроживлення та подачі повітря, обриву сигналу, низького тиску й повторного запуску.
Час відкривання та закривання слід вимірювати за мінімального тиску повітря на підприємстві та, якщо можливо, за найскладніших умов технологічного процесу. Для регулювальної арматури записують фактичне положення за команд 0, 25, 50, 75 і 100 відсотків; оцінюють гістерезис і поведінку під час зміни напрямку. За потреби налаштовують контур з урахуванням стабільності технологічної змінної. Випробування пружинного повернення або аварійного закривання не можна проводити без спеціальної процедури, підготовленої для відповідного обладнання та процесу.
Контрольний список для комерційної пропозиції та специфікації виробу
- Технологічне середовище, тиск у трубопроводі, перепад тиску, температура та корозійний вплив довкілля
- Тип арматури, виробник, розмір, приєднувальний інтерфейс вала/фланця, кут повороту або хід і характеристика крутного моменту/зусилля
- Режим відкривання-закривання або регулювання, нормальний час спрацьовування та частота циклів
- Мінімальний-нормальний-максимальний тиск повітря, клас якості повітря, доступна витрата та довжина шлангової лінії
- Привод односторонньої або двосторонньої дії; відкривання, закривання або інший визначений стан у разі втрати електроживлення та подачі повітря
- Функція пілотного клапана, витрата, інтерфейс NAMUR, напруга котушки, ручне керування та схема відведення повітря
- Тип датчиків блока кінцевих вимикачів, вихід, роз’єм/кабельний ввід, місцева індикація та схема кабельних з’єднань
- Діапазон сигналу позиціонера, тип привода, пропускна здатність за повітрям, вимоги до зворотного зв’язку та обміну даними
- Вимоги до зони та маркування ATEX/IECEx; цільовий рівень SIL, функція безпеки та інтервал випробувань
- Монтажний комплект, фітинги та шланги, регулятор, манометр, глушник, ізоляція та перелік запасних частин
Коли цей набір даних повністю сформовано, компоненти автоматизації технологічних процесів Festo можна вибирати не як окремі каталожні позиції, а як арматурний вузол із вимірюваними характеристиками. Правильно підібраний привод переміщує арматуру з потрібним зусиллям і за потрібний час; пілотний клапан керує потоком повітря; позиціонер або блок кінцевих вимикачів забезпечує надійний зворотний зв’язок із системою керування. Оцінювання ризиків, сертифікати та приймальні випробування підтверджують не лише працездатність вузла, а й виконання визначених технологічних функцій і функцій безпеки.