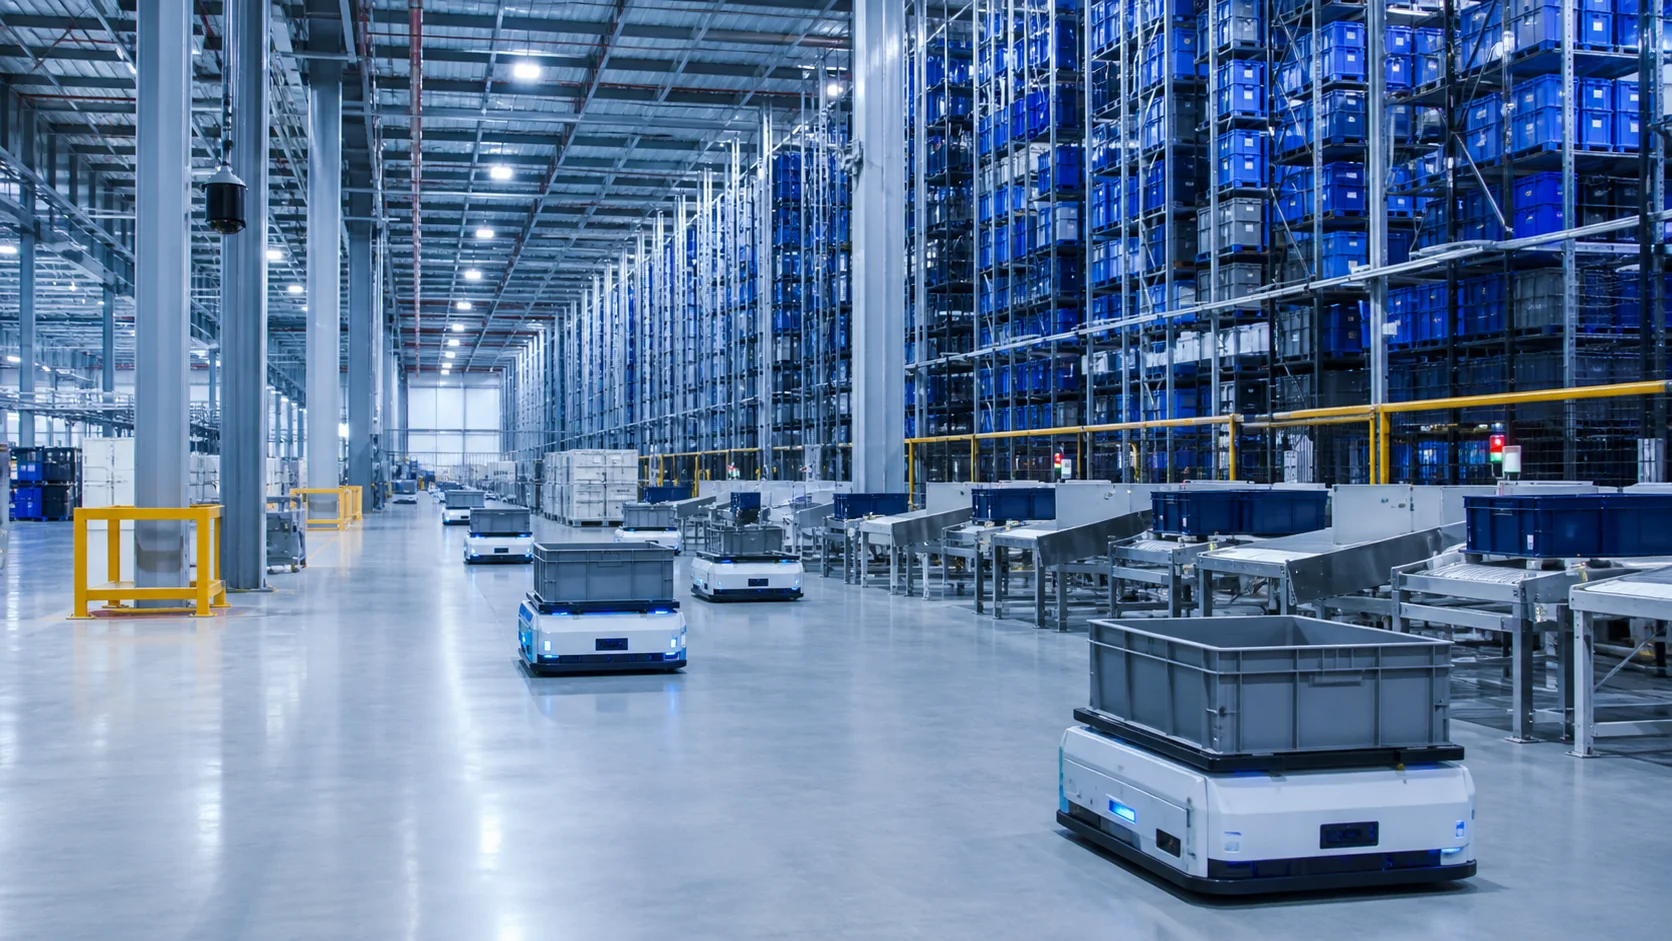
Очікування на станції
Передавання вантажу має відповідати тривалості циклу лінії, а робот не повинен чекати в черзі на станції.
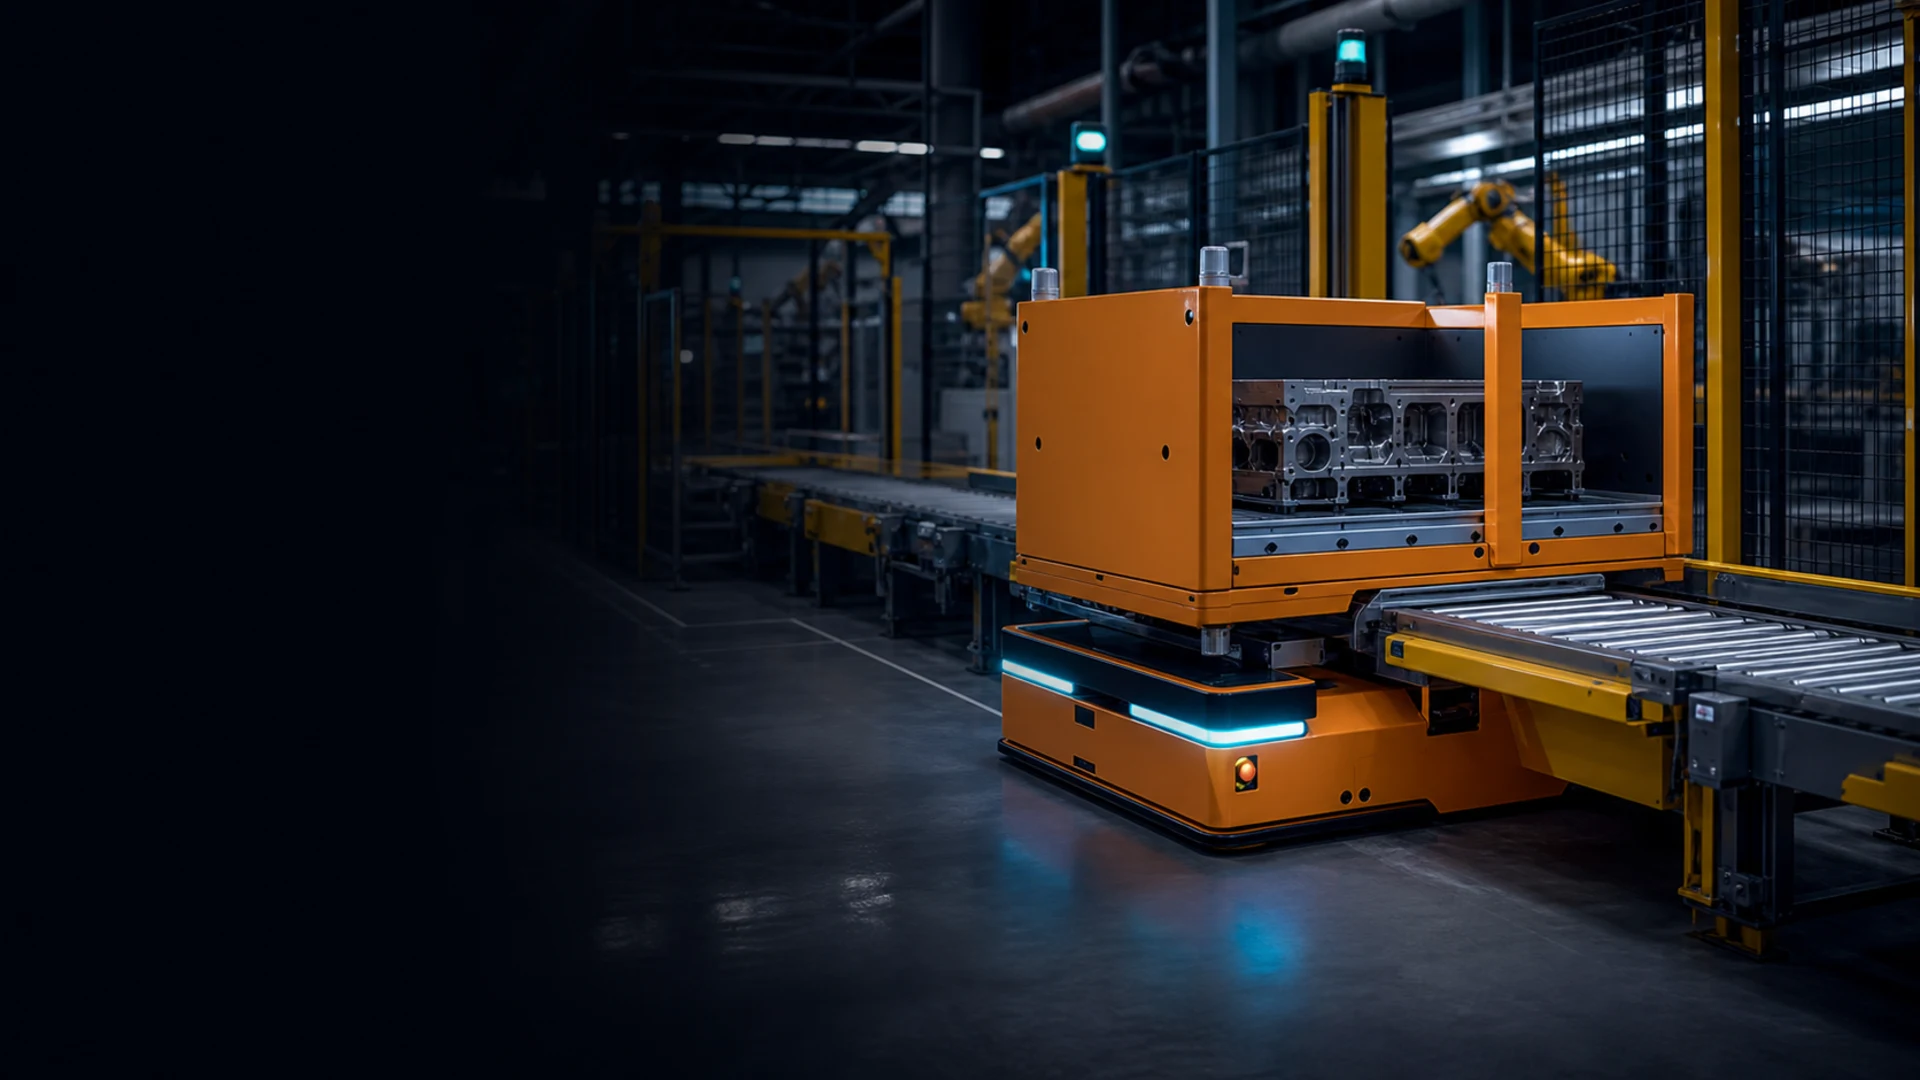
Роботи сімейства CMR автоматично обмінюються вантажами зі станцією за допомогою бортового конвеєра або спеціального перевантажувального модуля, забезпечуючи безперервний потік між окремими технологічними ділянками.
Переглянути
Передавання вантажу має відповідати тривалості циклу лінії, а робот не повинен чекати в черзі на станції.
Передавання вантажу між конвеєром і станцією не має залежати від фізичних зусиль оператора.
Безпека транспортування важких і великогабаритних вантажів має забезпечуватися обладнанням.
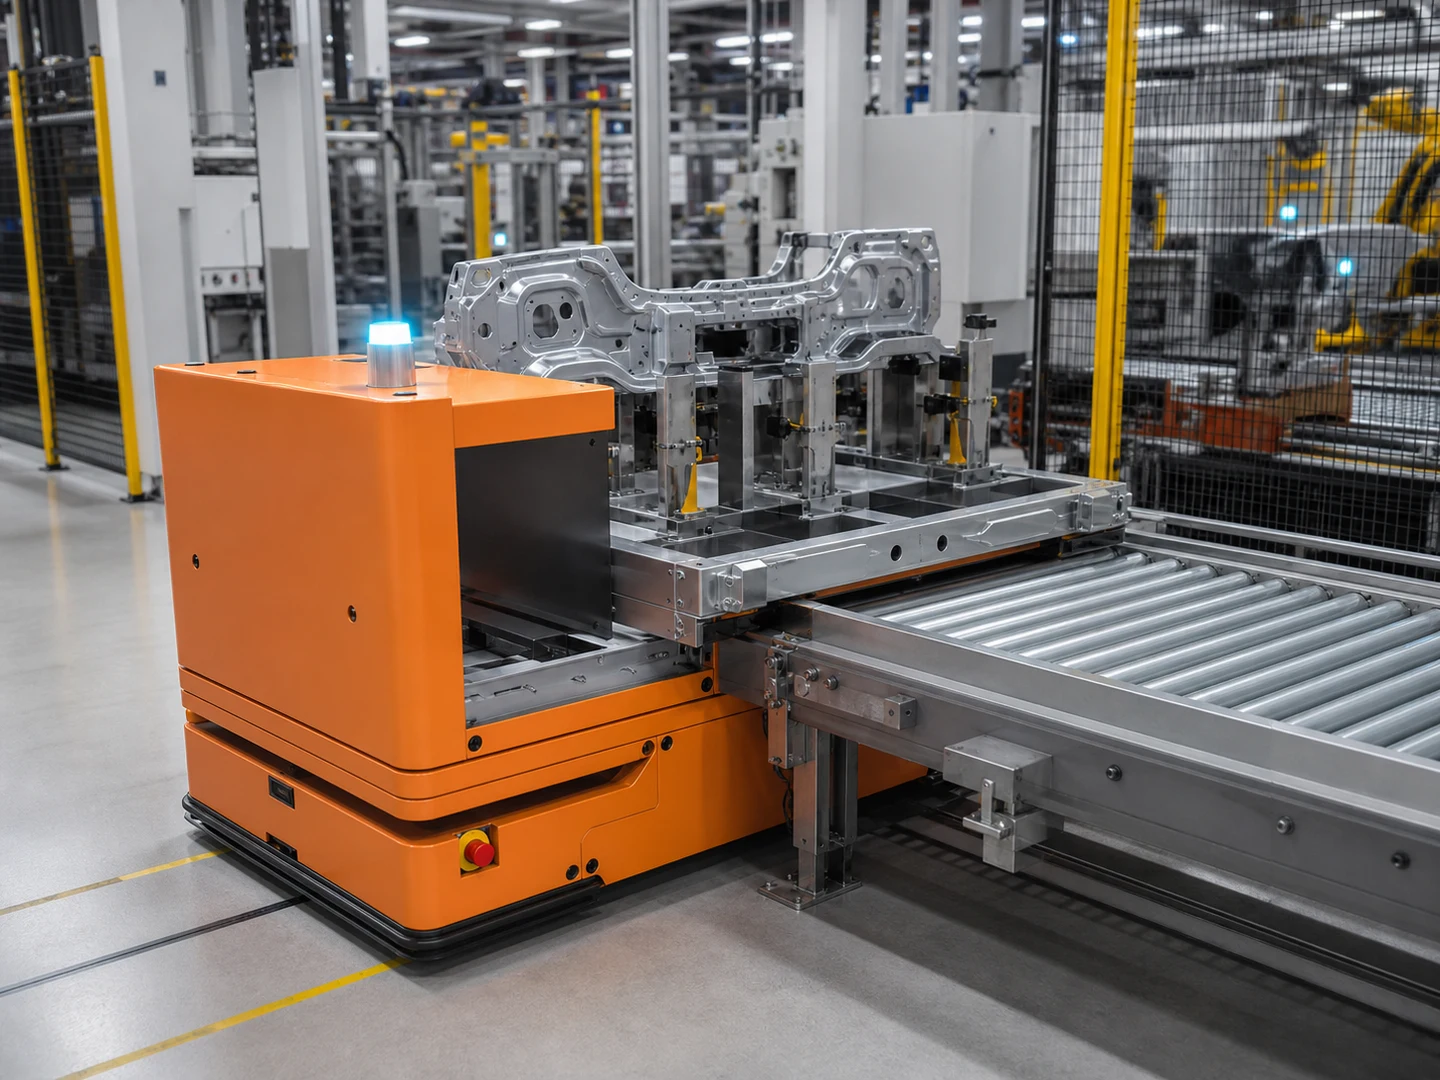
Серії Hikrobot CMR/HMR задовольняють потреби автоматизованого розміщення в різних сценаріях завдяки підйомним і перевантажувальним компонентам власної розробки. Три серії працюють за єдиною логікою керування парком: від конвеєрного передавання зі стикуванням із верстатом до буксирування стелажів і підіймання багатотонних вантажів.
Моделі з конвеєрним передаванням, буксируванням стелажів і підійманням вантажів добираються для спільної роботи в єдиному парку під керуванням RCS.
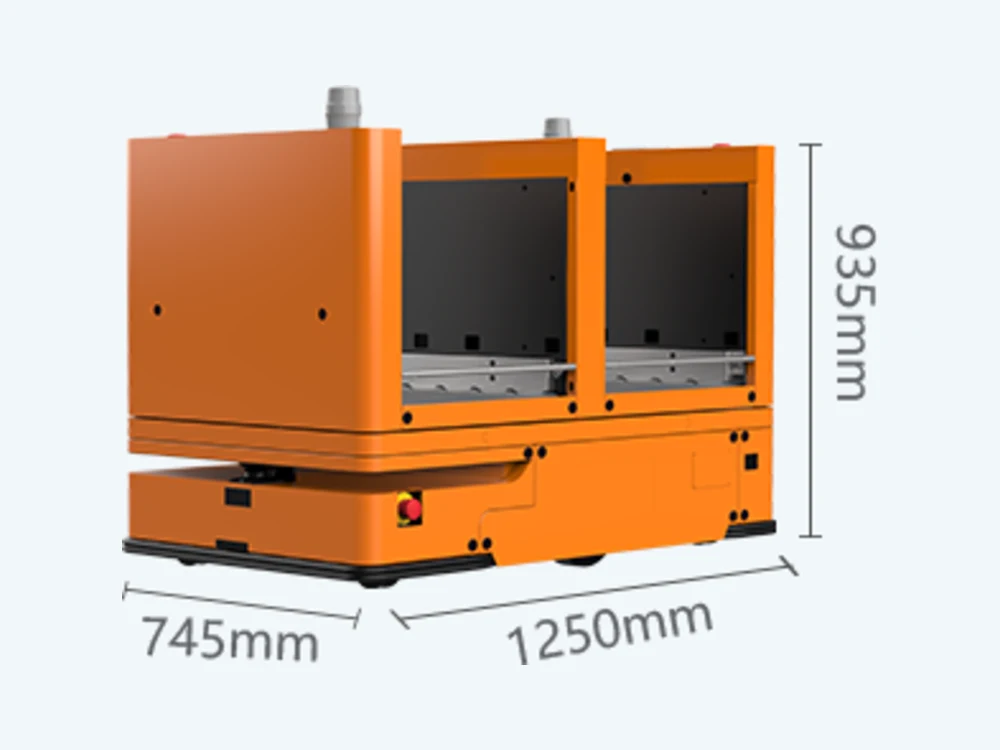
Базова модель конвеєрної серії; безпосередньо стикується з верстатом і транспортною лінією.
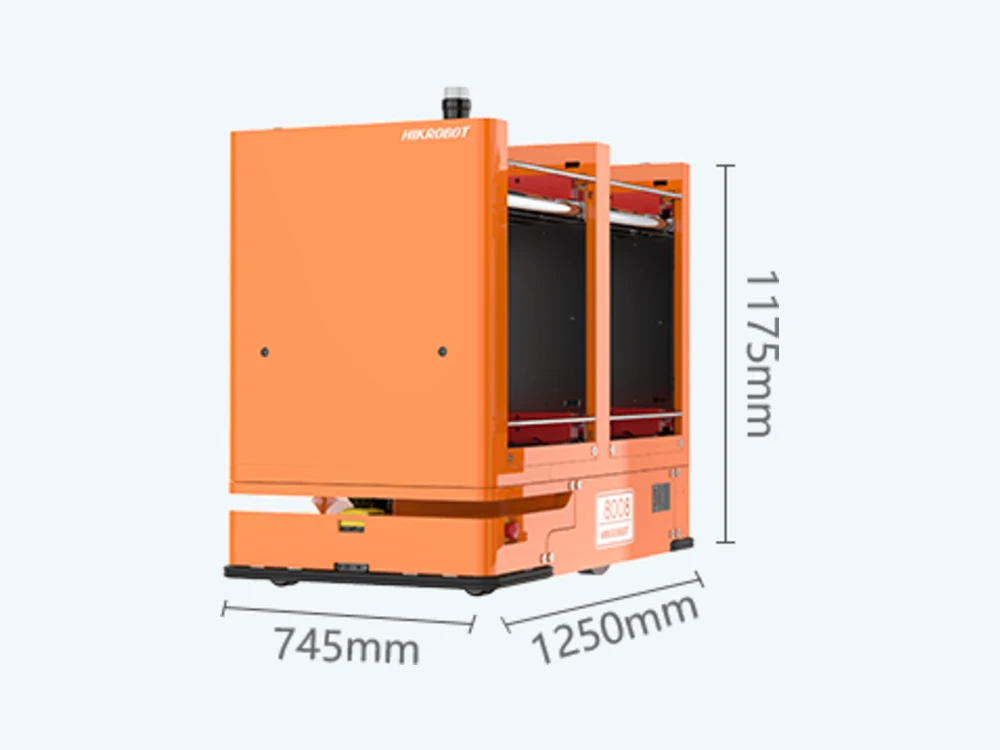
Завдяки чотирисекційному верхньому модулю передає кілька носіїв вантажу за один рейс.
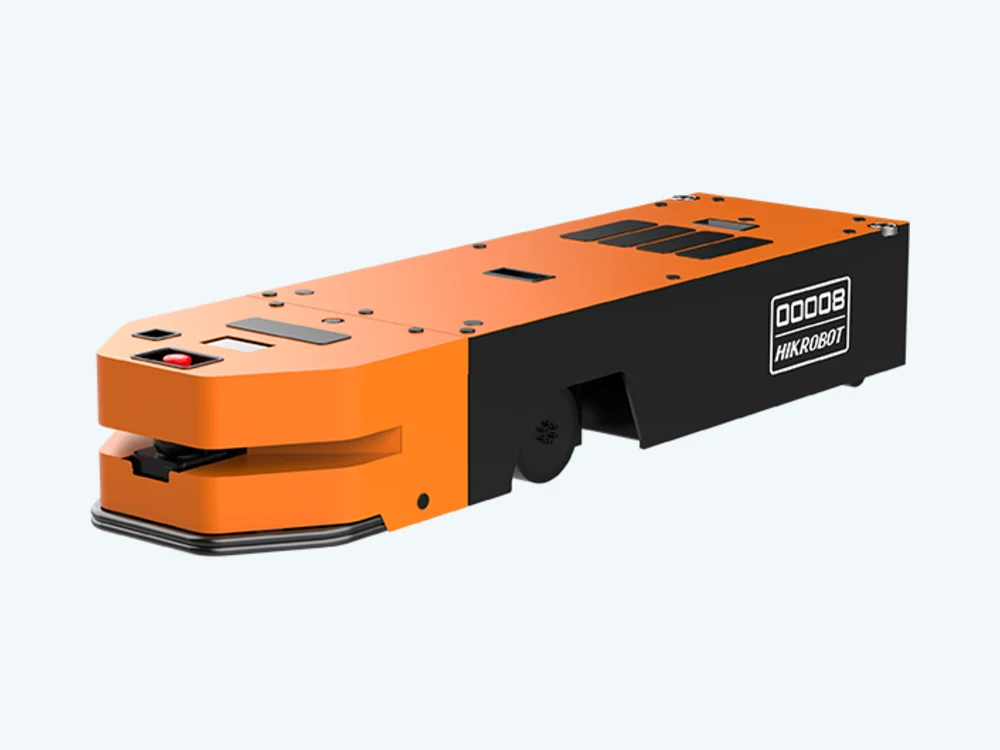
Заїжджає під стелаж і буксирує один або кілька стелажів за допомогою тягового штифта.
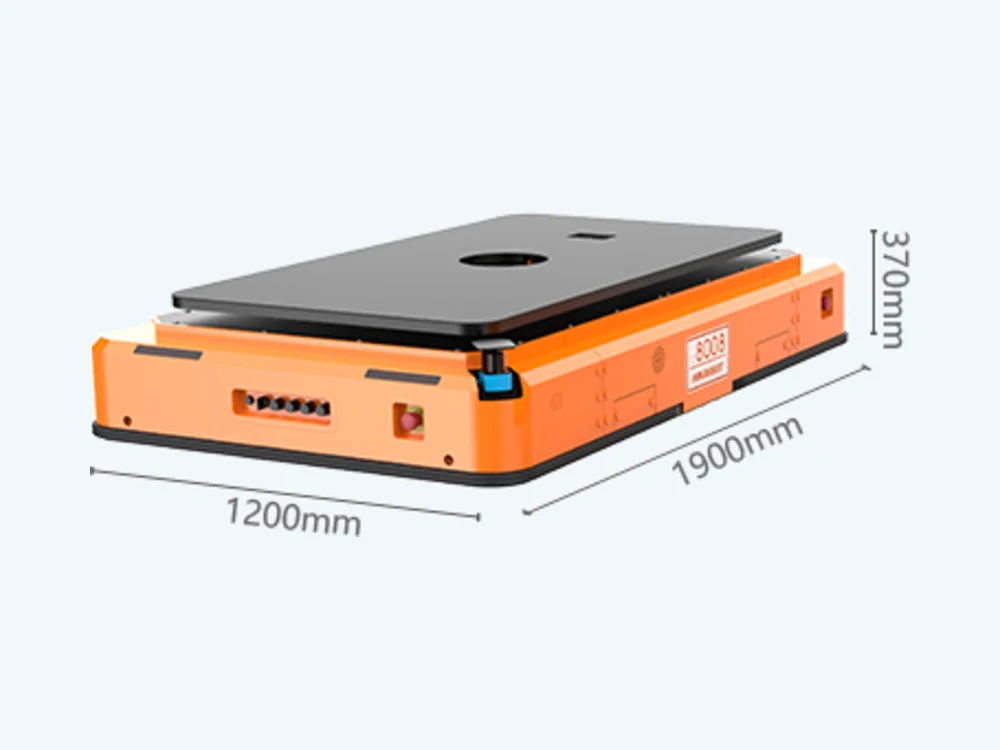
Всеспрямована модель важковантажної серії; підіймає та перевозить вантажі середніх розмірів.
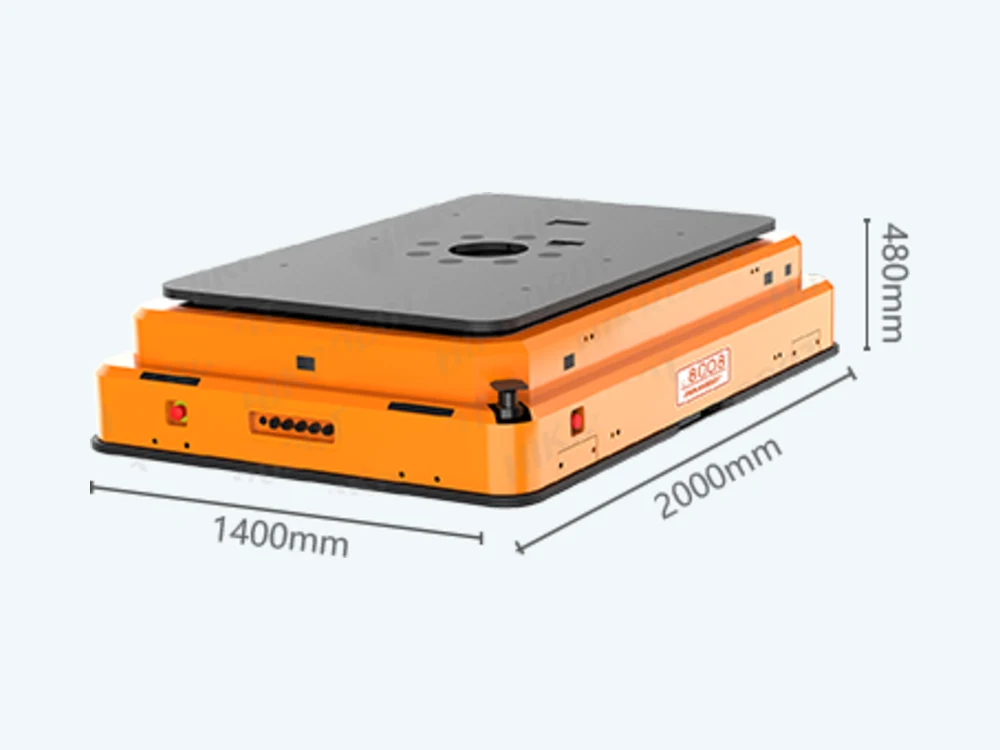
Найвища вантажопідйомність у серії; працює з електричним підйомним механізмом для багатотонних вантажів.
Значення взято з документації на продукцію Hikrobot; розрахунок циклу та вантажопідйомності виконується окремо відповідно до умов проєкту.
| Характеристика | C3-200LB2 | C3-400B4 | CT5-1000 | H8C-2000H | H9C-3000CH |
|---|---|---|---|---|---|
| Оптимальне навантаження (kg) | 200 | 4 × 100 | 1.000 | 2.000 | 3.000 |
| Серія | Конвеєрна / транспортна | Конвеєрна / транспортна | Підкатний тягач | Важковантажна підйомна | Підіймання важких вантажів |
| Спосіб передавання вантажу | Роликовий конвеєр | Роликовий конвеєр | Буксирування (тяга) | Підіймання (підйом) | Підіймання (підйом) |
| Оптимальна швидкість (m/s) | 1,2 | 1,2 | 1,0 | 1,2 | 1,2 |
| Оптимальне прискорення (m/s²) | 0,5 | 0,5 | 0,4 | 0,5 | 0,5 |
| Навігація | SLAM | SLAM / QR-код | Лазерна SLAM + 2D штрихкод | SLAM / QR-код | QR-код |
| Уникнення перешкод | Лазерний контроль 360° + допоміжний захист | Лазерний контроль 360° / допоміжний захист | Лазерний контроль | Лазерний контроль 360° | Лазерний контроль 360° |
| Габарити L*W*H (mm) | 1250*745*935 | 1250*745*1175 | 1615*470*285 | 1900*1200*370 | 2000*1400*480 |
| Маса (kg) | 350 | 410 | 240 | 800 | 900 |
| Діаметр розвороту (mm) | 1415 | 1415 | 2000 | Всеспрямований рух | Всеспрямований рух |
| Точність позиціювання (mm) | ±10 | ±10 | ±10 | ±10 | ±10 |
| Кутова точність (°) | ±1 | ±1 | ±1 | ±1 | ±1 |
| Тривалість роботи (годин) | 8 | 8 | 8 | 8 | 8 |
На новоствореному підприємстві з виробництва сонячних елементів і акумуляторних блоків мобільні роботи з конвеєрами забезпечили передавання між лініями елементів і модулів. Рішення налаштовано для взаємодії із системами верхнього рівня, такими як ERP і MES, та інтегровано з виробничим обладнанням, що підвищило рівень автоматизації.
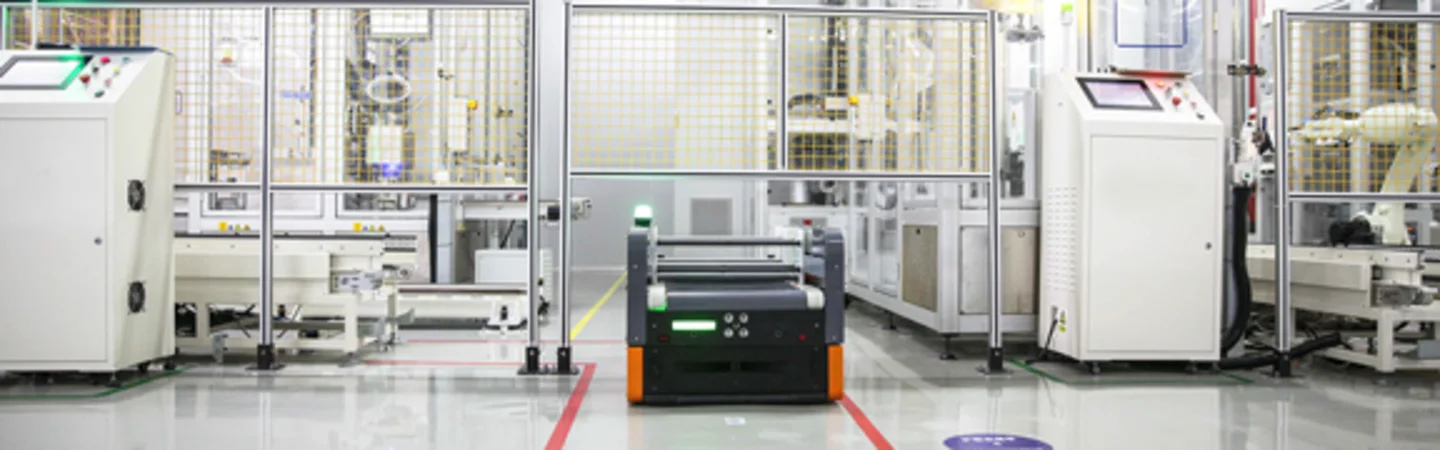
Робот під’їжджає до станції, а його верхній конвеєр синхронно працює з верстатом, передаючи вантаж без ручного втручання.
Окремі ділянки елементів, модулів і випробувань безперервно з’єднуються за допомогою єдиного парку роботів.
Низькопрофільна модель тягача бере на себе повторювані внутрішні перевезення, буксируючи завантажені стелажі групами.
Серія для важких вантажів завдяки всеспрямованому руху позиціонує такі вантажі, як пресформи та великогабаритні корпуси, в обмеженому просторі.
Дані про клієнта та підприємство анонімізовано відповідно до зобов’язань щодо конфіденційності.
Надайте профіль навантаження, цільову продуктивність та обмеження щодо площі; разом оцінимо відповідну архітектуру.
Замовте аналіз складу та потоків Ваш запит буде спрямовано безпосередньо до відповідної інженерної команди.
З Oskon — жодних проблем!
Залиште свої контактні дані, і наші досвідчені інженери зв’яжуться з вами для попереднього обговорення ваших потреб.