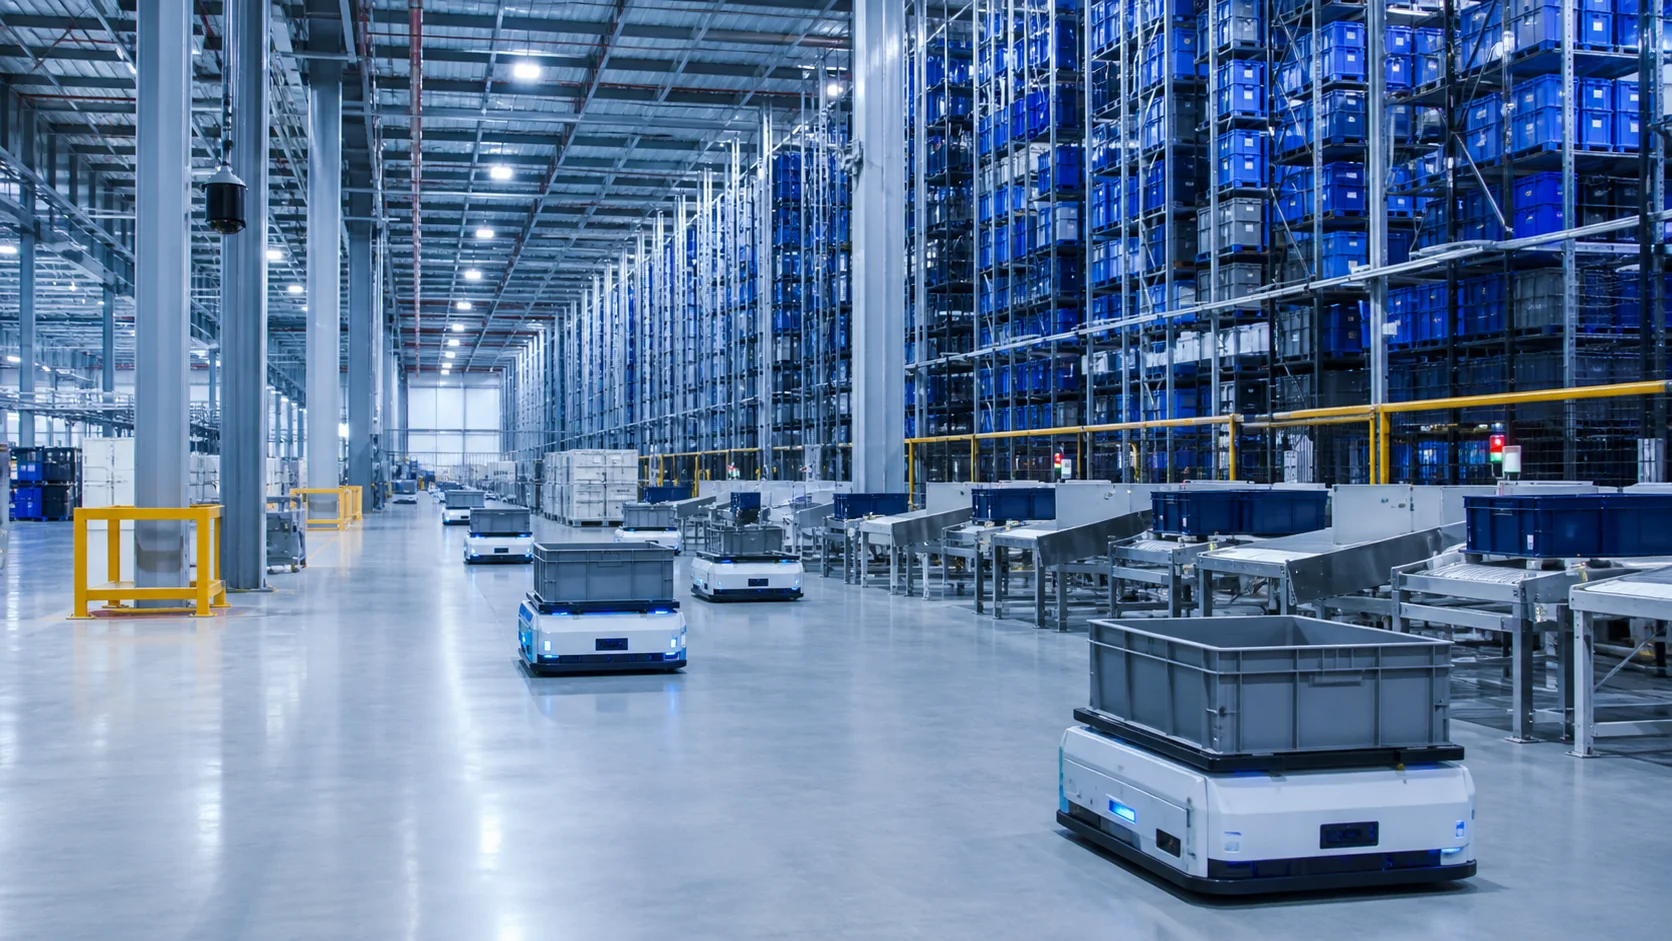
Зміни планування
Зміни продукції та попиту не повинні вимагати багатотижневої перебудови транспортної системи на об’єкті.
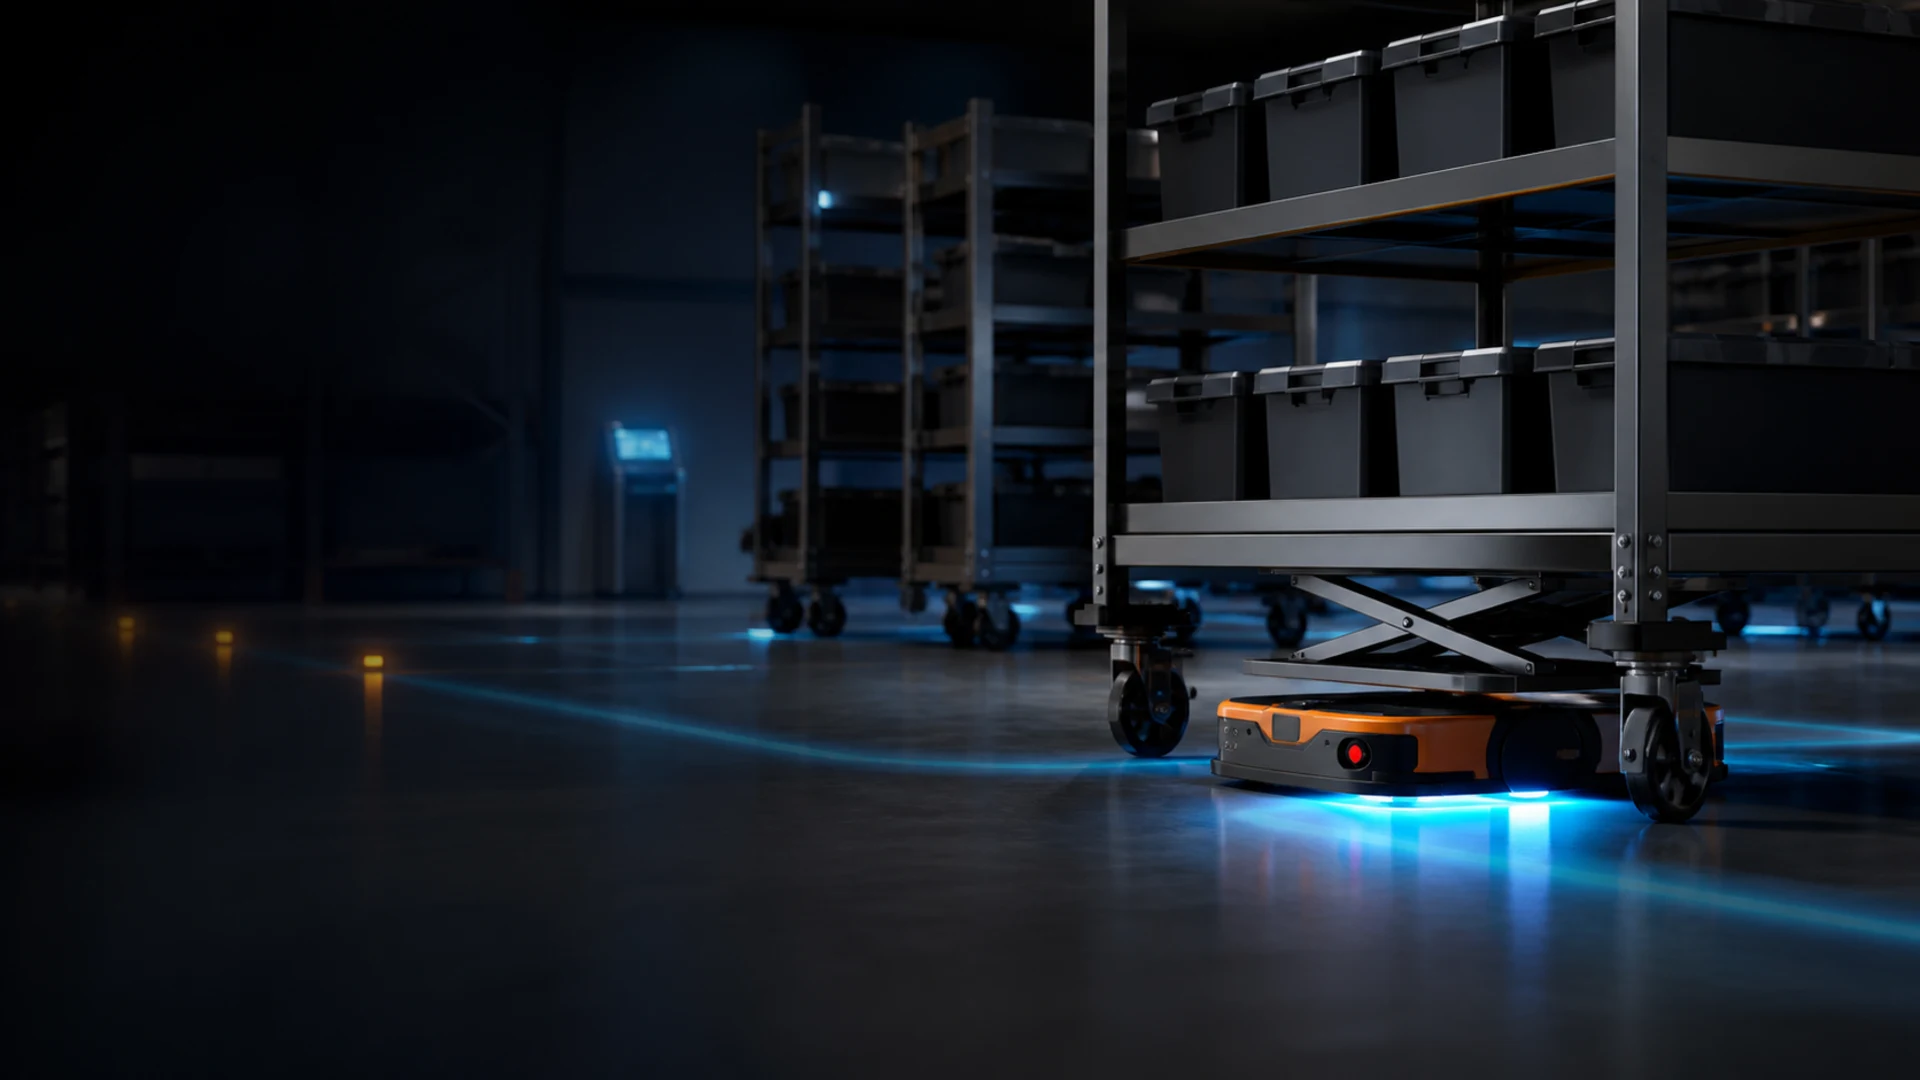
Компактні роботи сімейства LMR заїжджають під вантажоносій, виконують піднімання та транспортування й швидко адаптуються до змін планування.
Переглянути
Зміни продукції та попиту не повинні вимагати багатотижневої перебудови транспортної системи на об’єкті.
Повторювані перевезення на короткі відстані тим самим маршрутом не повинні забирати час операторів.
Проходи та зони маневрування не повинні зменшувати місткість складу.
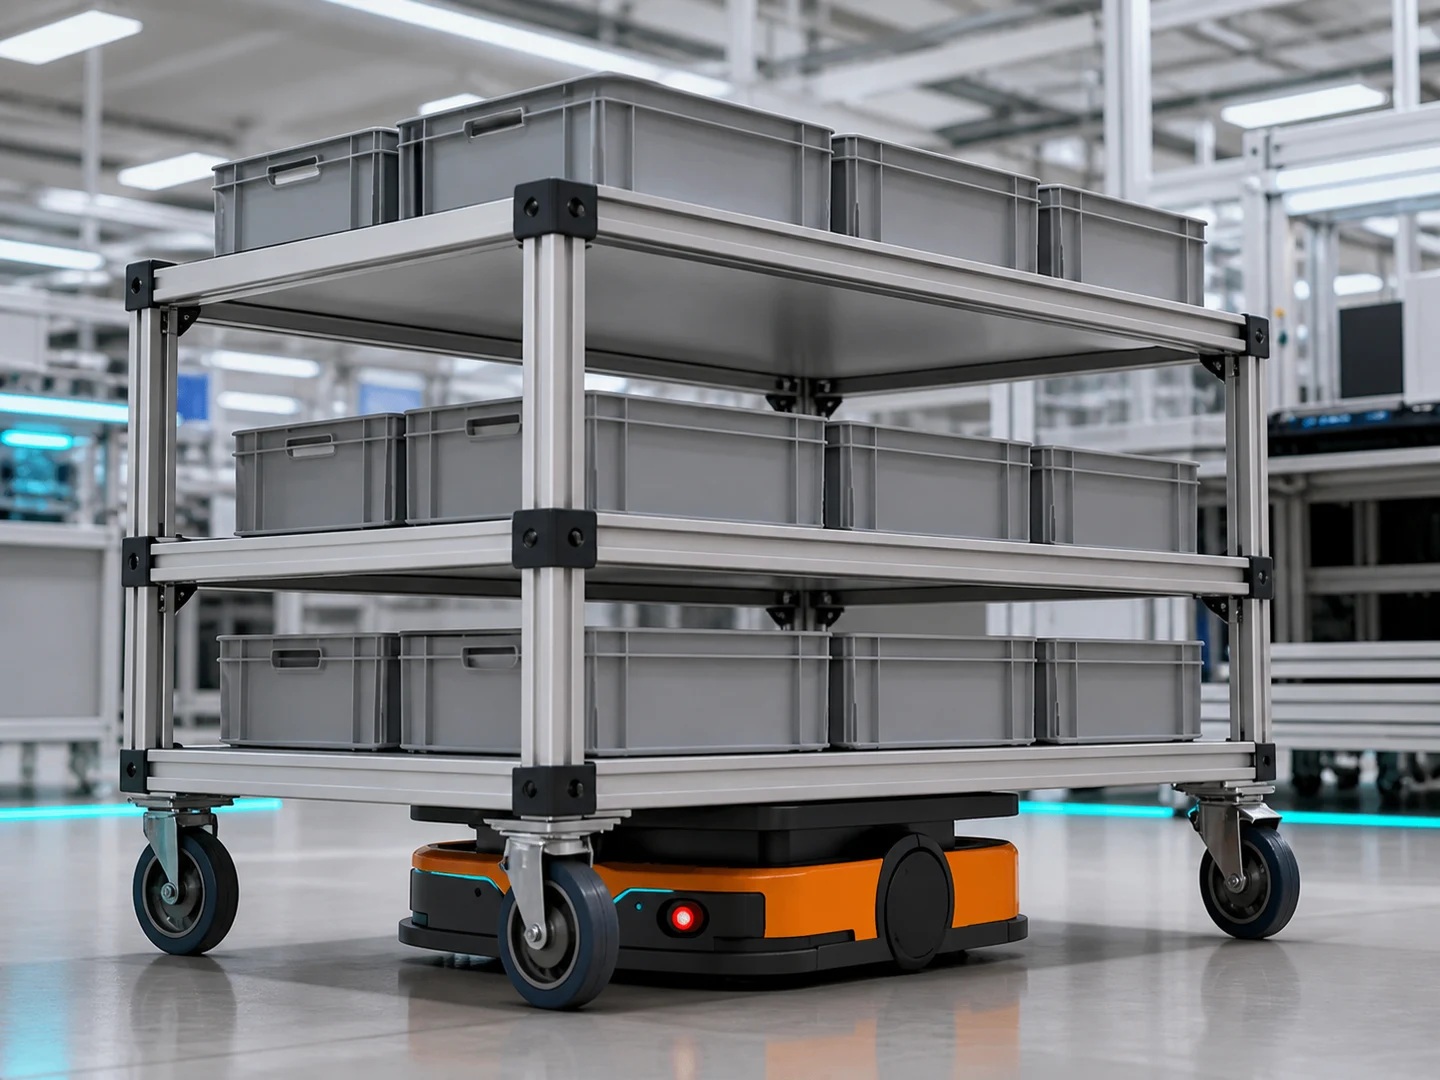
LMR (Latent Mobile Robot) вирізняється підіймальним механізмом, оптимізованими характеристиками руху та вдосконаленим захистом. Він заїжджає під стелаж, піднімає вантаж і транспортує його до цільової точки, забезпечуючи безпечніше робоче середовище та економічно ефективнішу роботу.
Моделі LMR мають спільний принцип піднімання та відрізняються залежно від вантажу, розмірів стелажів і ширини проходів.
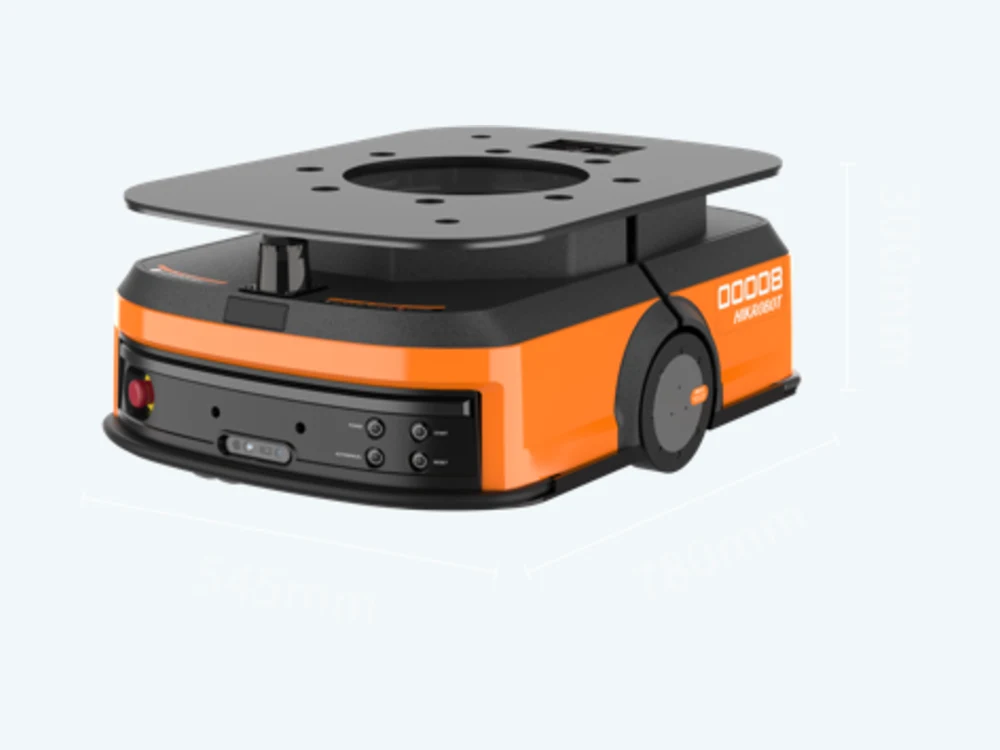
Найкомпактніший корпус у серії; працює у вузьких проходах і за щільного розміщення стелажів.
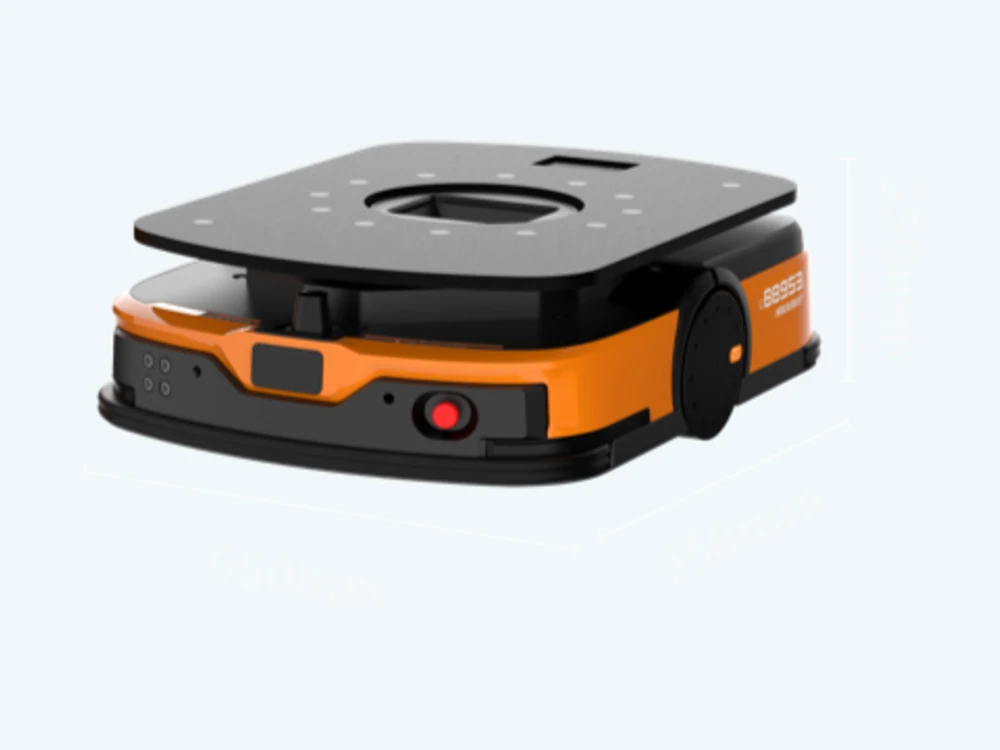
Середній клас вантажопідйомності; завдяки висоті корпусу 250 mm заїжджає під стандартні стелажі.
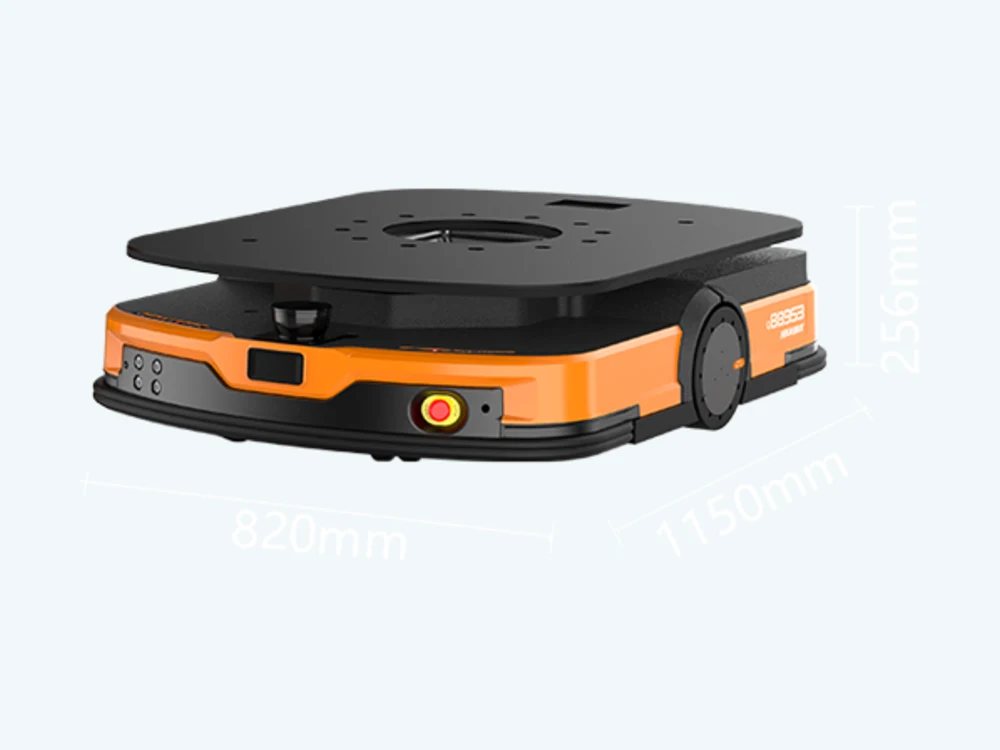
Зберігає швидкість 2,0 m/s під час перевезення вантажів масою близько тонни, забезпечуючи високу частоту циклів.
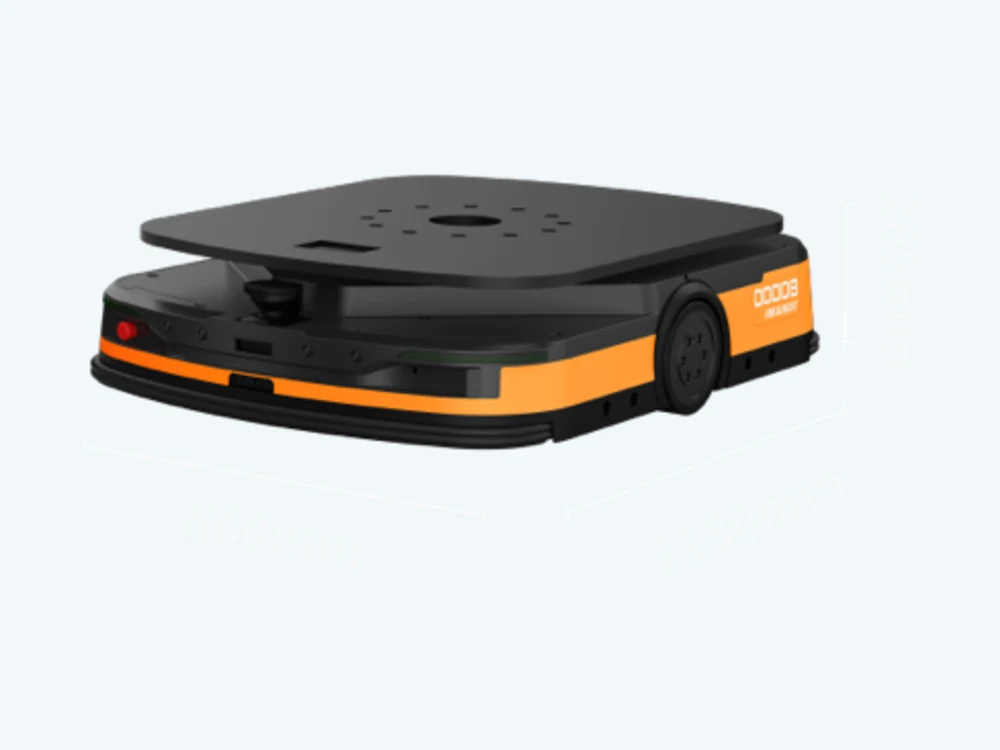
Найвища вантажопідйомність у серії; один робот перевозить важкі стелажі та візки.
Значення взято з документації на продукцію Hikrobot; розрахунок циклів і продуктивності виконується окремо відповідно до умов проєкту.
| Характеристика | Q2-400D | Q3-600D | Q7-1000E | Q7-1500D |
|---|---|---|---|---|
| Оптимальне навантаження (kg) | 400 | 600 | 1.000 | 1.500 |
| Висота піднімання (mm) | 60 | 60 | 60 | 60 |
| Навігація | QR-код / візуальна SLAM / лазерна SLAM | QR-код / L-SLAM / V-SLAM | QR-код / L-SLAM / V-SLAM | SLAM / QR-код |
| Оптимальна швидкість (m/s) | 2,0 | 2,0 | 2,0 | 1,5 |
| Макс. швидкість повороту (°/s) | 200 | 200 | 200 | 120 |
| Діаметр розвороту (mm) | 820 | 995 | 1200 | 1265 |
| Габарити L*W*H (mm) | 780*545*300 | 950*650*250 | 1150*820*256 | 1180*860*265 |
| Маса (kg) | 93 | 132 | 185 | 285 |
| Точність позиціювання (mm, °) | ±10, ±1 | ±10, ±1 | ±10, ±1 | ±10 |
| Режим руху | Диференціальний | Диференціальний | Диференціальний | Диференціальний |
| Час заряджання (год) | 1,5 | 1,5 | 1,5 | ≤2 |
| Час роботи (год) | 8 | 8 | 8 | 8 |
Парк роботів самостійно планує шлях до цільової точки; у разі появи несподіваної перешкоди в проході перераховує маршрут і продовжує рух без зупинки потоку. Метод навігації обирають з урахуванням підлогового покриття, освітлення та розташування стелажів на об’єкті.
Завантажений стелаж доставляється до станції комплектування; оператор працює на одному місці, не витрачаючи часу на пошук стелажів.
Візки з матеріалами автоматично доставляються до виробничих станцій із запланованими інтервалами.
У разі зміни продукції та попиту маршрути й розташування станцій переналаштовуються програмно.
Завдяки зменшенню потреби в проходах на тій самій площі можна розмістити більше стелажів.
Дані про клієнта та підприємство анонімізовано відповідно до зобов’язань щодо конфіденційності.
Надайте профіль навантаження, цільову продуктивність та обмеження щодо площі; разом оцінимо відповідну архітектуру.
Замовте аналіз складу та потоків Ваш запит буде спрямовано безпосередньо до відповідної інженерної команди.
З Oskon — жодних проблем!
Залиште свої контактні дані, і наші досвідчені інженери зв’яжуться з вами для попереднього обговорення ваших потреб.