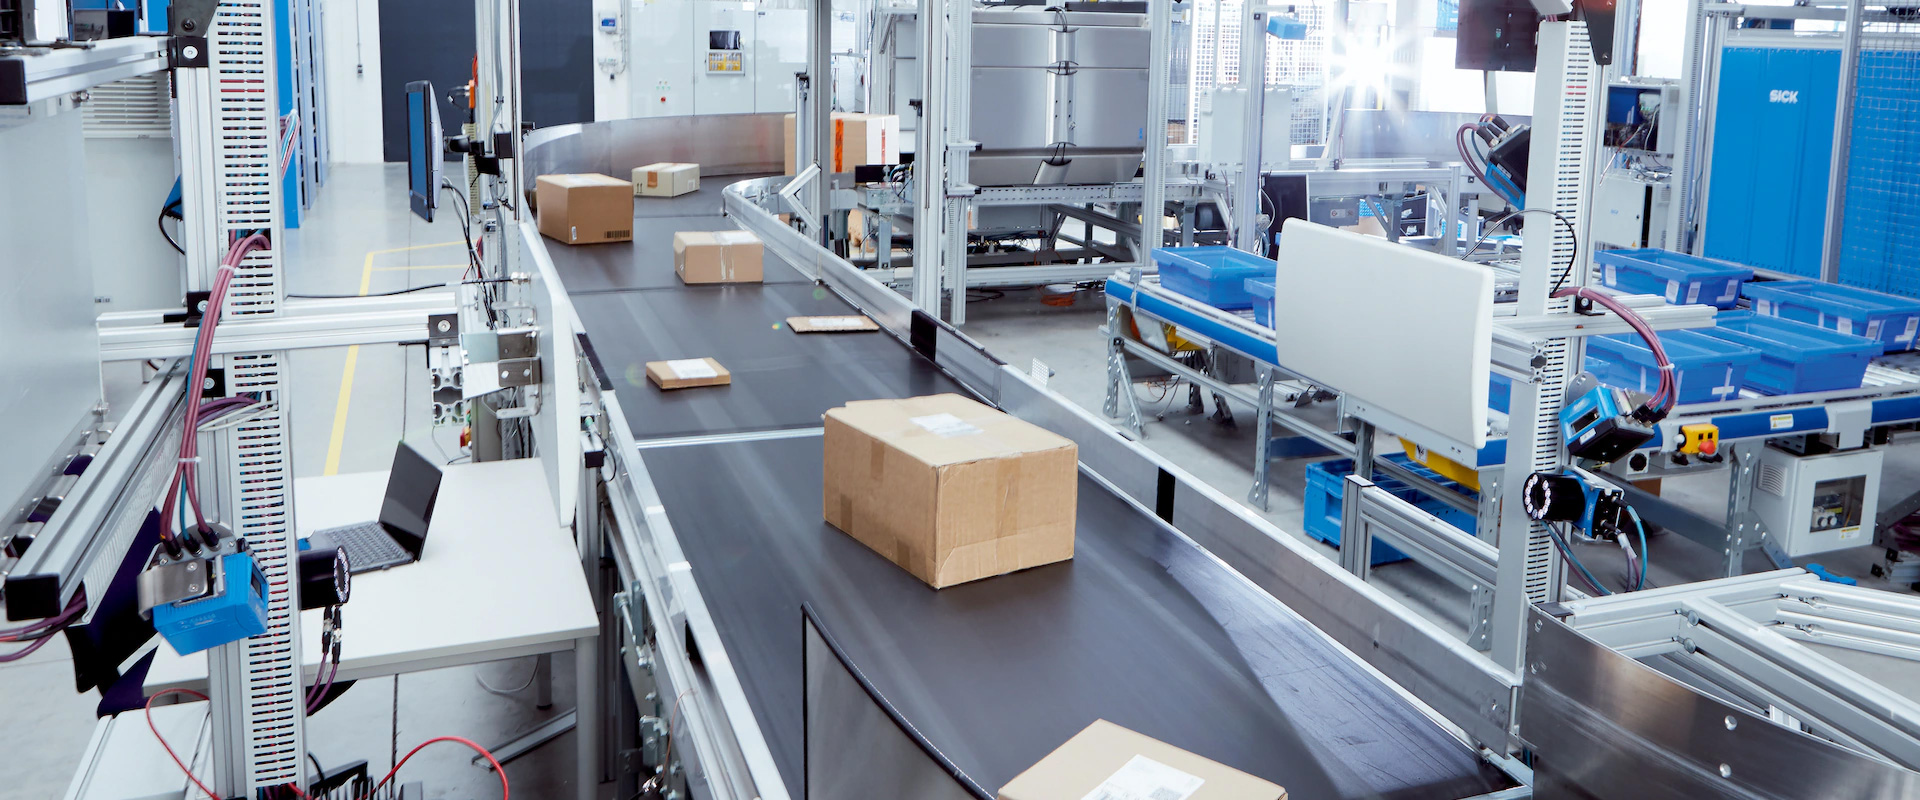
Автоматична ідентифікація — це зіставлення виробу, носія, палети, коробки або виробничої деталі з правильним записом у потрібний момент. Успішна система не обмежується пристроєм, здатним зчитувати код: якість маркування, запуск зчитування, зона зчитування, швидкість об’єкта, перевірка даних, інтеграція з PLC або програмним забезпеченням і сценарій «не зчитано» проєктуються разом. Портфель SICK для автоматичної ідентифікації охоплює зчитувачі кодів на основі камер, стаціонарні сканери штрихкодів, пристрої зчитування та запису RFID, мобільні ручні термінали, а також компоненти підключення й програмне забезпечення, які об’єднують їх у системне рішення.
Справжня мета системи AutoID
Саме по собі відображення штрихкоду на екрані не є критерієм успіху. Результат зчитування потрібно прив’язати до правильного об’єкта, перевірити за очікуваним виробничим замовленням або записом відвантаження та вчасно передати наступному обладнанню. Якщо дві коробки на конвеєрі розташовані надто близько, правильно зчитаний код може бути зіставлений не з тією коробкою. Якщо код деталі зчитано двічі, операція складського руху може продублюватися. Якщо для незчитаного коду немає фізичної точки відведення, система втрачає контроль над операцією, навіть якщо формує дані.
Тому проєкт AutoID розглядають на трьох рівнях: пристрій, що фізично виявляє ідентифікатор; рівень керування, який пов’язує результат зчитування з об’єктом і часовими даними; бізнес-рівень, що передає результат у WMS, MES, ERP або застосунок простежуваності. Пристрій SICK є точкою виявлення в цьому ланцюгу, а продуктивність системи залежить від спільної перевірки всіх рівнів.
Яку технологію ідентифікації та коли обирати?
Зчитувачі кодів на основі камер
Зчитувачі на основі зображень декодують 1D, 2D, Data Matrix або інші коди, підтримувані вибраним виробом, за зображенням. Вони особливо доречні в застосуваннях зі змінною орієнтацією коду, потребою контролювати його якість, прямим маркуванням деталей або необхідністю архівувати зображення в разі невдалого зчитування. Об’єктив, фокусування, роздільну здатність, колір підсвічування та поляризацію вибирають відповідно до розміру коду, розміру комірки, поверхні й робочої відстані. «Більше мегапікселів» саме по собі не означає кращого зчитування: поле зору, кількість пікселів на комірку коду та час експозиції розраховують разом.
Стаціонарні лазерні сканери штрихкодів
Лазерні сканери є особливо ефективним варіантом для високошвидкісного зчитування 1D-штрихкодів. Велика глибина зони зчитування та лінія сканування можуть забезпечувати роботу з коробками різної висоти. Важливими є орієнтація коду, розташування сканера та геометрія конвеєра. Якщо потрібне зчитування з різних напрямків, можуть знадобитися кілька ліній сканування або архітектура системи зчитування з кількох сторін. Якщо передбачено роботу з пошкодженими 2D-кодами, OCR або збереження зображень, слід порівняти рішення з камерною технологією.
Ідентифікація RFID
RFID використовує радіохвилі для обміну між транспондером і зчитувачем; важливими перевагами є відсутність потреби в прямій видимості та можливість запису даних у мітку у відповідних системах. Це може бути альтернативою оптичному коду для забруднених, закритих об’єктів або об’єктів зі змінною орієнтацією. Проте метал, рідини, поляризація антени, частотний діапазон, тип мітки та наявність кількох транспондерів в одній зоні впливають на зчитування. UHF, HF та інші частотні класи відрізняються дальністю дії й особливостями застосування. Під час вибору враховують вартість мітки, повторне використання, безпеку даних і регіональні норми радіозв’язку.
Мобільні та магнітні рішення
Мобільні ручні термінали забезпечують гнучкість там, де оператор підходить до об’єкта, виконує повторне зчитування або обробляє виняткові ситуації. Ідентифікація за магнітним кодом може бути альтернативою оптичним технологіям і RFID у спеціальних транспортних або позиційних застосуваннях. Якщо в стаціонарній системі автоматизації ручний термінал використовуватиметься лише для виправлення помилок, а не як основний зчитувач, права доступу до операцій та інтерфейс програмного забезпечення потрібно спроєктувати відповідним чином.
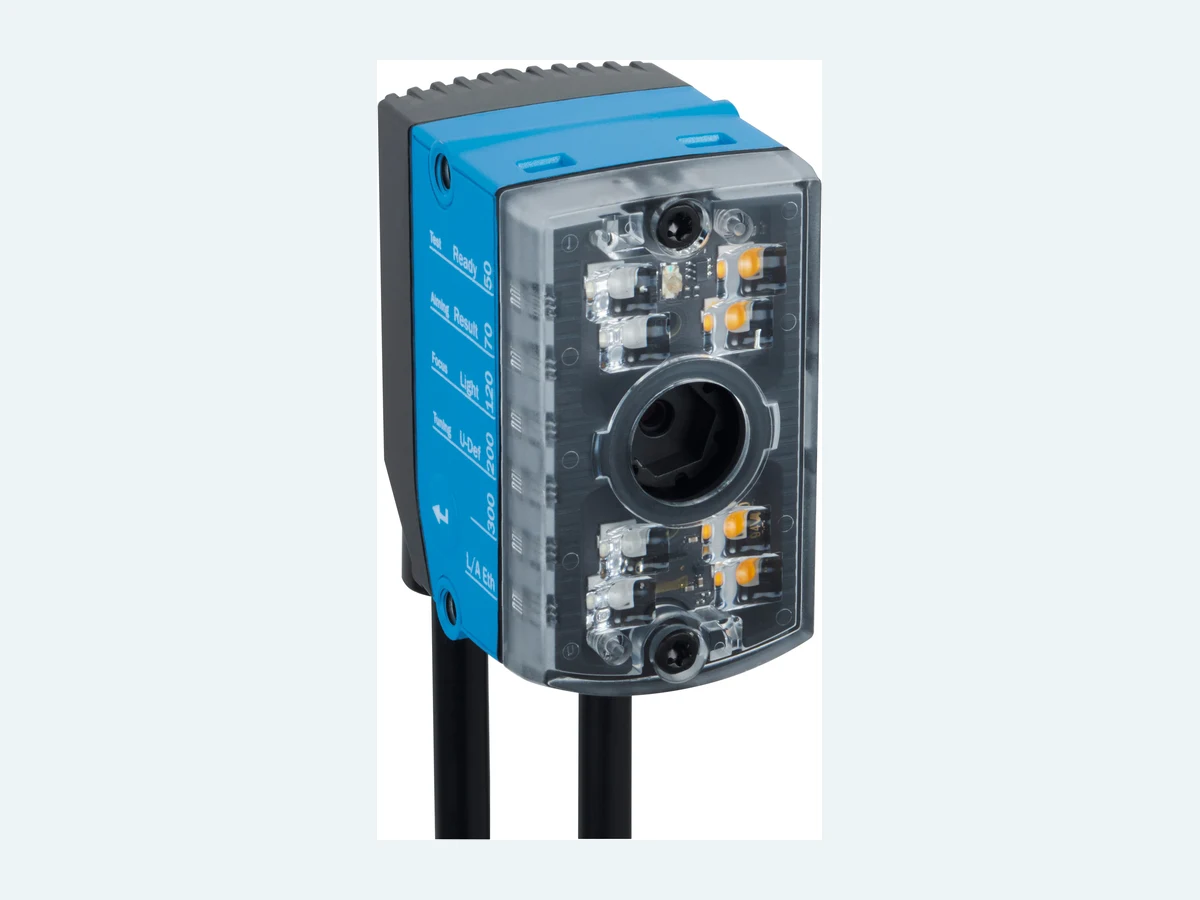
Ключові вихідні дані для проєктування зчитування на основі камер
Перші вихідні дані — тип коду та його фізичний розмір. Для двовимірного коду, наприклад Data Matrix, розмір комірки так само важливий, як і загальні зовнішні розміри. Якщо код нанесено лазером безпосередньо на метал, його контраст відрізняється від контрасту друкованої етикетки. На блискучій пластиковій упаковці можуть виникати відблиски, а на криволінійній поверхні частина коду може опинитися поза фокусом. Швидкість руху виробу визначає час експозиції, а час експозиції — розмиття від руху.
Відстань зчитування — це не одне число. Робочий діапазон, зумовлений мінімальною та максимальною висотою виробу, поле зору й потрібну роздільну здатність коду оцінюють разом. Сімейство Lector містить різні класи виробів: компактні та призначені для ширшого поля зору. Наприклад, сімейство Lector61x — це зчитувачі на основі камер, розроблені для обмеженого монтажного простору та малих кодів; фактичну роздільну здатність, діапазон фокусування, параметри підсвічування й інтерфейсів потрібно перевіряти за технічним паспортом вибраного виконання.
Підсвічування не менш важливе за камеру. Вбудоване освітлення може спростити багато застосувань, проте блискуча поверхня, кольоровий друк або глибоко вигравіювані коди можуть потребувати зовнішнього освітлення, іншого кольору, розсіювача чи поляризації. Кут між зчитувачем і виробом можна налаштувати так, щоб спрямувати дзеркальне відбиття вбік від камери. Тому під час випробувань зразків слід використовувати не лише новий і чистий код, а й код найгіршої якості, який може виникнути в процесі.
Як спроєктувати точку зчитування RFID?
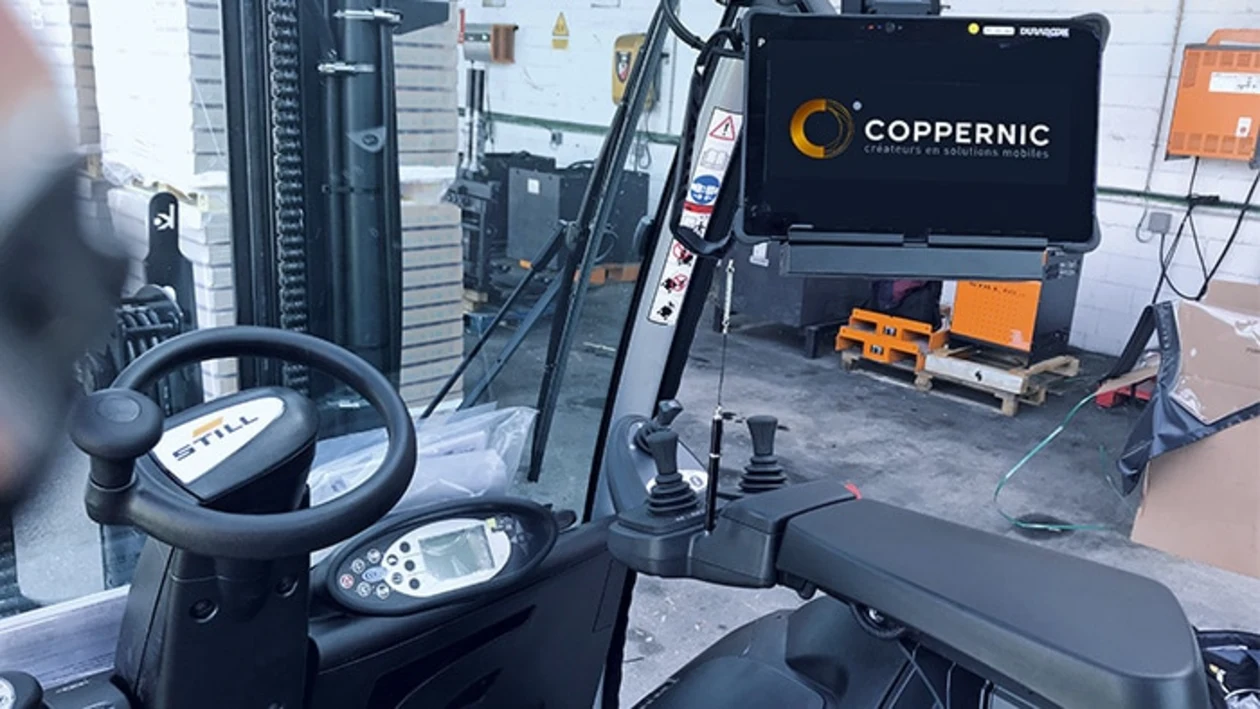
Мета RFID — не «максимально можлива дальність», а надійне зчитування потрібної мітки без зчитування сусідніх. Межі зони зчитування визначаються потужністю та типом антени, втратами в кабелі, поляризацією, розміщенням транспондера й навколишніми відбивними поверхнями. Для навантажувача, прохідного порталу або конвеєрного тунелю потрібно на місці визначити розташування металевих конструкцій, двигунів і геометрію вантажу.
Поверхня, на яку наклеєно мітку, також має вирішальне значення. Стандартна мітка, розміщена безпосередньо на металі, може розстроюватися; упаковки з рідиною можуть впливати на поле UHF. Можуть знадобитися мітка On-metal, дистанційна прокладка або інше розташування антени. Якщо орієнтація мітки не є сталою, можна розглянути кругову поляризацію або кілька антен. Для множинного зчитування до приймальних випробувань додають кількість транспондерів, які можуть одночасно перебувати в зоні, та час обробки.
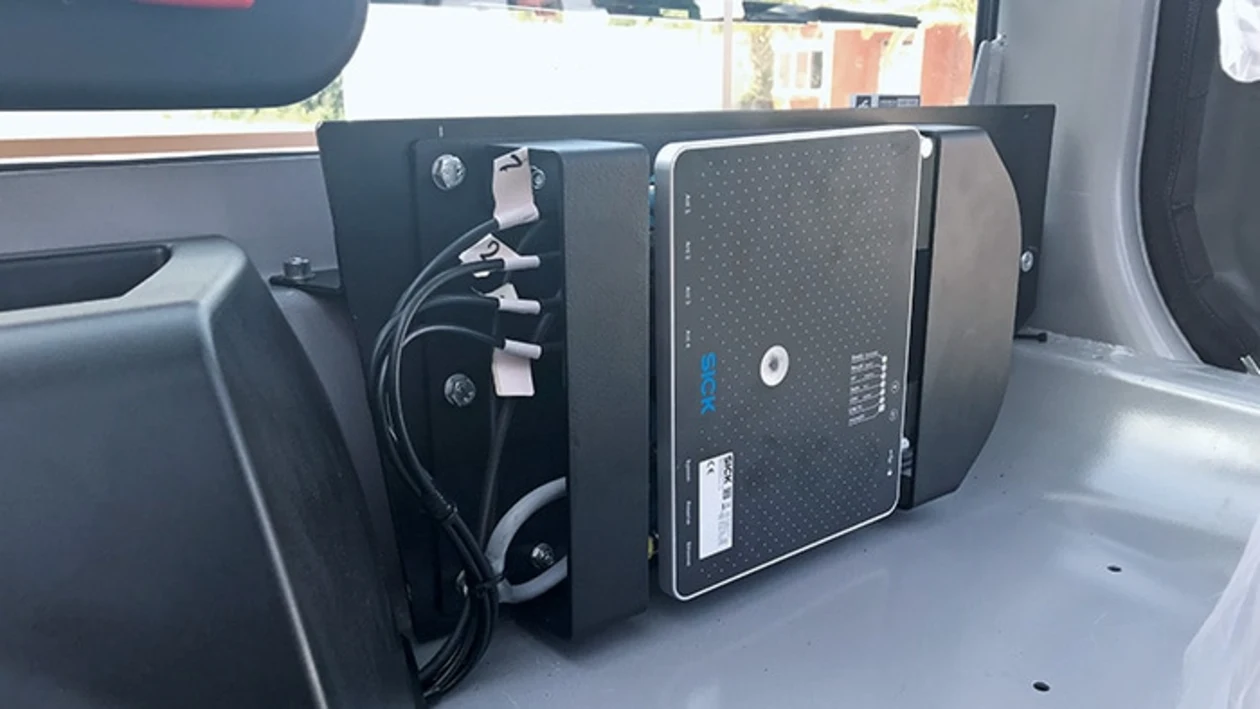
Запуск зчитування, відстеження об’єктів і прив’язування результатів
Момент, коли стаціонарний зчитувач має збирати дані, можна визначати сигналом фотоелектричного датчика, енкодера, командою PLC або режимом безперервної роботи. Якщо швидкість конвеєра змінюється, відстеження за пройденою відстанню може бути надійнішим за часову затримку. Коли проміжок між двома виробами зменшується, вікна запуску зчитування не мають перекриватися; у системі зчитування з кількох сторін результати від різних зчитувачів потрібно об’єднувати під одним ідентифікатором об’єкта.
Якщо виявлено кілька кодів, правило вибору має бути чітким. Фільтрування можна виконувати за типом коду, префіксом, довжиною, контрольним символом або очікуваним списком замовлень. «Перший зчитаний код» не завжди є правильним: етикетки постачальника та логістичні етикетки на упаковці можуть перебувати в одному полі зору. Разом із результатом до системи вищого рівня можна передавати час зчитування, ідентифікатор пристрою, показник якості та, за потреби, посилання на зображення.
Обробку no-read проєктують разом із фізичним потоком. Незчитаний об’єкт буде зупинено, відведено чи направлено на ручну станцію? Відстань до відвідного пристрою та швидкість стрічки відстежуються в черзі PLC. У разі повторного зчитування початкову подію потрібно скасувати або об’єднати з тим самим об’єктом. Втручання оператора реєструється з урахуванням прав користувача та аудиторського сліду.
4Dpro та підхід до системної інтеграції
Концепція SICK 4Dpro спрямована на забезпечення подібного підходу до підключення, конфігурування та інтеграції різних технологій ідентифікації. Її експлуатаційна цінність полягає в можливості змінювати камерні, лазерні та RFID-рішення відповідно до потреб проєкту, а також у використанні спільних інструментів, знайомих персоналу технічного обслуговування. Водночас підтримувані протоколи, роз’єми, програмні функції та спосіб клонування потрібно перевіряти окремо для кожного виробу.
Результат зчитування можна передавати безпосередньо до PLC, у промислову мережу Ethernet або через модуль підключення до системи вищого рівня. Під час вибору архітектури визначають час циклу, обсяг даних, сегментацію мережі, адресацію пристроїв, синхронізацію часу та поведінку в разі несправності. Якщо передбачено архівування зображень, строк зберігання, права доступу та можливу наявність персональних даних також узгоджують із політикою інформаційної безпеки.
Критерії приймання за показниками роботи
Вирване з контексту твердження на кшталт «зчитує у ста відсотках випадків» не є технічною специфікацією. Приймальні випробування мають бути описані із зазначенням визначеного набору зразків, швидкості виробів, відстані між ними, якості коду, орієнтації, навколишнього освітлення, розташування мітки та конкретної тривалості тестування. Частка успішних зчитувань із першої спроби, помилкове зчитування, повторне зчитування, прив’язування до неправильного об’єкта й успішність відведення об’єктів no-read — це окремі показники. У RFID небажане зчитування сусідньої мітки також вважається помилкою.
Система, яка показує добрі результати в умовах FAT, може працювати інакше на об’єкті через металеві конструкції або денне світло. Під час SAT потрібно використовувати реальні вантажі, максимальну швидкість, освітлення різних змін і найгірші зразки міток. Результати перехресно перевіряють за журналами пристроїв і записами системи вищого рівня. Після завершення приймання резервну копію параметрів, фотографії зони зчитування та еталонні зразки додають до документації з технічного обслуговування.
Технічне обслуговування та життєвий цикл
Для оптичного зчитувача очищення вікна, перевірка фокусування та кронштейна, а для системи RFID — перевірка підключень антен і кабелів, механічних пошкоджень та зміщення зони зчитування є частиною періодичного технічного обслуговування. Зміна дизайну упаковки, новий постачальник етикеток або інший матеріал палети можуть вплинути на показники роботи. Зміна процесу стосується не лише команди програмного забезпечення: її потрібно повторно перевірити за приймальними зразками AutoID.
Під час заміни пристрою IP-адресу, файл параметрів, логіку запуску зчитування та зіставлення із системою вищого рівня потрібно відновлювати контрольовано. Навіть якщо запасний пристрій належить до того самого сімейства, можливі відмінності в мікропрограмі та ліцензії. Виконання короткого набору еталонних тестів після заміни запобігає потраплянню прихованих помилок конфігурації у виробництво.
Обсяг проєктів AutoID від Oskon
Oskon проєктує точку ідентифікації з урахуванням усього матеріального потоку. Стандарт коду або мітки, запуск зчитування від датчика, вибір зчитувача й аксесуарів, монтаж, прокладання кабелів, програмне забезпечення PLC, логіка відведення, екрани HMI та обмін даними WMS/MES/ERP об’єднуються в єдиний функціональний опис. За потреби технології штрихкодів, камер і RFID порівнюють на зразках; вибір роблять не лише за початковою вартістю інвестицій.
У проєкті автоматизованого складу, сортувальної системи, виробничої лінії або відстеження матеріалів результат пристрою зіставляють з ідентифікатором носія та рішенням щодо маршруту. Розробляють класи аварійних повідомлень, сценарії повторної спроби, ручної перевірки та безпечної зупинки. Так вироби SICK перестають бути лише каталожними компонентами й стають частиною наскрізного рішення ідентифікації з вимірюваними критеріями приймання.
Короткий контрольний список перед закупівлею
- Які тип коду, фізичний розмір, розмір комірки та спосіб друку або маркування?
- Які швидкість, висота й орієнтація об’єкта та мінімальний проміжок між двома об’єктами?
- Зчитування виконуватиметься з однієї сторони, з кількох сторін чи незалежно від орієнтації?
- Якщо використовуватиметься RFID, які частотний діапазон, тип мітки, матеріал і кількість міток, що одночасно перебуватимуть у зоні?
- До якого PLC або програмного забезпечення, за яким протоколом і за який час передаватиметься результат?
- Як керуватимуть фізичним потоком у випадках no-read, повторного зчитування та неправильного прив’язування?
- Хто відповідає за резервне копіювання параметрів, зберігання зображень, права користувачів і технічне обслуговування?
Поширені запитання
Чи завжди зчитувач на основі камери може замінити лазерний зчитувач?
Ні. Вибір визначають тип коду, швидкість, поле зору, орієнтація, вартість і потреба в зображеннях. Для 1D-кодів лазерний сканер залишається ефективним варіантом; коли потрібні 2D, DPM, аналіз якості або збереження зображень, перевагу має камера.
Чи зчитує RFID кожну мітку без прямої видимості?
Відсутність потреби в прямій видимості є важливою перевагою, проте метал, рідини, орієнтація мітки, поле антени та сусідні транспондери впливають на показники роботи. Точку зчитування потрібно випробувати з реальними матеріалами.
Чи може один зчитувач охопити всю ширину конвеєра?
Навіть якщо поле зору або зона сканування здаються достатніми, роздільна здатність коду, висота виробу та зміна орієнтації можуть вимагати кількох пристроїв. Для зчитування з кількох сторін архітектуру системи розраховують окремо.
Офіційні джерела SICK
- Автоматична ідентифікація від SICK
- Платформа ідентифікації та машинного зору 4Dpro
- Технологія RFID: застосування та принцип роботи
- Зчитувач кодів на основі зображень Lector61x
- Рішення RFID для навантажувачів і переміщення палет