Енкодер і фотоелектричний датчик на автоматизованій лінії часто відстежують той самий рух, але формують різну інформацію. Енкодер перетворює дані про положення, швидкість і напрямок обертання вала або обертального руху, переданого на лінійний механізм, на електричний сигнал. Фотоелектричний датчик за допомогою випромінювання та приймання світла виявляє наявність, проходження чи край об’єкта або його перебування в заданому діапазоні відстаней. Тому вибір правильного рішення починається не лише з визначення дальності виявлення чи кількості імпульсів за каталогом, а з опису того, яку фізичну подію система керування має розпізнавати, з якою точністю та часом відгуку.
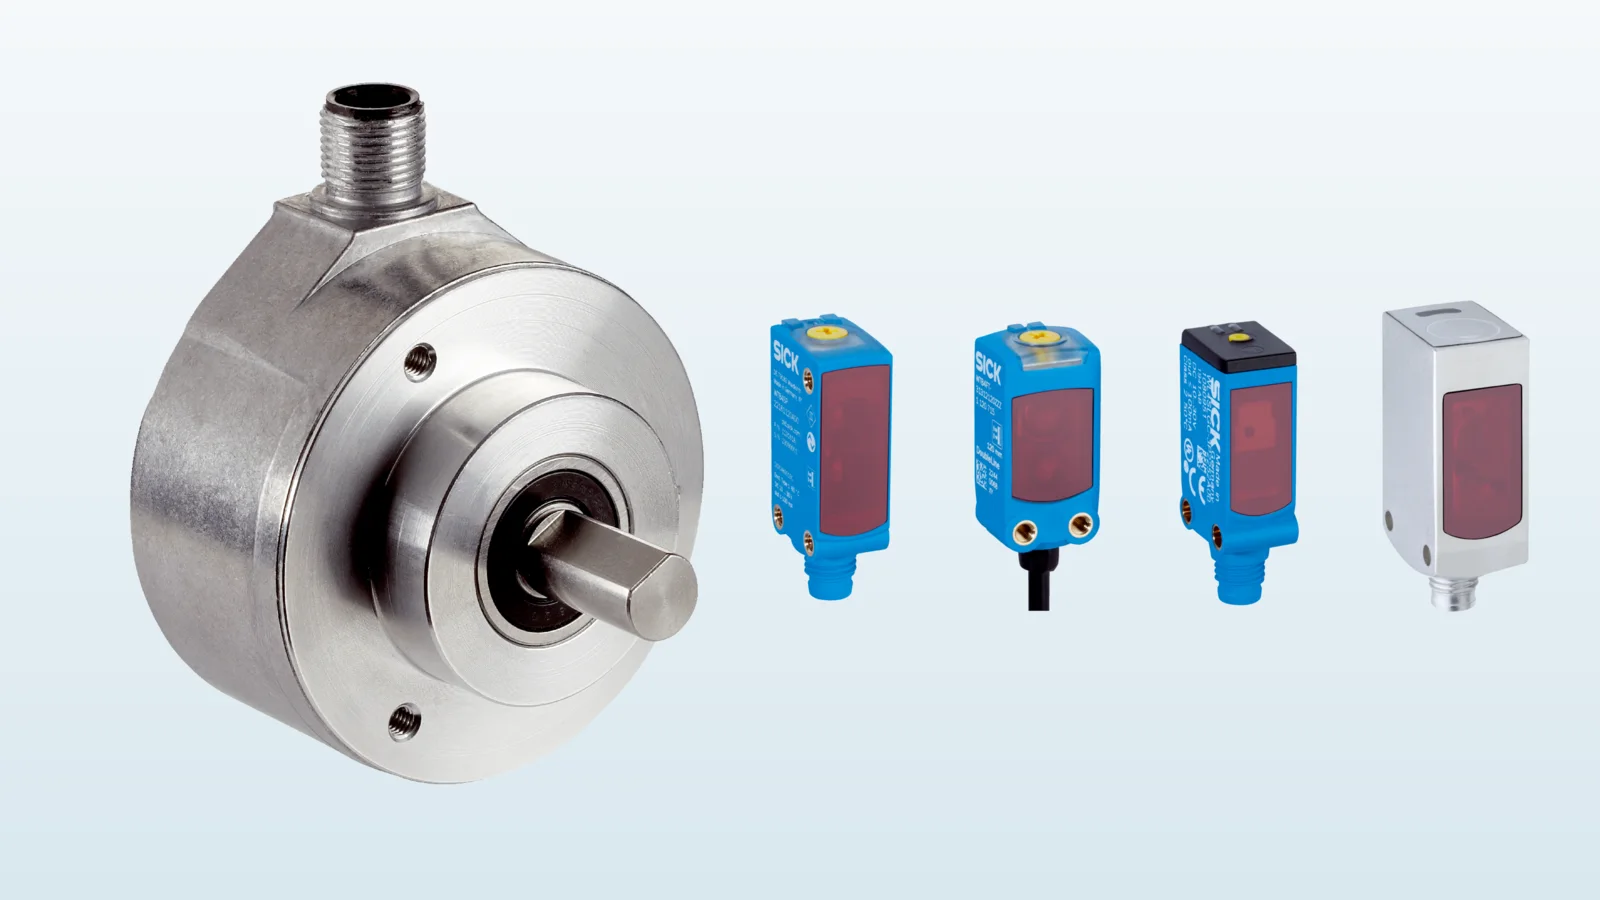
Цей каталог і посібник із вибору розглядає сімейство інкрементальних енкодерів SICK DFS60 та сімейство мініатюрних фотоелектричних датчиків W4 як два конкретні приклади. Слід пам’ятати, що характеристики, наведені для сімейства, не обов’язково доступні в однаковій комбінації для кожного коду замовлення. Тип вала, електричний інтерфейс, підключення, матеріал корпусу, оптичний принцип, джерело світла, комутаційний вихід і стійкість до впливів середовища залежать від виконання. Остаточний код виробу необхідно перевірити за актуальними технічними даними, інструкцією з монтажу, характеристиками входів підключеного пристрою та на реальному зразку для застосування.
Спочатку визначте вимірювану подію та рішення системи керування
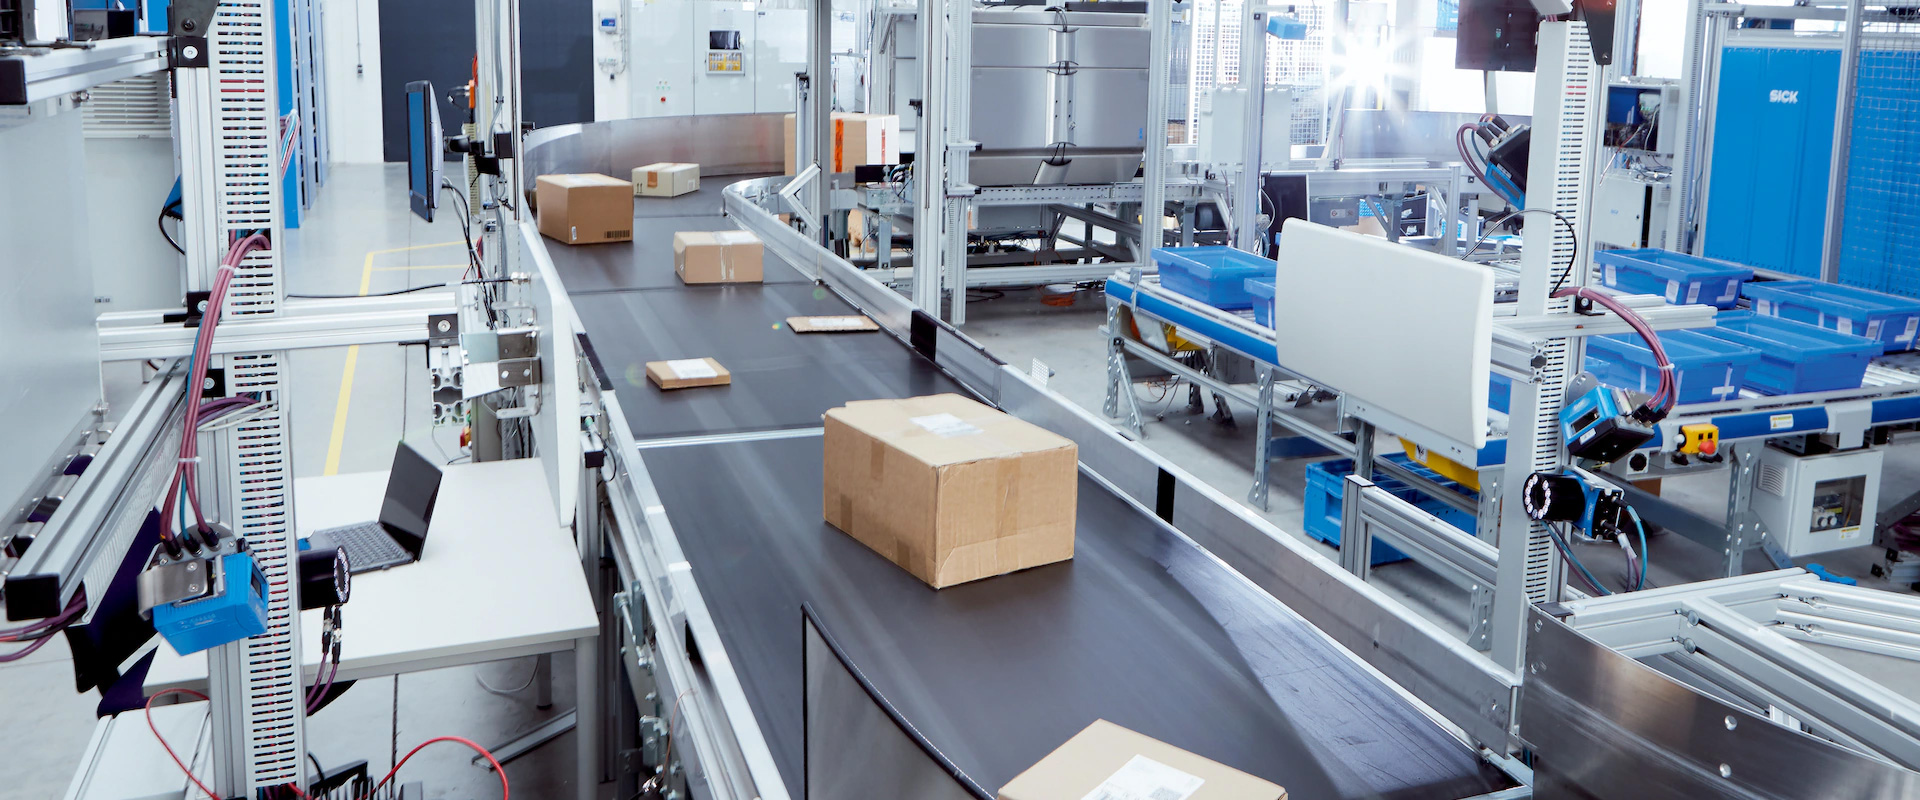
Регулювання швидкості, визначення довжини різання, підрахунок виробів і контроль заклинювання на конвеєрі можуть здаватися близькими завданнями, але потребують різних даних від датчиків. Послідовність імпульсів енкодера дає контролеру змогу обчислювати величину переміщення, а за частотою — швидкість. Комутаційний сигнал фотоелектричного датчика підтверджує, що виріб досяг певної точки. Якщо використовується лише енкодер, прослизання стрічки або відставання виробу на стрічці можуть залишитися непоміченими; якщо використовується лише фотоелектричний датчик, детальний профіль руху між двома точками виявлення невідомий. У критичних процесах ці два сигнали доповнюють один одного, даючи змогу порівнювати очікуваний рух із фактичним проходженням виробу.
Недостатньо вказати в технічному завданні лише «енкодер» або «фотоелектричний датчик». Необхідно зазначити вимірювану вісь, максимальну й мінімальну швидкість, прискорення, напрямок обертання, потрібну роздільну здатність, розмір об’єкта, колір поверхні, блиск, прозорість, відстань до фону, тривалість циклу та допустиму частоту помилкових виявлень. Рівень напруги входу системи керування, частота підрахунку, вхідний фільтр та інфраструктура майстра IO-Link також мають бути відомі до вибору датчика. Це дає змогу уникнути рішення, яке фізично підключається, але залишається несумісним за електричними або часовими параметрами.
Сімейство інкрементальних енкодерів DFS60: інтерфейс не менш важливий за роздільну здатність
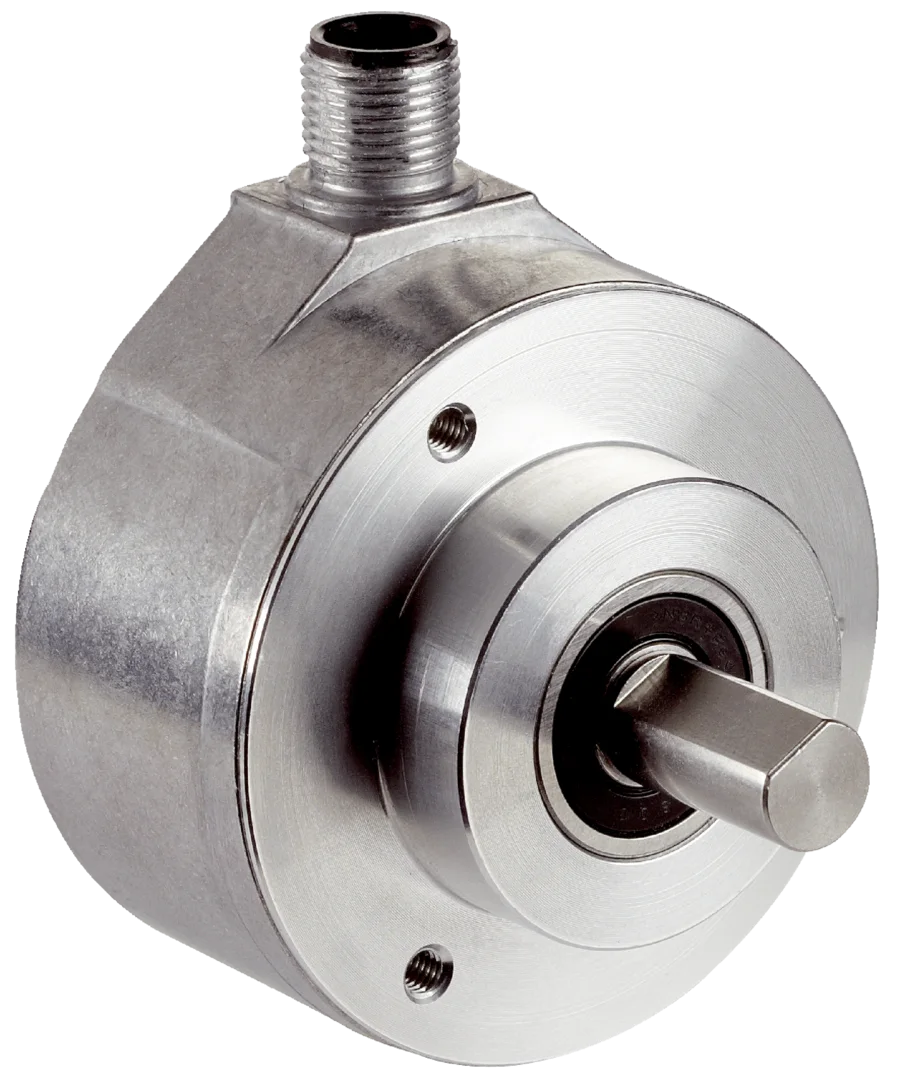
SICK позиціонує DFS60 як сімейство програмованих інкрементальних енкодерів високої роздільної здатності з діаметром корпусу 60 mm. На офіційній сторінці виробу серед характеристик сімейства зазначено максимум 65.536 імпульсів на оберт, варіанти із суцільним, глухим порожнистим і наскрізним порожнистим валом; інтерфейси TTL RS-422, HTL Push Pull та Sin/Cos; підключення через штекерні роз’єми M12, M23 або універсальний кабель. Також наведено ступені захисту IP65 та IP67. Це діапазон можливостей вибору в межах сімейства, а не свідчення того, що всі характеристики поєднані в одному виконанні.
Кількість імпульсів визначає, на скільки частин поділено механічний оберт, але сама по собі не є показником абсолютної точності вимірювання. Неспіввісність валів, пружна деформація муфти, люфт підшипників, вібрація, можливості лічильника контролера та передатне відношення механізму впливають на сумарну невизначеність вимірювання. Дуже велика кількість імпульсів може призвести до перевищення допустимої частоти вхідного обладнання. Максимальну частоту імпульсів слід розрахувати за кількістю імпульсів на оберт і максимальною частотою обертання та перевірити її відповідність швидкодійному лічильному входу контролера. Фази A/B забезпечують визначення напрямку, а нульовий імпульс, за його наявності, — прив’язку до опорного положення; схему сигналів перевіряють для вибраного електричного виконання.
Розглядайте механічне з’єднання як частину вимірювального ланцюга
Енкодер із суцільним валом слід з’єднувати з валом двигуна або машини за допомогою відповідної муфти. Жорстке з’єднання, яке не компенсує неспіввісність, може створювати небажані радіальні або осьові навантаження на підшипники енкодера. Для моделей із порожнистим валом діаметр вала, затискний елемент і опору реактивного моменту вибирають разом. Перпендикулярність монтажної поверхні, биття вала та допустиме зміщення муфти мають залишатися в межах, установлених виробником. Кабель не слід залишати натягнутим так, щоб він намагався повернути корпус енкодера; у зоні вібрації необхідно забезпечити належне кріплення та запас для згинання.
Ступінь захисту корпусу забезпечується лише за правильного монтажу та належного з’єднання сумісних частин роз’єму. Відкритий роз’єм, пошкоджене ущільнення або неправильне затягування кабельного вводу не забезпечують того самого захисту. Для місць, де передбачаються миття, інтенсивний хімічний вплив або корозія, можна окремо розглянути варіанти DFS60 Inox із нержавіючої сталі; проте сумісність матеріалу необхідно перевіряти з урахуванням застосовуваних хімічних речовин, температури та способу очищення. Механічні дані й характеристики стійкості до впливів середовища стандартного DFS60 та виконання Inox не можна переносити з одного виконання на інше.
Програмування зменшує різноманітність запасних частин, але потребує дисципліни конфігурації
Можливість програмування таких параметрів, як роздільна здатність, напрямок підрахунку та нульовий імпульс, у певних виконаннях сімейства DFS60 може сприяти використанню спільної апаратної платформи для різних застосувань. На сторінці виробу SICK як засоби програмування зазначено портативний пристрій PGT-10-Pro та інструмент PGT-08-S на базі ПК. Водночас програмованість підвищує важливість маркування виробу та процесу резервного копіювання. Два енкодери з однаковим апаратним забезпеченням, але різними параметрами можуть спричиняти зовсім різну поведінку системи керування.
До документації з технічного обслуговування слід додати файл параметрів, використаний під час введення в експлуатацію, код виробу, версію мікропрограми або інструмента та дату зміни. Після заміни функціональним випробуванням перевіряють не лише механічний монтаж, а й рівень вихідного сигналу, кількість імпульсів, напрямок, опорний сигнал і коефіцієнт масштабування в контролері. Якщо використовується виконання з функцією дистанційного скидання, необхідно розглянути електричні та програмні заходи проти випадкового спрацьовування відповідного входу.
Мініатюрні фотоелектричні датчики W4: різні оптичні завдання в компактному корпусі
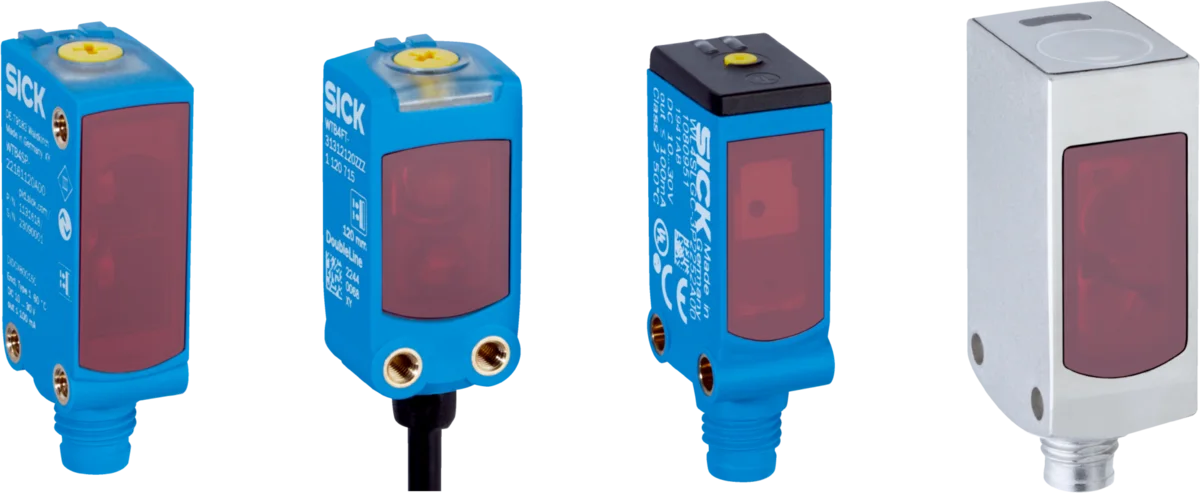
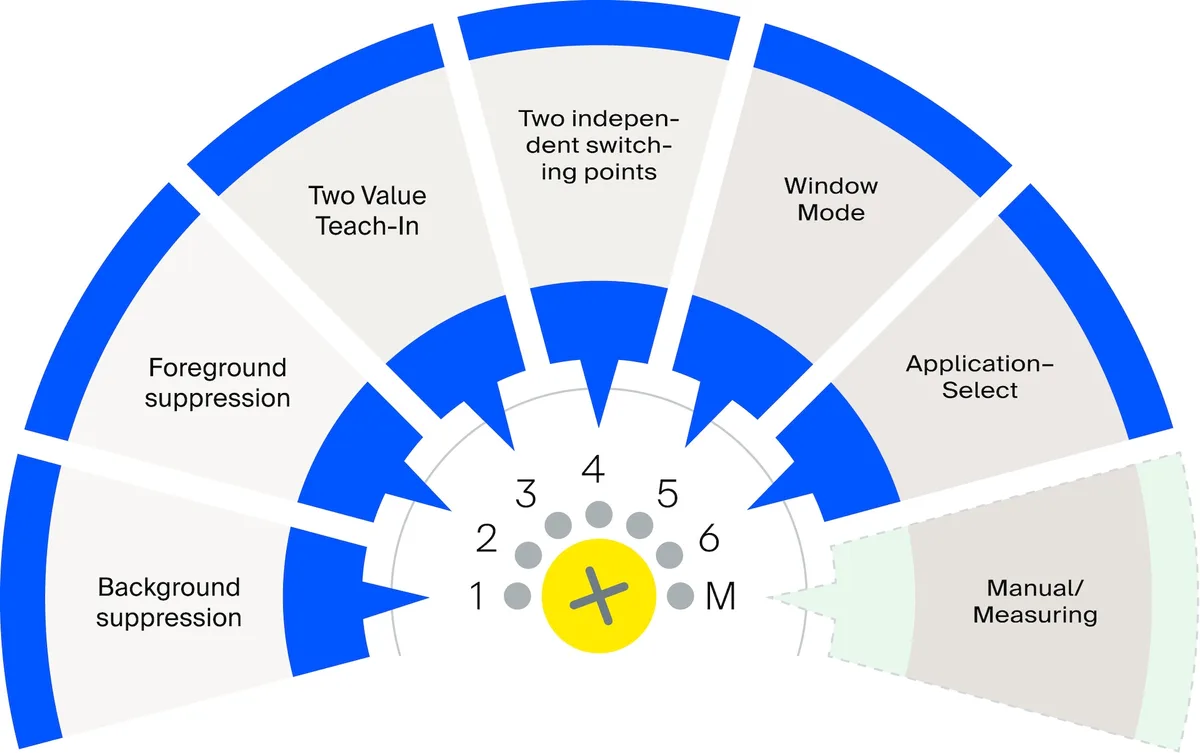
Сімейство SICK W4 пропонує численні варіанти корпусів, матеріалів і джерел світла для виявлення об’єктів із різними характеристиками в обмеженому монтажному просторі. На офіційній сторінці сімейства наведено оптичні технології DoubleLine, ClearSens, V-optik і Spot Size Recognition; такі функції, як дві незалежні точки перемикання, швидкодійне виведення значення відстані та DustAlert; варіанти з PinPoint-Pro, PinPoint, інфрачервоним LED і червоним лазером. IO-Link, допоміжні засоби оптичного юстування та органи керування на пристрої залежно від виконання полегшують введення в експлуатацію та діагностику.
«Фотоелектричний датчик» не означає єдиного принципу виявлення. У бар’єрному датчику передавач і приймач розміщені у двох окремих корпусах, а об’єкт виявляється, коли перериває світловий промінь. У рефлекторному рішенні передавач і приймач розміщені в одному корпусі, а навпроти встановлено рефлектор. Дифузний датчик оцінює світло, відбите від об’єкта; виконання з придушенням фону допомагає відрізняти об’єкт від фону за відстанню. Правильний принцип вибирають з огляду на поверхню об’єкта, доступність місця монтажу, кабельне підключення, дальність виявлення та ризик хибних відбиттів.
Оцінюйте об’єкт і фон на реальному зразку
Темні, блискучі, перфоровані, нерівні або прозорі вироби створюють різні оптичні труднощі. Темна поверхня відбиває мало світла, тоді як блискуча поверхня може спричиняти хибне спрацьовування приймача через дзеркальне відбиття. Перфорований об’єкт може періодично пропускати малу світлову пляму, спричиняючи нестабільність вихідного сигналу. Прозора плівка, пляшка або лоток можуть не створювати достатнього контрасту за стандартного дифузного методу. Відповідну технологію та джерело світла в межах W4 необхідно випробувати на цільовому зразку й фоні за різних відстаней і кутів.
Розмір світлової плями оцінюють разом із найменшою деталлю, яку потрібно виявити, та робочою відстанню. Дуже мала пляма може виявити тонкий край, але за вібрації або на перфорованій поверхні результати можуть бути менш стабільними. Лінійна оптика може забезпечувати стабільніше зчитування на нерівних поверхнях. Дальність виявлення не слід вибирати за максимальним значенням у каталозі; для надійної роботи необхідно передбачити допуск на юстування, запас на забруднення та умови найнижчої відбивної здатності об’єкта. До сценарію випробувань також включають блискучі деталі машини поблизу та світло від зустрічно встановлених датчиків.
Не розглядайте IO-Link лише як кабель зв’язку
У відповідних виконаннях W4 IO-Link може підтримувати керування параметрами датчика із системи керування та отримання даних про відстань, дифузне відбиття, години роботи або діагностику. Така структура корисна для завантаження параметрів за рецептурою під час зміни виробу, контролю якості виявлення та передавання попереджень про забруднення до системи технічного обслуговування. Проте наявність IO-Link не означає, що всі вироби W4 мають однакові дані процесу та функції. Файл опису пристрою, довжину даних процесу, тривалість циклу, клас порту та сумісність із майстром необхідно перевіряти для відповідного коду замовлення.
Тип комутаційного виходу PNP або NPN, поведінку ввімкнення та вимкнення, схему підключення й струм навантаження узгоджують із входом PLC. Параметри навчання або налаштування на пристрої записують у формуляр введення в експлуатацію. Навіть за використання IO-Link необхідно визначити безпечний стан за замовчуванням, поведінку в разі втрати зв’язку та перевірку достовірності значень у програмі PLC. Сигнал стандартного фотоелектричного датчика не можна використовувати замість захисного пристрою, сертифікованого для функцій безпеки.
| Критерій вибору | Що перевірити для енкодера DFS60 | Що перевірити для фотоелектричного датчика W4 |
|---|---|---|
| Основне завдання | Швидкість, напрямок, інкрементальне положення, опорне положення | Наявність, проходження, край, діапазон відстаней |
| Механічна/оптична схема | Суцільний або порожнистий вал, фланець, муфта, опора реактивного моменту | Бар’єрний, рефлекторний або дифузний принцип; кут монтажу |
| Роздільна здатність | Імпульси на оберт, механічна передача та частота лічильника | Світлова пляма, мінімальний об’єкт, відстань і час відгуку |
| Електричний інтерфейс | TTL RS-422, HTL Push Pull або Sin/Cos; сумісність із контролером | PNP/NPN, поведінка ввімкнення/вимкнення, IO-Link і дані процесу |
| Умови середовища | Ступінь захисту IP, температура, вібрація, навантаження на вал і матеріал корпусу | Забруднення, навколишнє освітлення, температура, миття, хімічні речовини та взаємний вплив |
| Приймальне випробування | Напрямок, масштаб імпульсів, максимальна швидкість, опорне положення та переривання живлення | Усі зразки, фон, швидкість, запас на забруднення та хибне спрацьовування |
Спільне використання: порівнюйте очікуваний рух із фактичним положенням виробу
У різальній, етикетувальній або пакувальній машині енкодер обчислює теоретичне положення виробу за рухом стрічки; фотоелектричний датчик виявляє фактичний передній край виробу й підтверджує правильність моменту спрацьовування. PLC може діагностувати прослизання, розрив кінематичного зв’язку або заклинювання виробу, відстежуючи різницю між двома сигналами. Для такого підходу затримку перемикання фотоелектричного датчика та масштаб енкодера необхідно явно враховувати в логіці керування. Замість необмеженого коригування положення датчика програмним зсувом слід зберігати механічну монтажну базу.
За змінної швидкості керування лише з фіксованою часовою затримкою може призводити до похибки положення. Спрацьовування за пройденою відстанню на основі енкодера забезпечує стабільніший фізичний інтервал попри зміну швидкості, а фотоелектричний датчик підтверджує фактичну наявність виробу. Для надійного результату кожен сигнал оцінюють з урахуванням часової мітки, вхідного фільтра та циклу завдання PLC. Для дуже швидких об’єктів час відгуку датчика та мінімальна тривалість вихідного імпульсу мають бути в межах, які контролер здатний реєструвати.
План приймальних перевірок під час введення в експлуатацію та технічного обслуговування
Під час введення енкодера в експлуатацію перевіряють механічну неспіввісність, надійність затягування з’єднань і екран кабелю; на низькій швидкості випробовують напрямок і підрахунок імпульсів, а потім на максимальній швидкості — частоту та стабільність сигналу. Після вимкнення та повторного ввімкнення живлення перевіряють процедуру прив’язки до опорного положення. Для фотоелектричного датчика випробовують найсвітліші, найтемніші, найблискучіші та найпрозоріші зразки, порожню стрічку, різний фон і очікувані умови забруднення. Одночасне спостереження за LED датчика та входом PLC полегшує розмежування оптичного виявлення й поведінки програми.
План технічного обслуговування не обмежується заміною після відмови. Муфту енкодера, з’єднання вала, кабель і роз’єм періодично перевіряють на механічні пошкодження. Лінзи фотоелектричних датчиків очищують належним способом; перевіряють рефлектор, кронштейн і вирівнювання. Резервні копії налаштувань параметризованих пристроїв зберігають із контролем версій. Після заміни повторно перевіряють конфігурацію, підключення та функціонування, навіть якщо код виробу здається ідентичним.
Дані, необхідні для підбору та підготовки комерційної пропозиції
- Укажіть функцію: Укажіть, яке завдання потрібно виконувати: визначення швидкості, положення, підрахунок, виявлення наявності, краю або синхронізація.
- Надайте профіль руху: Укажіть діаметр вала, частоту обертання, прискорення, напрямок, тип механічної передачі та допустиму неспіввісність.
- Опишіть набір об’єктів: Надайте мінімальні та максимальні розміри, дані про колір, блиск, прозорість, а також зразки поверхонь і фону.
- Укажіть інтерфейс системи керування: Укажіть живлення, TTL/HTL/Sin-Cos, вхідну частоту, PNP/NPN, майстер IO-Link і довжину кабелю.
- Зафіксуйте умови середовища: Укажіть температуру, вплив води, пилу, оливи, хімічних речовин, вібрації, навколишнього освітлення та спосіб очищення.
- Виміряйте простір для монтажу: Оцініть у трьох вимірах фланець, вал, кронштейн, напрямок виходу роз’єму, вигин кабелю та доступ для обслуговування.
- Визначте критерії приймання: Визначте допустиму похибку підрахунку/положення, допустимі хибні спрацьовування, максимальну швидкість і поведінку після помилки.
Oskon починає підбір енкодерів і фотоелектричних датчиків не з назви виробу, а з вимірювального ланцюга. Мета — не вибрати найвище значення в каталозі, а створити рішення, яке забезпечує відтворювані дані в межах механічних, оптичних та електричних обмежень, належним чином інтегрується в систему керування та може бути перевірене на місці експлуатації. Наявність виробів і строк постачання окремо підтверджуються на дату комерційної пропозиції; цей посібник не містить зобов’язань щодо наявності на складі чи автоматичної придатності для конкретного застосування.
Офіційні технічні джерела
- SICK — сімейство інкрементальних енкодерів DFS60
- SICK — категорія інкрементальних енкодерів
- SICK — сімейство мініатюрних фотоелектричних датчиків W4
- SICK — категорія фотоелектричних датчиків
Числові та функціональні дані відображають можливості сімейства виробів. Точні електричні, механічні, оптичні характеристики та параметри умов експлуатації слід перевіряти лише за актуальним технічним паспортом та інструкцією з експлуатації для вибраного номера замовлення.