Промислова обробка зображень — це значно комплексніше інженерне завдання, ніж установлення камери на виробничій лінії. Потрібно спільно спроєктувати, яку характеристику деталі вимірюватимуть, чи достатньо контрасту 2D, чи потрібні дані про висоту або об’єм, а також швидкість руху, поле зору, найменший дефект, який необхідно розрізняти, освітлення, оптику, запуск знімання, обробку даних і спосіб відбраковування дефектних виробів. Цей посібник пояснює етапи вибору належної архітектури на прикладі конкретних серій із портфеля систем машинного зору 2D і 3D SICK; наведені технічні значення слід розглядати лише в контексті зазначеної серії продукції.
Спочатку не «що бачитиме камера?», а «яке рішення потрібно ухвалити?»
Успішний проєкт машинного зору починається з вимірюваного критерію приймання, який відрізняє придатну деталь від дефектної. Формулювання «перевірити етикетку» може означати перевірку її наявності, правильності коду виробу, читабельності друку, допуску положення або точності кольору. Кожне із цих завдань потребує різної якості зображення та різних інструментів. Так само запит «виконати вимірювання» може стосуватися розмірів зовнішнього контуру в 2D, висоти поверхні або тривимірного об’єму. Вибір серії камер до документування переліку дефектів, меж приймання, розміру найменшого дефекту, можливих варіантів виробів і часу циклу прив’язує рішення до припущення щодо обладнання, а не до технічних вимог.
Набір зразків не повинен складатися лише з кількох бездоганних деталей. Він має охоплювати звичайну виробничу варіативність, різні партії постачання, допустимі відмінності кольору й поверхні, деталі на межі приймання та реальні дефекти. Блискучий метал, прозоре паковання, темна гума та світловідбивна фольга по-різному поводяться за однакового освітлення. Алгоритм обробки зображень формує надійне рішення лише за достатньої якості оптичного сигналу. Тому вибір камери та випробування освітлення проводять паралельно; не слід припускати, що програмне забезпечення повністю компенсує низьку якість зображення.
Правильно розрізняйте підходи 2D і 3D
Зображення 2D подає сцену як значення інтенсивності або кольору, організовані в рядки та стовпці. Це ефективне й часто економічне рішення для контролю країв, отворів, друку, кодів, кольору, положення та форми, якщо їхній контраст видимий. Якщо зі зміною відстані між деталлю та камерою змінюється перспектива або масштаб, можуть знадобитися телецентрична оптика, механічна напрямна або калібрування. Дані 3D можуть бути доцільнішими, коли дефект виявляється лише за різницею висоти, потрібно розділяти об’єкти однакового кольору або вимірювати об’єм і площинність.
3D — це не одна технологія. Камери лінійного профілю на основі лазерної тріангуляції послідовно знімають профілі рухомого об’єкта та формують щільну карту висот. Частота профілів, швидкість конвеєрної стрічки та зв’язок з енкодером визначають дискретизацію вимірювання в напрямку руху. Кадрова камера на основі time-of-flight натомість формує дані відстані та інтенсивності для всієї сцени в одному кадрі; її можна застосовувати в робототехніці, логістиці, визначенні об’єму, положення та сприйнятті оточення. Потенційна деталізація лінійного профілю на мікрометровому рівні та охоплення широкої сцени кадровою камерою призначені для різних потреб.
Таблиця вибору між трьома архітектурами
| Підхід | Основні дані | Типове завдання | Ключове питання проєкту |
|---|---|---|---|
| Компактний датчик машинного зору 2D | Монохромне або кольорове зображення 2D | Наявність, орієнтація, візерунок, колір, OCR/код, розміри та положення | Чи видно дефект за стабільного освітлення та достатнього піксельного масштабу? |
| Камера лінійного профілю 3D | Дані висоти, відбиття та пов’язані профільні дані, сформовані під час руху | Поверхня, висота, форма, об’єм і точні вимірювання 3D | Чи узгоджені частота профілів, поле зору та роздільна здатність за висотою зі швидкістю конвеєрної стрічки? |
| Кадрова камера 3D time-of-flight | Кадр глибини та інтенсивності всієї сцени | Палета/вантаж, робототехніка, сприйняття оточення, заповненість і приблизний об’єм | Чи відповідають робоча відстань, відбивна здатність, поле зору та частота кадрів вимогам завдання? |
Ця таблиця призначена для попереднього відбору. Наприклад, якщо етикетка має відповідати вимогам і щодо кольору, і щодо висоти рельєфу, можуть знадобитися два типи даних. Якщо поверхню деталі неможливо повністю оглянути під камерою без обертання, можуть бути потрібні кілька камер або механічне маніпулювання. Збільшення поля зору спрощує встановлення, але за незмінної роздільної здатності сенсора зменшує кількість пікселів на об’єкт. Кожне рішення слід підтверджувати реальними зображеннями найменшого дефекту та перевіркою часу циклу.
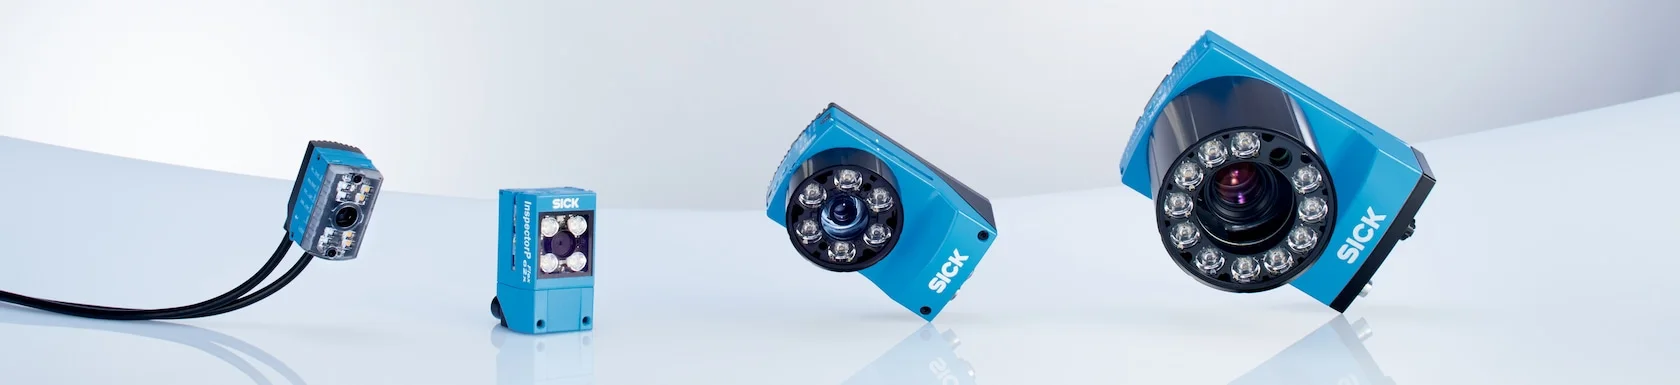
InspectorP61x для компактного контролю 2D
На актуальній сторінці SICK InspectorP61x описано як ультракомпактний датчик машинного зору 2D для контролю дрібних деталей, складальних вузлів і готових виробів безпосередньо на лінії. Невеликий корпус полегшує встановлення в обмеженому просторі та на кінцевому ефекторі робота. Інтегрована оптика й можливість налаштування яскравості, кольору та форми освітлення спрощують отримання першого зображення без додаткових компонентів. Серія охоплює варіанти з монохромним і кольоровим зображенням, варіант NIR та виконання з рідинною лінзою/захистом IP65; конкретну комплектацію визначають відповідно до застосування.
Інструменти SICK Nova Quality Inspection, що постачаються з продуктом, дають змогу налаштовувати перевірки на основі правил через вебінтерфейс. Для класифікації кольору, перевірки наявності деталі, орієнтації, елементів, розмірів, положення або друку спочатку можна випробувати детерміновані критерії. Додаткові інструменти Intelligent Inspection можуть допомогти в завданнях класифікації або виявлення аномалій, для яких доцільніше навчання на прикладах. Опція штучного інтелекту не усуває потреби в критеріях приймання та валідації; навчальні дані мають відображати виробничу різноманітність, а хибне приймання/хибне відбраковування необхідно оцінювати на окремому тестовому наборі.
У застосуванні 2D потрібно визначити піксельний бюджет з урахуванням поля зору та найменшої деталі зображення. Наприклад, якщо віддалити камеру, щоб бачити весь лоток, невелика подряпина може займати лише кілька пікселів, і надійне розрізнення стане неможливим. Фокусування оптики, глибину різкості та робочу відстань вибирають разом із механічними допусками. Скорочення часу експозиції для запобігання розмиттю рухомої деталі може потребувати більшої кількості світла. Якщо вбудованого освітлення недостатньо, на зразках слід випробувати зовнішнє контрове, купольне, лінійне або коаксіальне освітлення.
Ruler3000 для високошвидкісного профілювання 3D
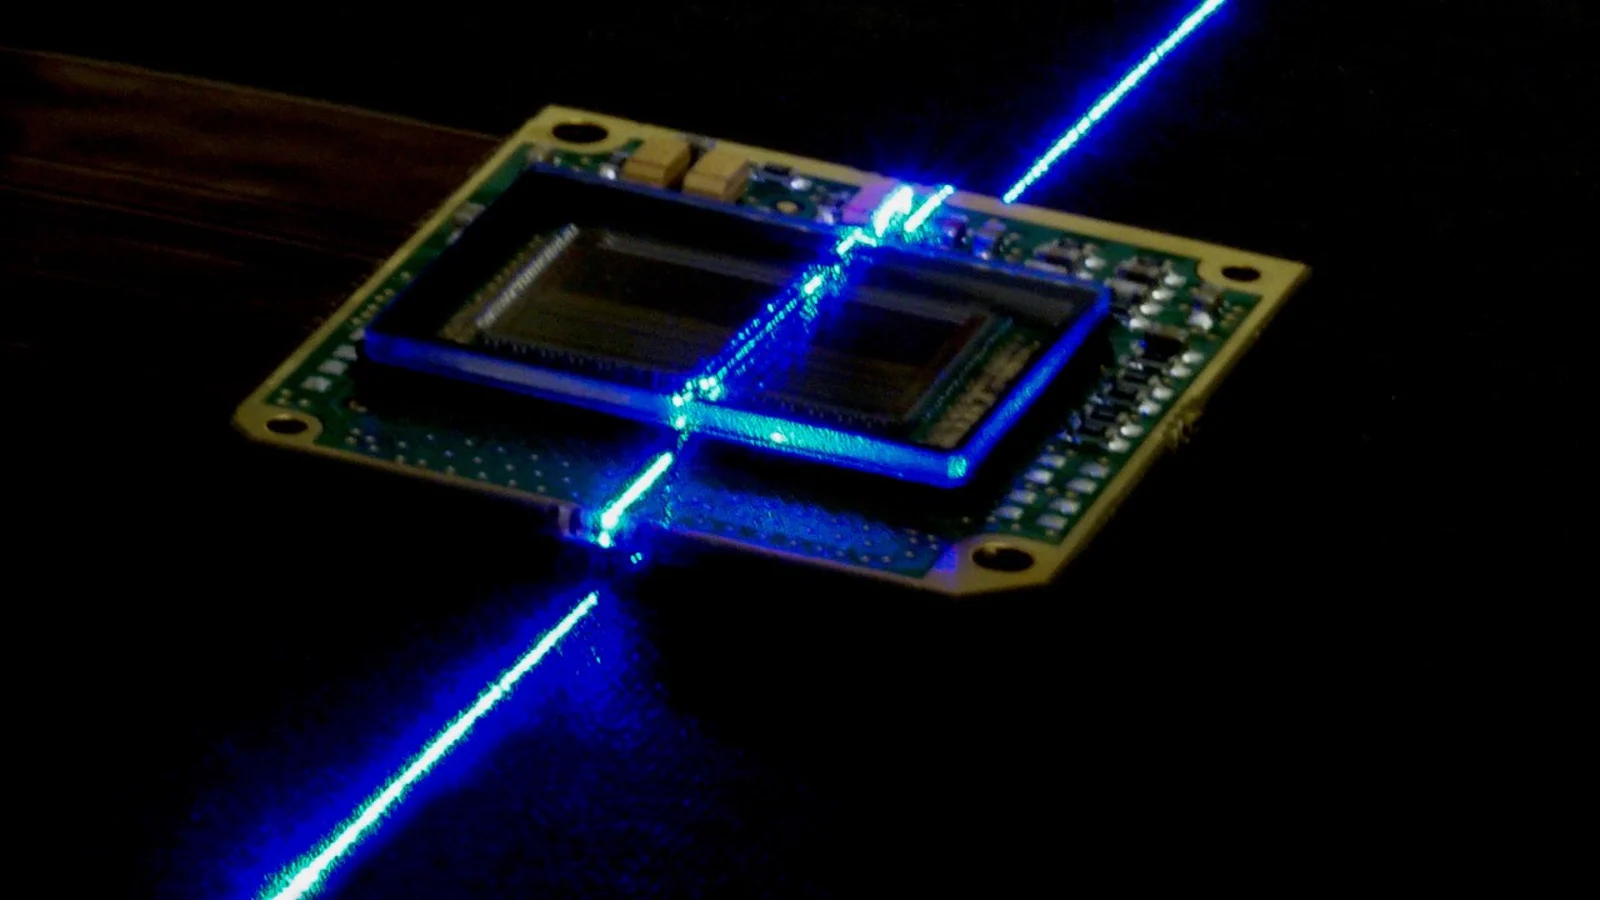
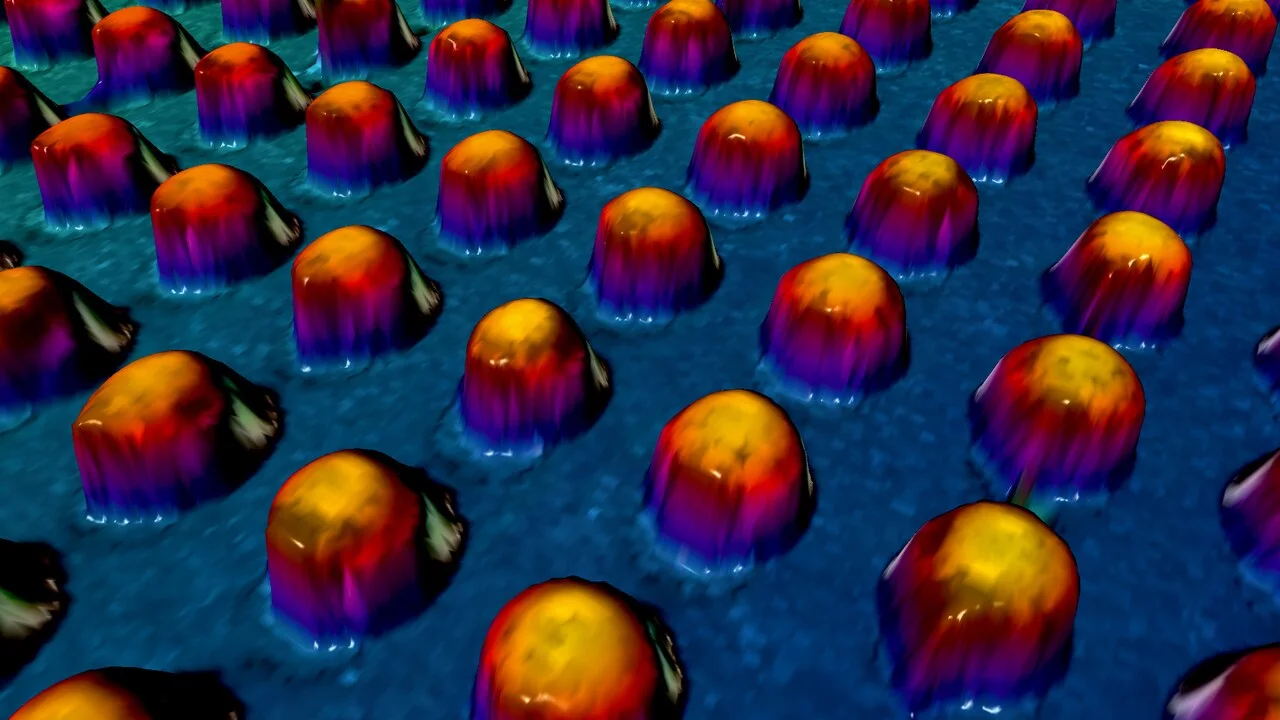
Ruler3000 — це серія профільних камер 3D на основі лазерної тріангуляції із заводським калібруванням. На актуальній сторінці серії SICK зазначено частоту профілів 3D до 46 kHz за певних умов зменшеної області інтересу та варіанти з кількістю точок даних на профіль до 3200. Для відповідних виконань серії наведено показник за висотою до 0,8 µm; це значення не є спільною характеристикою всіх полів зору та всіх моделей. Наявність у портфелі різної ширини поля зору приблизно від 27 mm до 1,7 m дає змогу охоплювати різні масштаби — від дрібних елементів електроніки до більших матеріалів.
Камера об’єднує лазер, оптику та калібрування в одному корпусі з визначеними характеристиками. Сумісність із GigE Vision і GenICam сприяє стандартизованій програмній інтеграції; виробник також пропонує компоненти Stream Setup і GenIStream. В огляді серії зазначено промисловий корпус зі ступенем захисту IP65/IP67. Варіанти з червоним або синім лазером і класом лазера 2 або 3R слід оцінювати з урахуванням матеріалу та вимог до швидкості. Оскільки клас лазера безпосередньо впливає на механічний захист, доступ, маркування та заходи зі зниження ризику, його не можна розглядати лише як параметр якості зображення.
У застосуванні лінійного профілю камера бачить один переріз об’єкта; тривимірна поверхня формується завдяки керованому руху об’єкта або камери. Без даних енкодера зміни швидкості конвеєрної стрічки можуть спотворювати масштаб у напрямку руху. Розташування датчика запуску забезпечує отримання першого й останнього профілів у потрібних місцях, а інтервал між профілями — виявлення найменшого дефекту без пропусків. Наявність яскравих і темних ділянок в одній сцені може ускладнювати налаштування динамічного діапазону експозиції. Для таких сцен можна розглянути подвійну експозицію та відповідні засоби обробки серії Ruler3000, однак необхідно виконати випробувальні вимірювання на реальному матеріалі.
Visionary-T Mini для визначення глибини сцени
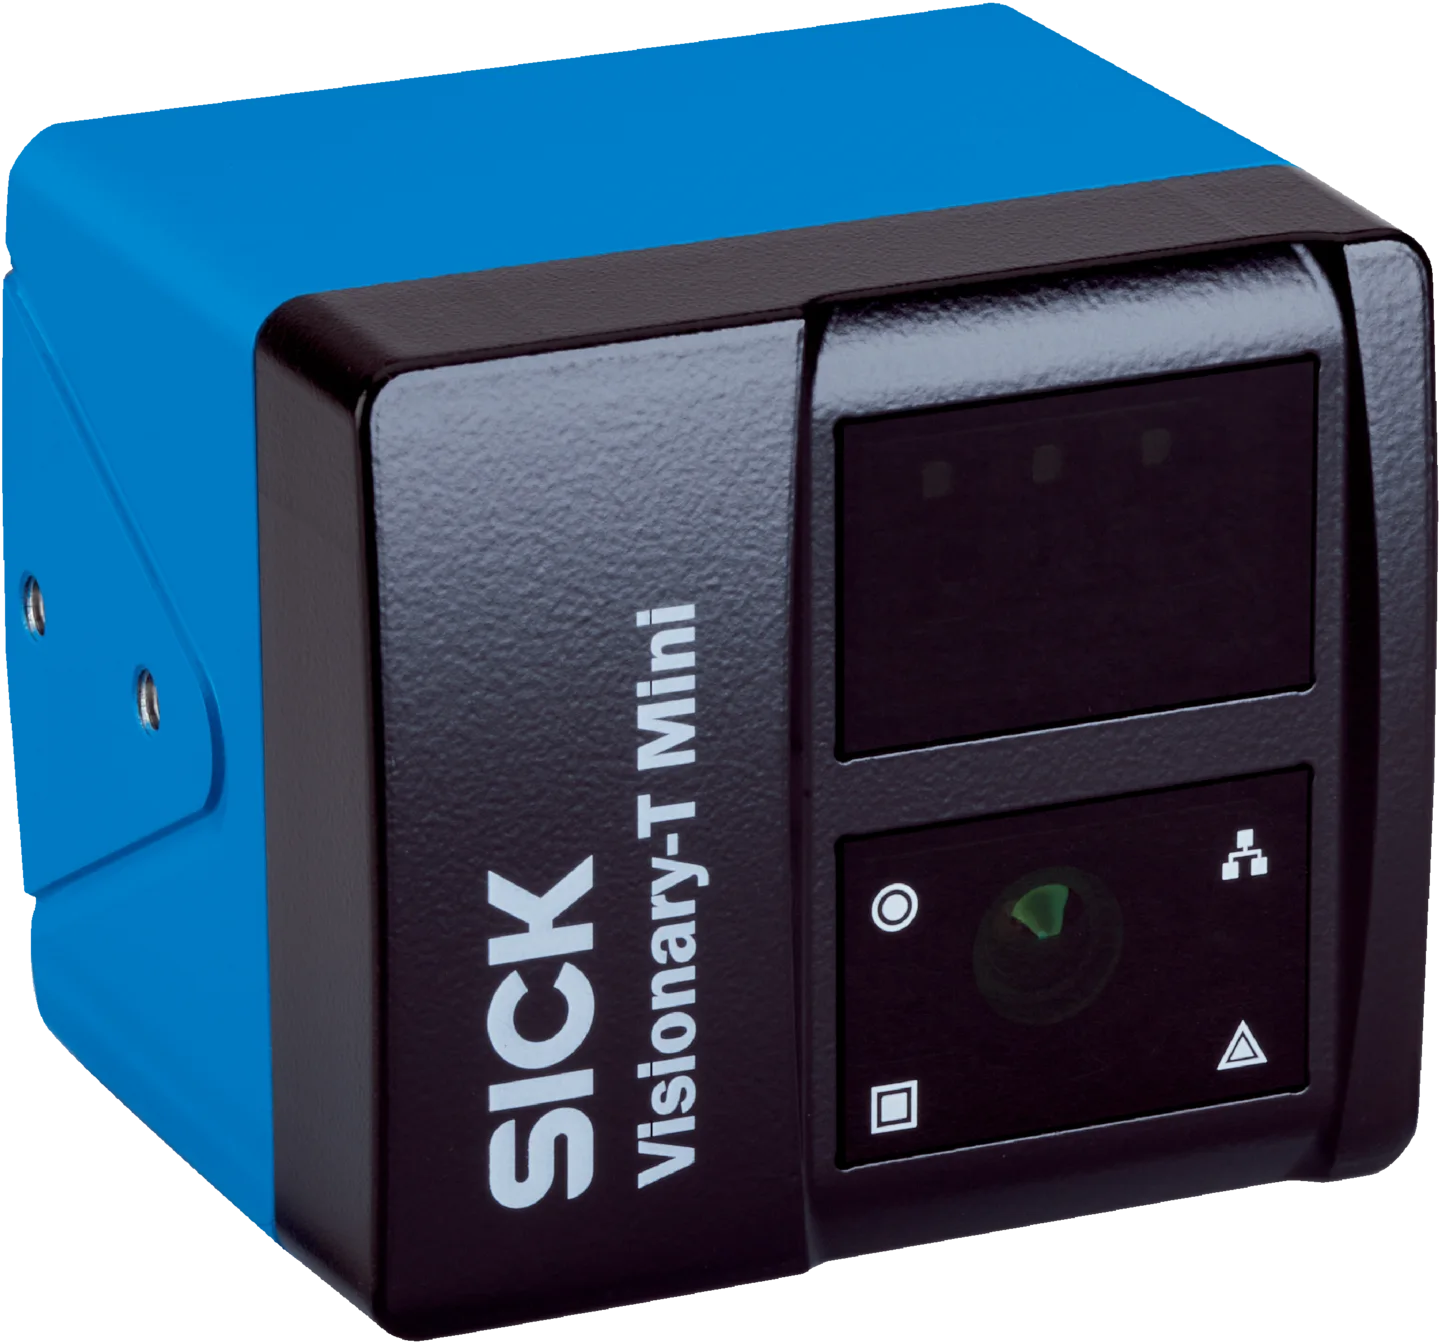
Visionary-T Mini — це серія компактних кадрових камер 3D, що використовують технологію time-of-flight. Вони формують дані відстані та інтенсивності для кожного пікселя, тому можуть застосовуватися для завдань із широким охопленням сцени, зокрема визначення заповненості конвеєра, розмірів пакунка або палети, роботизованого позиціювання, сприйняття оточення промислового транспортного засобу та наявності об’єктів. На актуальній сторінці серії SICK зазначено повну роздільну здатність 512 × 424 пікселі та до 30 зображень 3D за секунду, діапазон температур від −10 °C до +50 °C, захист IP65/IP67 і передавання даних 3D через промисловий Gigabit Ethernet.
У серії розрізняють підходи CX і AP. Варіант CX забезпечує швидкий доступ до даних для зовнішньої обробки, тоді як варіант AP дає змогу завантажувати застосунки на основі SICK AppSpace у камеру та обробляти дані безпосередньо на пристрої. Місце обробки — камера чи промисловий PC — слід вибирати з урахуванням пропускної здатності мережі, затримки, обслуговування, відповідальності за програмне забезпечення та потрібного типу вихідних даних. Контроль, який передає в PLC лише результат «пройдено/не пройдено», і роботизований застосунок із постійним використанням хмари точок потребують різних архітектур.
На характеристики time-of-flight можуть впливати відбивна здатність цілі, навколишнє освітлення, робоча відстань, кут огляду та змішування сигналів на краях. Блискучий метал, чорні поверхні, дуже тонкі об’єкти або шари, що перекривають один одного, слід перевіряти на реальних зразках. Якщо використовуватимуться кілька камер, потрібно спроєктувати покриття, сліпі зони, спільну систему координат і спосіб об’єднання даних. Найвища частота кадрів у каталозі не означає, що фактичний час отримання результату в застосуванні буде таким самим за вибраної фільтрації даних і схеми зв’язку.
Освітлення, оптика та механічне проєктування
Для якості зображення 2D напрямок падіння світла часто має більше значення, ніж сама камера. Контрове освітлення підкреслює зовнішній контур і отвори; темнопольове освітлення під малим кутом може виділяти рельєф поверхні; купольне або розсіяне світло може зменшувати різкі відблиски на блискучій деталі. У застосуванні з контролем кольору потрібно зафіксувати спектр освітлення та варіант кольорового виконання камери. Поляризаційні елементи, фільтри та захисне скло корпусу можуть бути корисними, але слід також враховувати втрати світла й потребу в обслуговуванні. Там, де навколишнє освітлення змінюється протягом зміни, неконтрольоване денне світло потрібно екранувати.
Кронштейн камери є механічною базою системи координат зображення. Вібрація, прогин або повторне встановлення під іншим кутом після обслуговування спотворюють вимірювання. Слід спроєктувати жорстке регульоване кріплення, зафіксувати налаштування фокуса й діафрагми та забезпечити доступ для очищення об’єктива або захисного вікна. Допуск відстані між камерою та деталлю має залишатися в межах глибини різкості. У лазерній системі 3D не повинні перекриватися лінії огляду, визначені геометрією камери та лазера; у кадровій системі 3D сліпі зони, утворені навколишніми конструкціями, слід перевіряти за допомогою компонування в CAD і фізичного тестування сцени.
Програмне забезпечення, рецепти та інтеграція з лінією
Алгоритм обробки зображень не обмежується одним пороговим значенням. Попередню обробку, область інтересу, пошук опорних елементів, вимірювальні інструменти, класифікацію та логіку ухвалення рішень слід зберігати як простежуваний рецепт. Під час зміни виробу правильність завантаженого рецепта можна забезпечити взаємною перевіркою між PLC і камерою. Назву рецепта, версію, програмне забезпечення камери та критерії приймання включають до процесу керування змінами. Обмеження несанкціонованих змін параметрів і резервне копіювання робочих налаштувань для довготривалої працездатності системи машинного зору не менш важливі, ніж початкове встановлення.
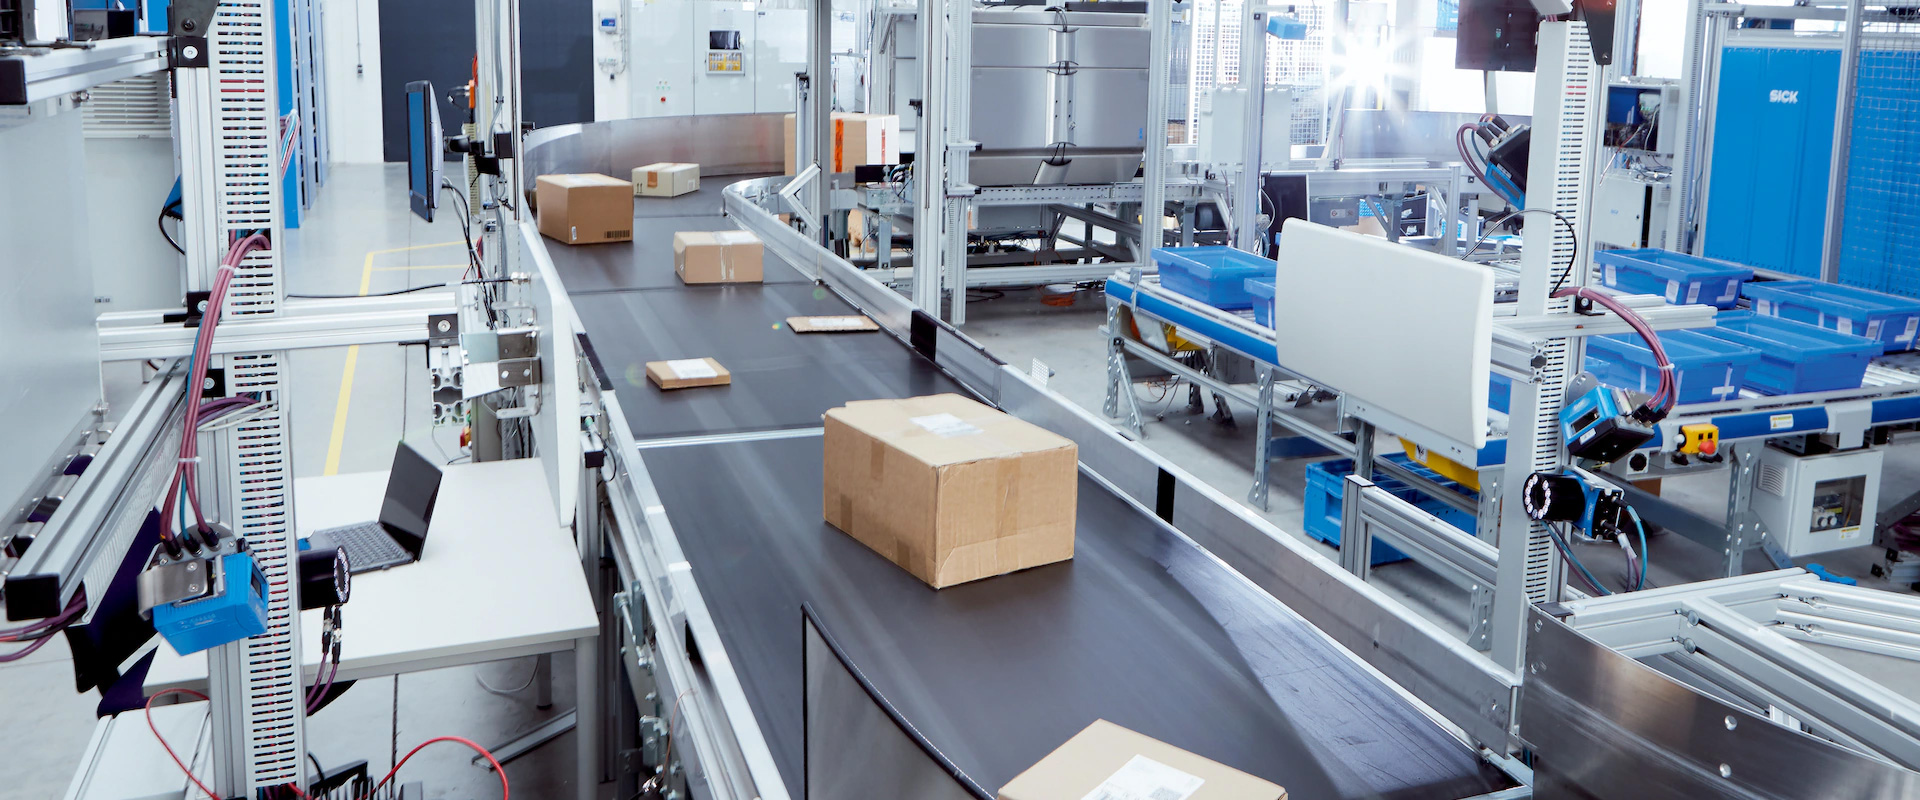
Між моментом спрацьовування тригера та точкою фізичного відбраковування необхідні часовий контроль і відстеження деталей. Після отримання зображення камерою деталь продовжує рухатися конвеєром; час обробки, цикл PLC, мережева затримка та час реакції виштовхувача формують сумарну затримку. Якщо кілька деталей рухаються одна за одною, кожен результат обов’язково має бути зіставлений із відповідною деталлю. Для невизначених ситуацій, як-от «Не зчитано», відсутність зображення, помилка експозиції або обрив мережевого з’єднання, слід визначити контрольовану реакцію на помилку, а не визнавати продукцію придатною. Збереження зображень із помилками та показників прийняття рішень полегшує аналіз першопричин.
Коли доцільно застосовувати штучний інтелект?
Вимірювання на основі правил дає змогу прозоро й перевірювано контролювати заданий допуск діаметра або положення. Інструменти штучного інтелекту, що навчаються на прикладах, можуть бути доцільними, коли форма дефекту змінюється, зовнішній вигляд придатної продукції має значну варіативність або правила складно описати вручну. Intelligent Inspection для InspectorP61x та екосистема SICK Nova підтримують цей підхід у завданнях класифікації та виявлення аномалій. Однак сама кількість навчальних зображень не є показником якості. Мають бути представлені виробнича варіативність кожного класу, рідкісні дефекти, фон, освітлення та різні зміни.
Валідаційний набір відокремлюють від навчального; частоти хибного відбракування та хибного приймання оцінюють з урахуванням їхнього впливу на діяльність підприємства. Оцінку впевненості моделі можна пов’язати з процесом повторної перевірки, а не з автоматичним прийманням граничних випадків. У разі зміни паковання, постачальника або поверхні ефективність моделі вимірюють повторно. За можливості результат штучного інтелекту поєднують з інструментами на основі правил для контролю розмірів, кодів або положення. Це дає змогу простежувати вивчену ознаку та задану технічну вимогу в межах одного рішення.
Пакет даних для комерційної пропозиції та оцінювання здійсненності
- Критерії приймання/відбракування для кожної контрольованої характеристики та, за можливості, вимірюваний допуск
- Придатні, дефектні та граничні зразки; варіативність між партіями, кольорами, поверхнями та змінами
- Розміри деталі, напрямок огляду, найменший дефект, відстань до камери та доступний простір для монтажу
- Швидкість лінії, тривалість циклу, інтервал між деталями, рух із зупинками або безперервний рух і джерело тригерного сигналу
- Потреба в кольорових/монохромних 2D-даних, 3D-профілі або миттєвому 3D-знімку та потрібний результат вимірювання
- Зовнішнє освітлення, блиск, бруд, пил, миття, температура, вібрація та вимоги до захисного корпусу
- PLC/мережевий протокол, біти результатів, керування рецептами, зберігання записів і підключення до системи верхнього рівня
- Логіка відбраковування дефектної продукції, реакція на невизначений результат і необхідний період забезпечення простежуваності
Результат оцінювання здійсненності не має обмежуватися лише твердженням «виявлено». Необхідно задокументувати використані зразки, конфігурацію камери/оптики/освітлення, робочу відстань, експозицію, поле зору, повторюваність вимірювань, тривалість циклу та матрицю помилок. Під час переходу до серійної машини лабораторну конфігурацію перетворюють на механічне креслення та специфікацію деталей. Так успішна демонстрація стає відтворюваним промисловим рішенням.
Приймання під час введення в експлуатацію та життєвий цикл
Під час приймання установки із застосуванням підходу аналізу вимірювальної системи досліджують повторні вимірювання однієї деталі, різні деталі, вплив оператора та умови різних змін. Результат системи машинного зору порівнюють з еталонним вимірюванням або затвердженим класом зразка. За мінімальної та максимальної швидкості лінії перевіряють пропуски тригерних сигналів, розмиття зображення та затримку результату. Моделюють такі несправності, як обрив мережевого з’єднання, неправильний рецепт і забруднення камери. Затверджені параметри зберігають у резервній копії та визначають права на їх зміну.
План технічного обслуговування охоплює очищення оптичного вікна, перевірку освітлення, надійності кріплення кронштейнів, відстеження тенденцій фокусування/контрастності зображення та періодичний перегляд прикладів помилкових рішень. Оскільки старіння освітлення або зміна поверхні виробу відбуваються поступово, покладатися лише на системні сигнали тривоги може бути недостатньо. Тенденції зміни якості зображення відстежують за допомогою еталонного зразка або контрольних показників. Такий підхід перетворює інвестицію в камеру з одноразово створеного контрольного поста на джерело перевірюваних даних про якість.
Офіційні джерела SICK
- SICK: категорія продукції для промислової обробки зображень
- Сімейство продукції SICK InspectorP61x
- Сімейство продукції SICK Ruler3000
- Сімейство продукції SICK Visionary-T Mini
- Огляд сегмента продукції SICK: машинний зір