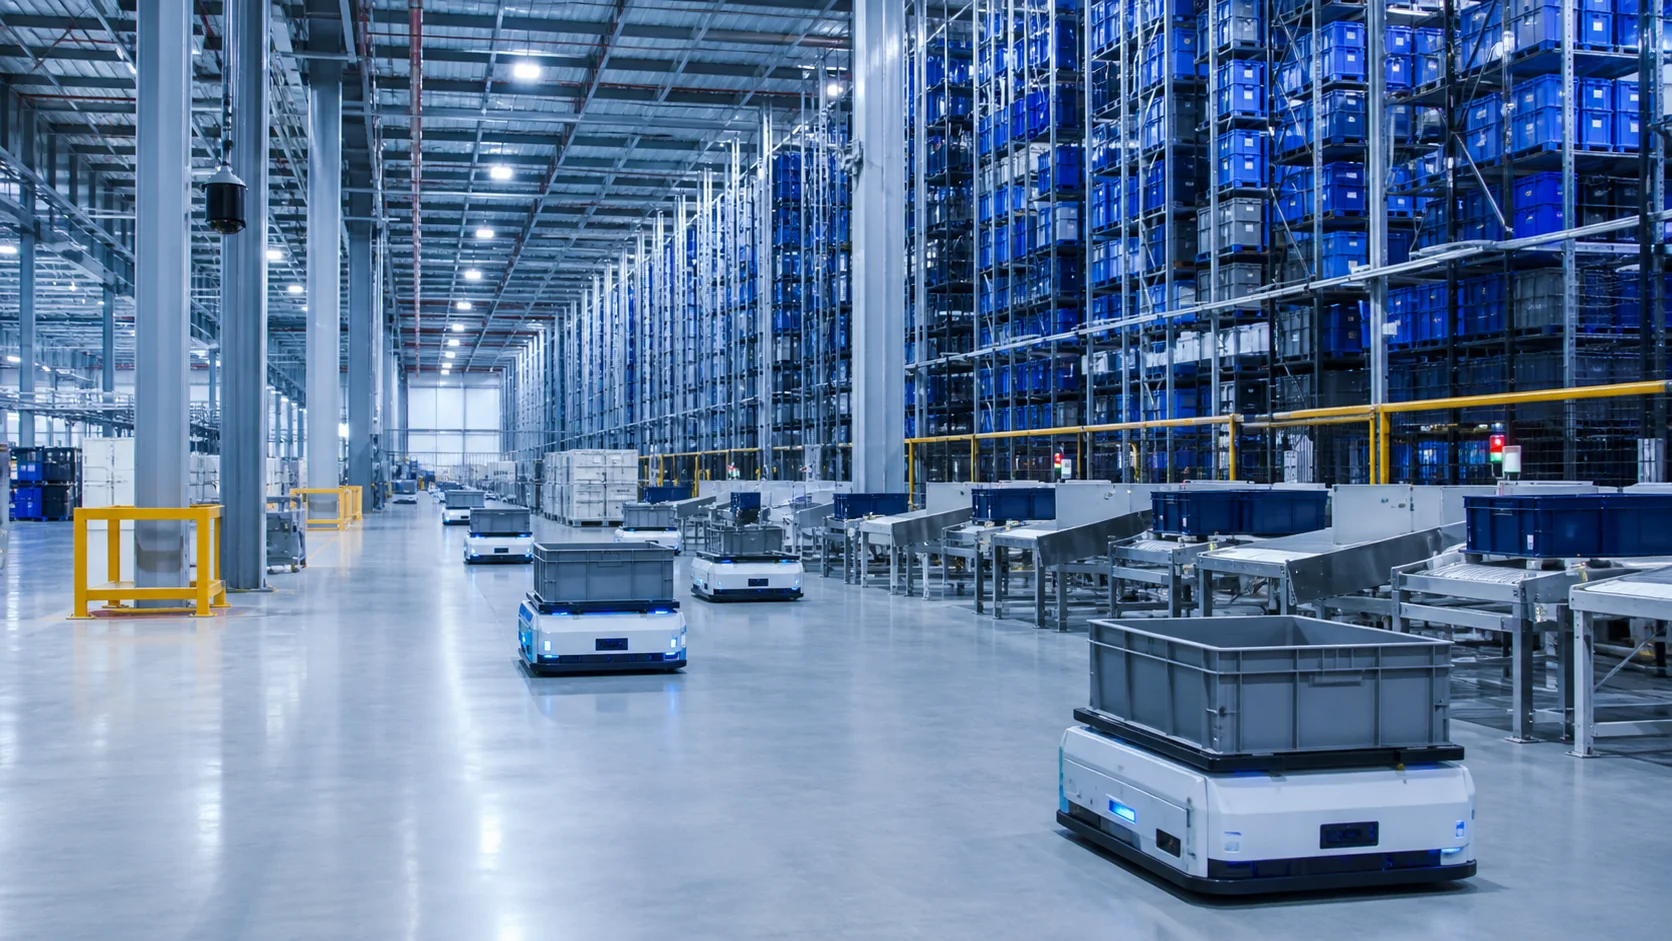
Інтелектуальне керування складом
Керує запасами, місцями зберігання, замовленнями та формуванням завдань відповідно до операційних правил; інтегрується з ERP, MES і OMS.
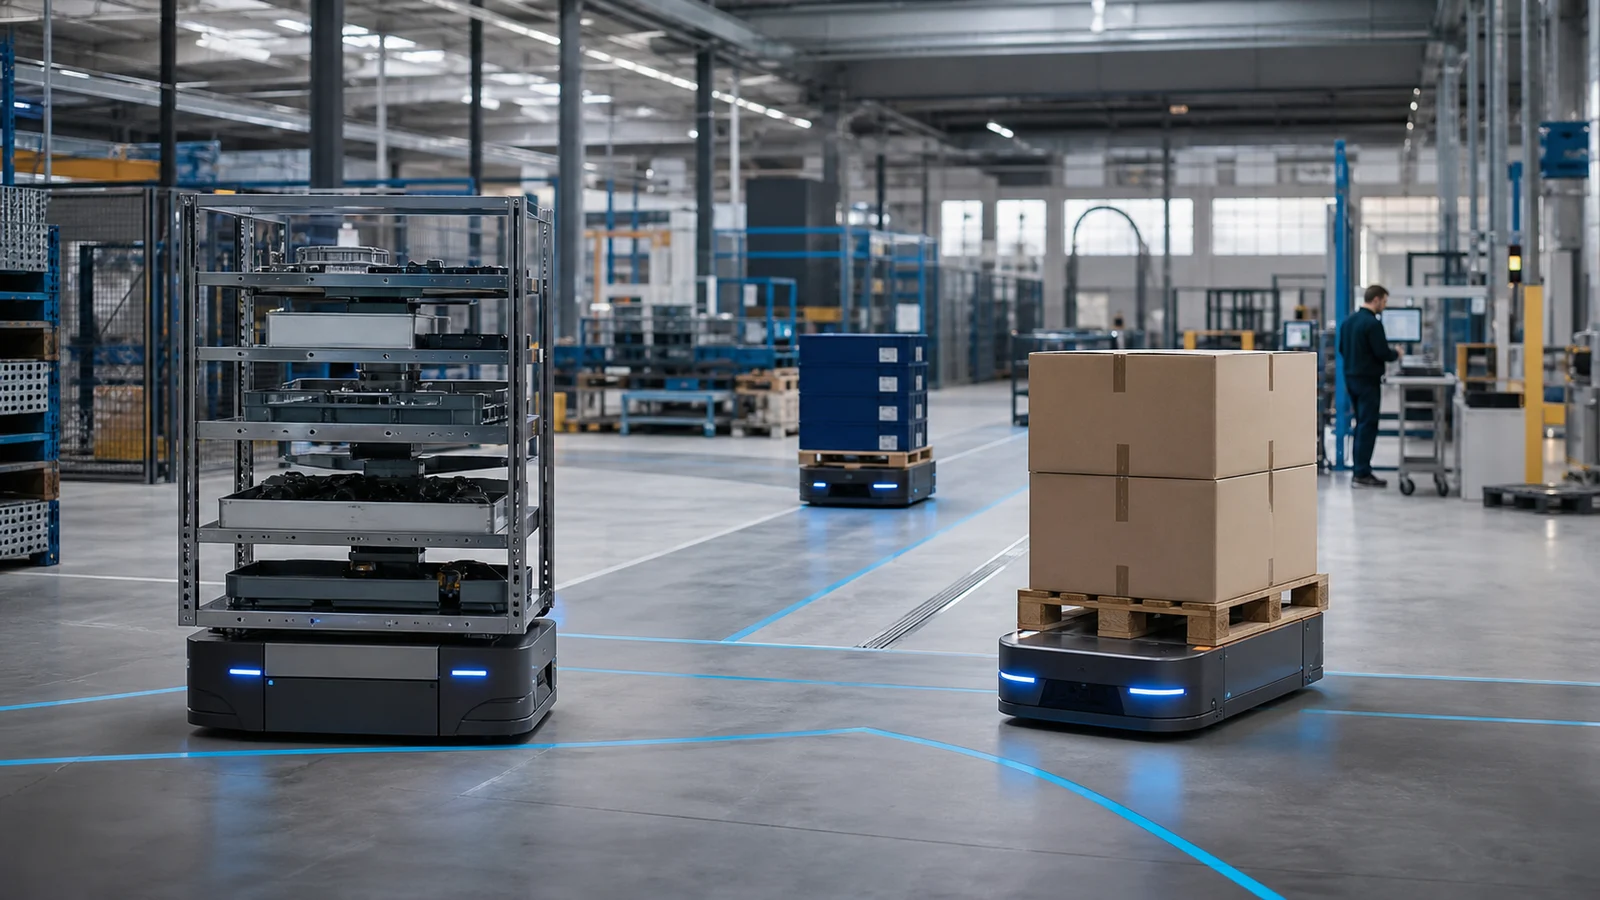
Платформи iWMS і RCS поєднують керування складськими процесами, формуванням завдань, призначенням роботів із парку, рухом, маршрутами та заряджанням з інтеграцією із системами вищого рівня.
Переглянути
Ядро програмної платформи Hikrobot утворюють iWMS-1000 (інтелектуальна система керування складом) і RCS-2000 (система керування роботами). iWMS керує складськими процесами та робочими завданнями, а RCS створює модель карти й у реальному часі приймає рішення щодо призначення роботів, керування рухом, маршрутами та заряджанням.
Керує запасами, місцями зберігання, замовленнями та формуванням завдань відповідно до операційних правил; інтегрується з ERP, MES і OMS.
Створює модель карти, здійснює диспетчеризацію різних типів роботів у єдиному парку та запобігає конфліктам руху.
Спільна робота двох систем забезпечує безперервне поєднання всіх сценаріїв переміщення від складу до виробництва.
iWMS-1000 безперешкодно інтегрується із системою вищого рівня для інтелектуального керування складом із високою ефективністю та низькими витратами. RCS-2000 використовується для створення моделі карти та диспетчеризації різних роботів. Дві системи працюють разом, забезпечуючи взаємозв’язок на всіх етапах логістичного процесу та поєднуючи різні сценарії переміщення.
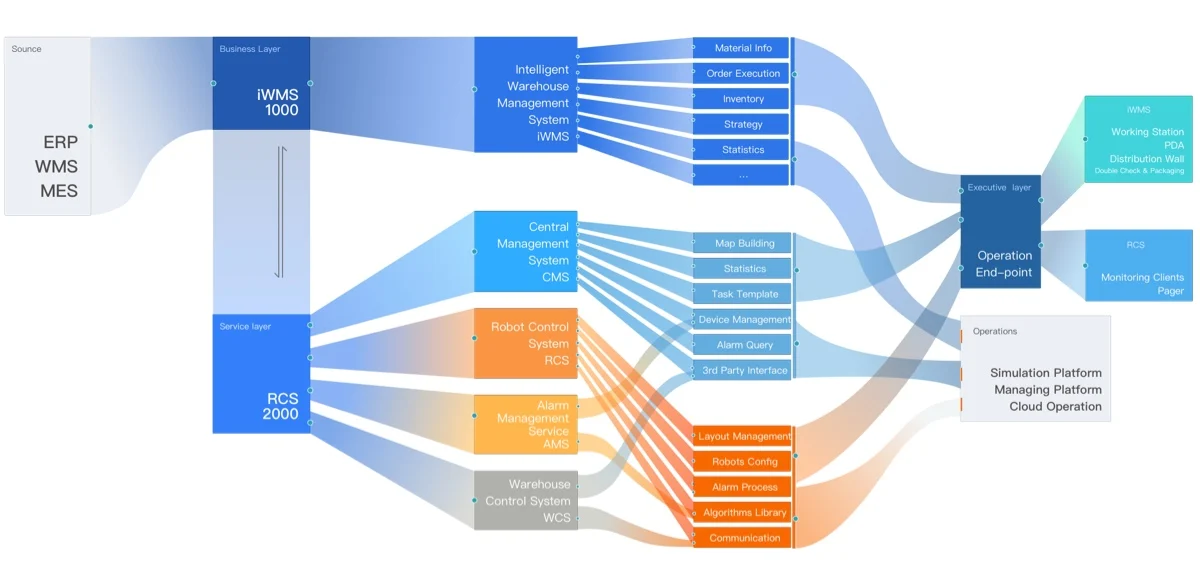
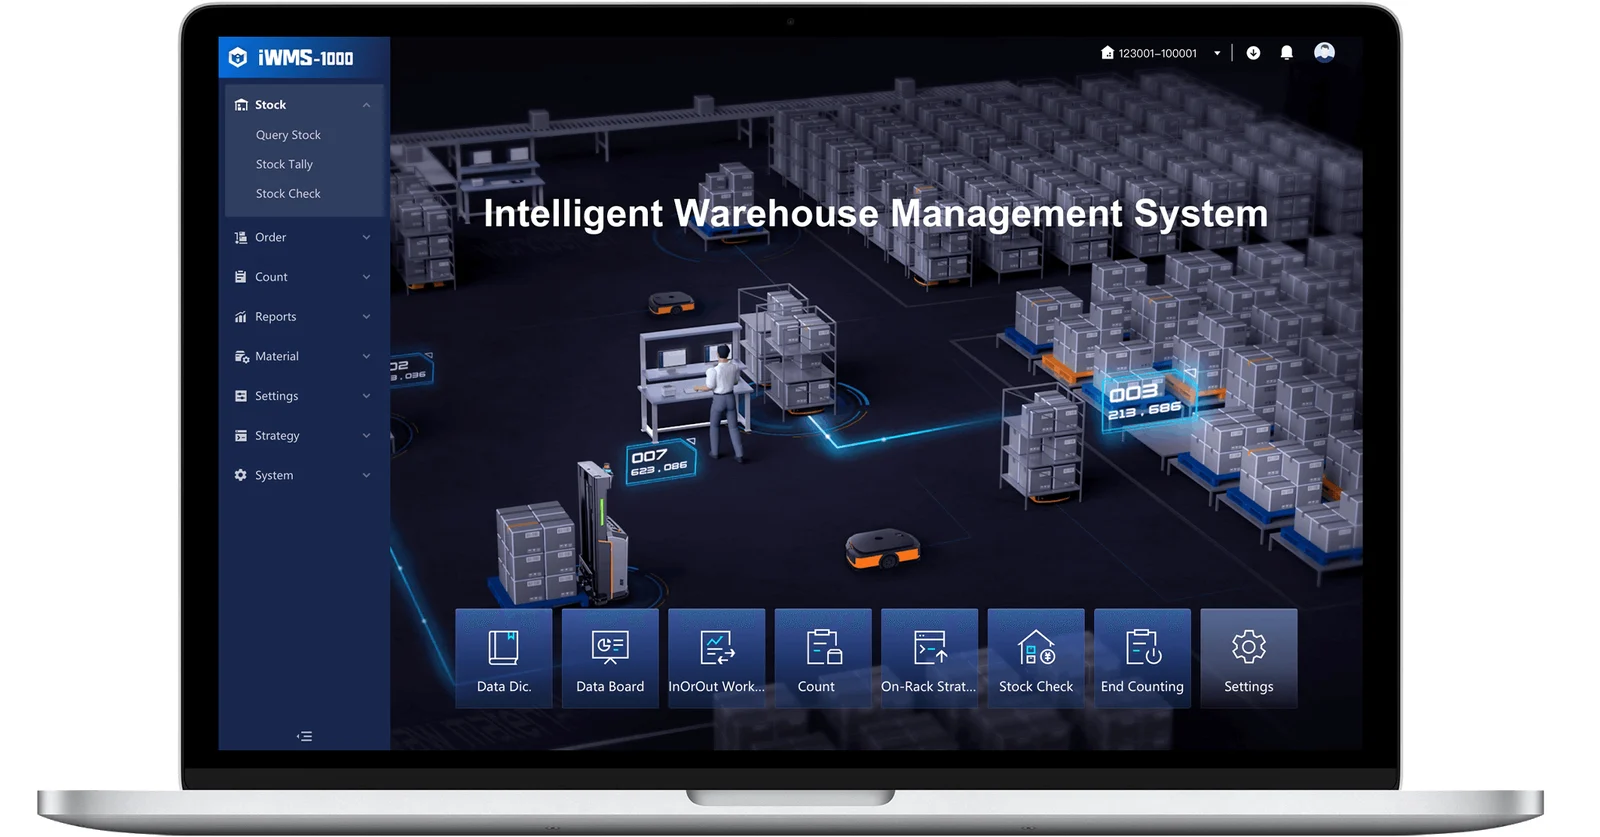
Заснована на концепції «товар до людини», iWMS може планувати роботу всіх мобільних роботів через RCS; інтеграція із системами ERP, MES і OMS забезпечує комплексне рішення для складської логістики.
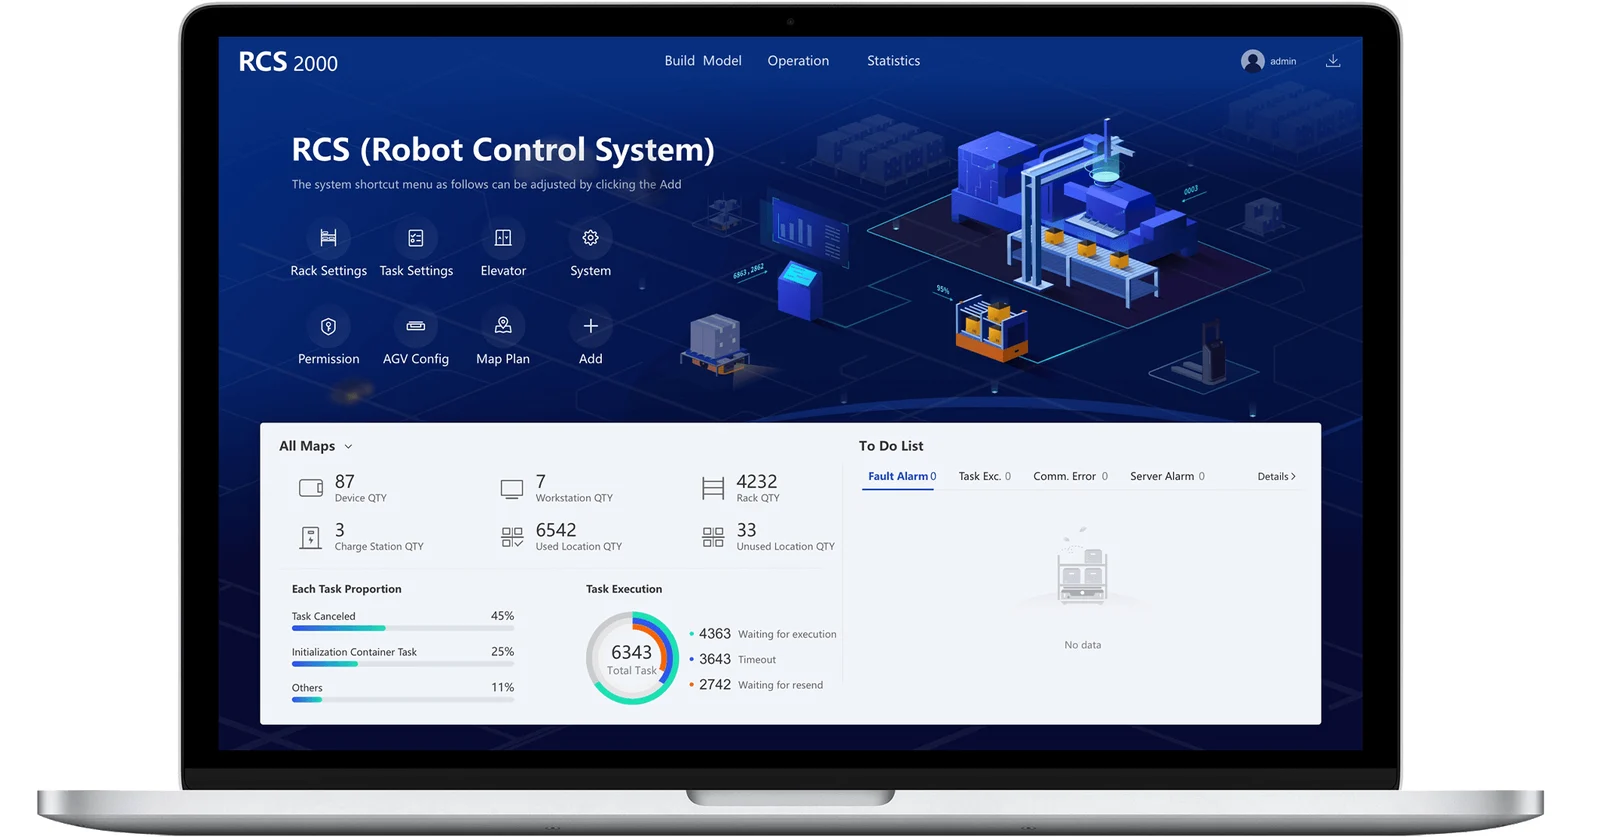
RCS відповідає за планування завдань, диспетчеризацію роботів, керування експлуатацією та технічним обслуговуванням. На основі різних алгоритмів планування система забезпечує оптимальний розподіл завдань, планування маршрутів для багатьох роботів і керування рухом. Спільне планування роботи кількох типів роботів спрямоване на досягнення максимальної ефективності в різних сценаріях.
iWMS-1000 і RCS-2000 забезпечують наскрізне планування логістичного потоку, керуючи різними типами складів і сімействами роботів у єдиній системі.
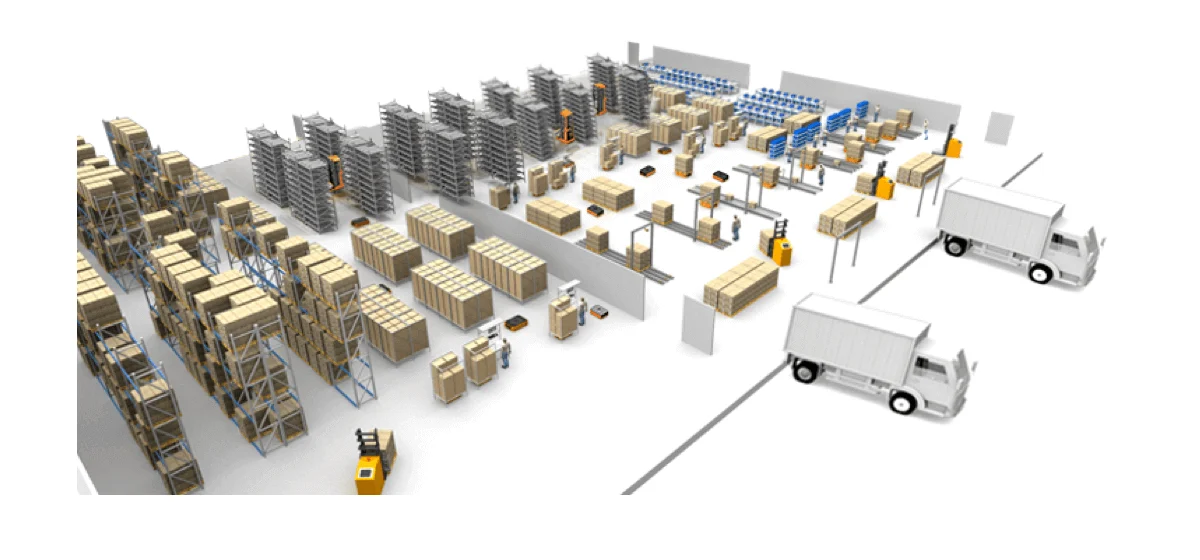
Різні складські зони, зокрема зони висотних стелажів, ручного зберігання, LMR і CTU, керуються в єдиній системі, що знижує експлуатаційні витрати.
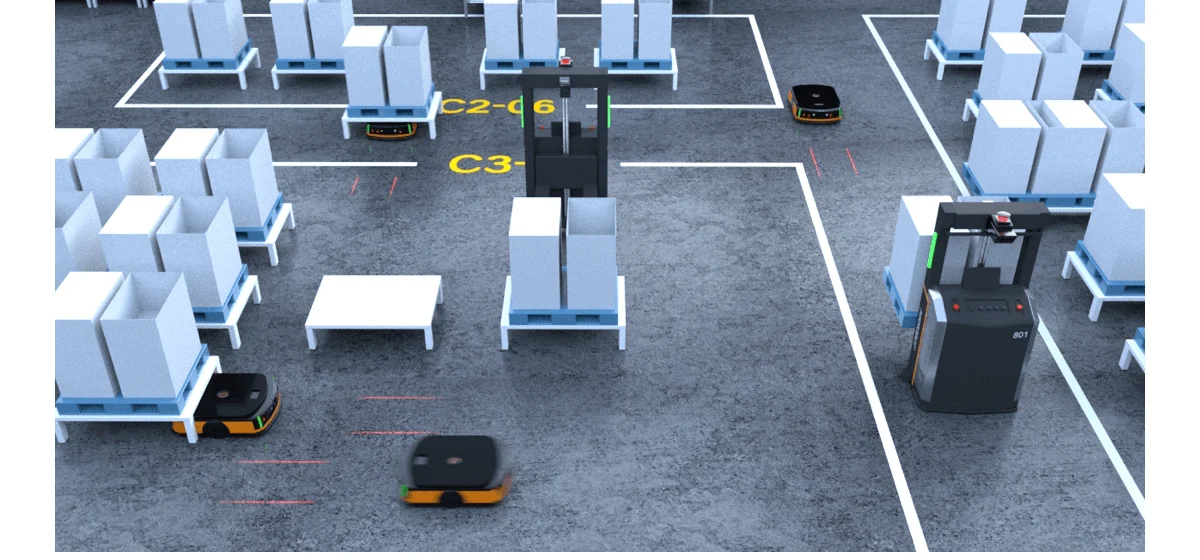
RCS керує різними типами роботів і забезпечує використання ними спільних маршрутів; разом з iWMS здійснюється групове планування роботи сотень роботів.
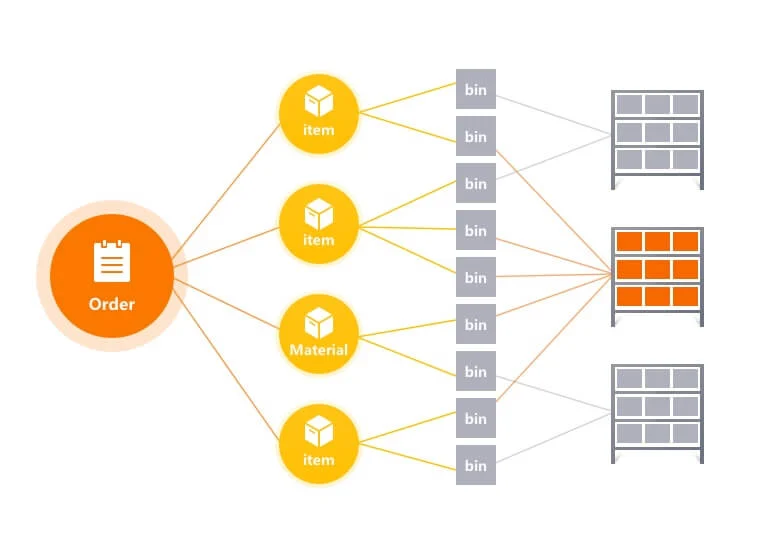
Позиції замовлень зіставляються на рівні матеріалів, ящиків і стелажів; завдання G2P виконуються шляхом доставки потрібного стелажа до станції комплектування.
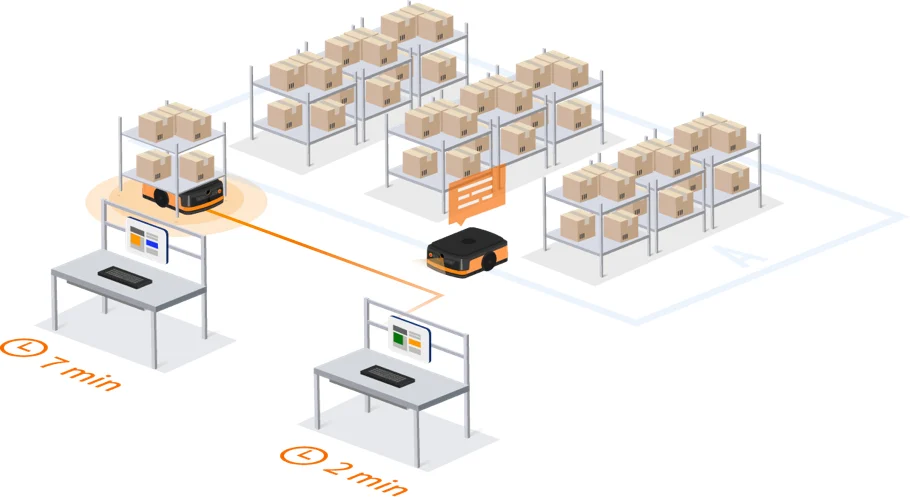
За допомогою інтелектуального аналізу даних прогнозується час появи завдання, а вільний робот заздалегідь займає позицію в місці його виконання; стратегія черги коригується відповідно до часу комплектування.
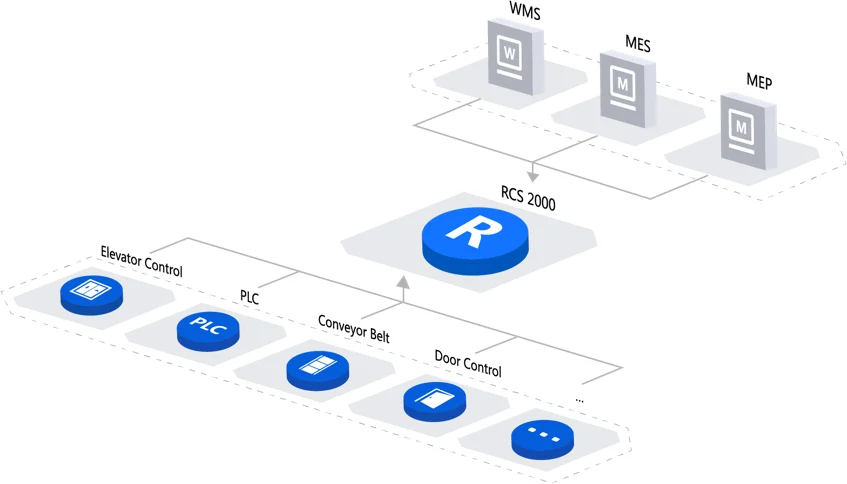
RCS-2000 інтегрується з WMS, MES і ERP. Система обмінюється даними через стандартні інтерфейси з обладнанням на об’єкті: автоматичними дверима, PLC, ліфтами, системами керування дверима та конвеєрами.
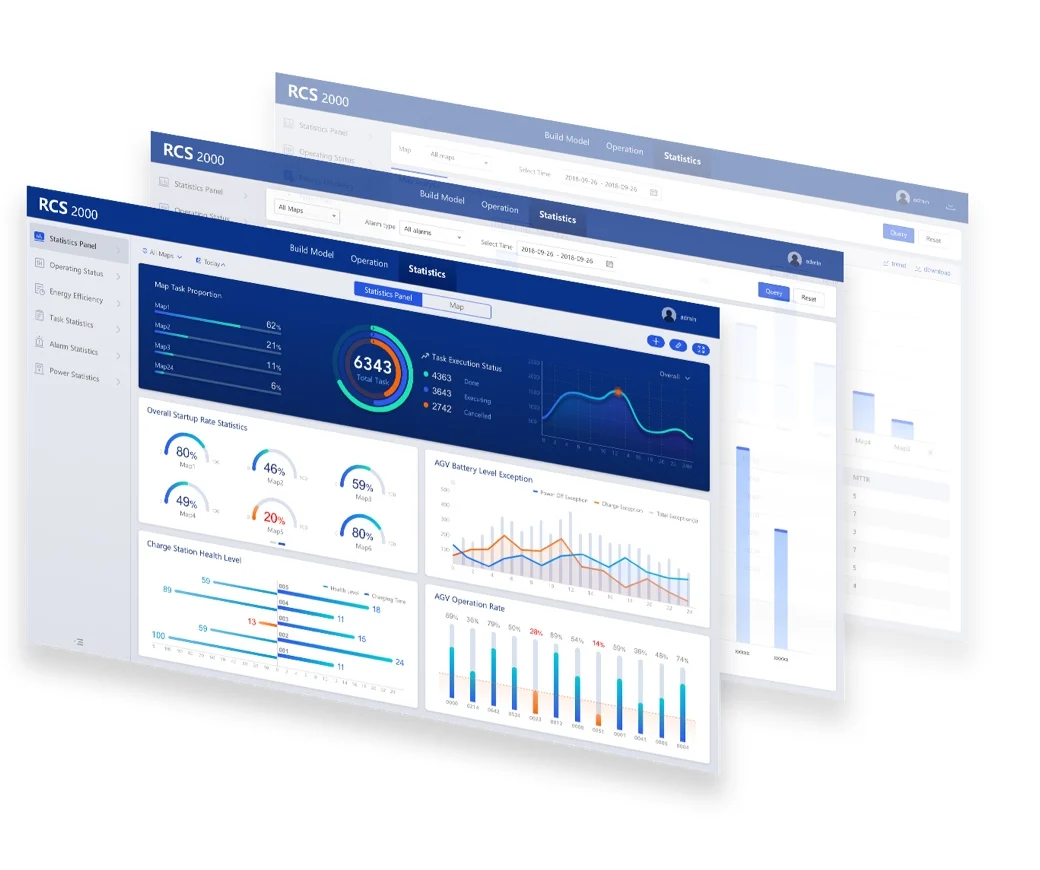
Комплексна панель показників ефективності зі статистикою завдань, акумуляторів і аварійних сповіщень дає операторам змогу краще планувати роботу на основі даних у реальному часі.
Дані про клієнта та підприємство анонімізовано відповідно до зобов’язань щодо конфіденційності.
Надайте профіль навантаження, цільову продуктивність та обмеження щодо площі; разом оцінимо відповідну архітектуру.
Замовте аналіз складу та потоків Ваш запит буде спрямовано безпосередньо до відповідної інженерної команди.
З Oskon — жодних проблем!
Залиште свої контактні дані, і наші досвідчені інженери зв’яжуться з вами для попереднього обговорення ваших потреб.